船用雷达与电子海图协同应用:提升青岛海域航行安全的技术路径
每年雾季,青岛港及周边海域的通航压力都会显著上升。根据山东海事局公布的数据,2024年春季辖区雾警天数超过30天,能见度不足500米的天数占比接近两成。在这种条件下,单靠目视瞭望或单一导航手段已远远不够——船用导航设备之间的协同应用,正在成为保障航行安全的关键。
雷达与电子海图:各自为战的时代已经过去
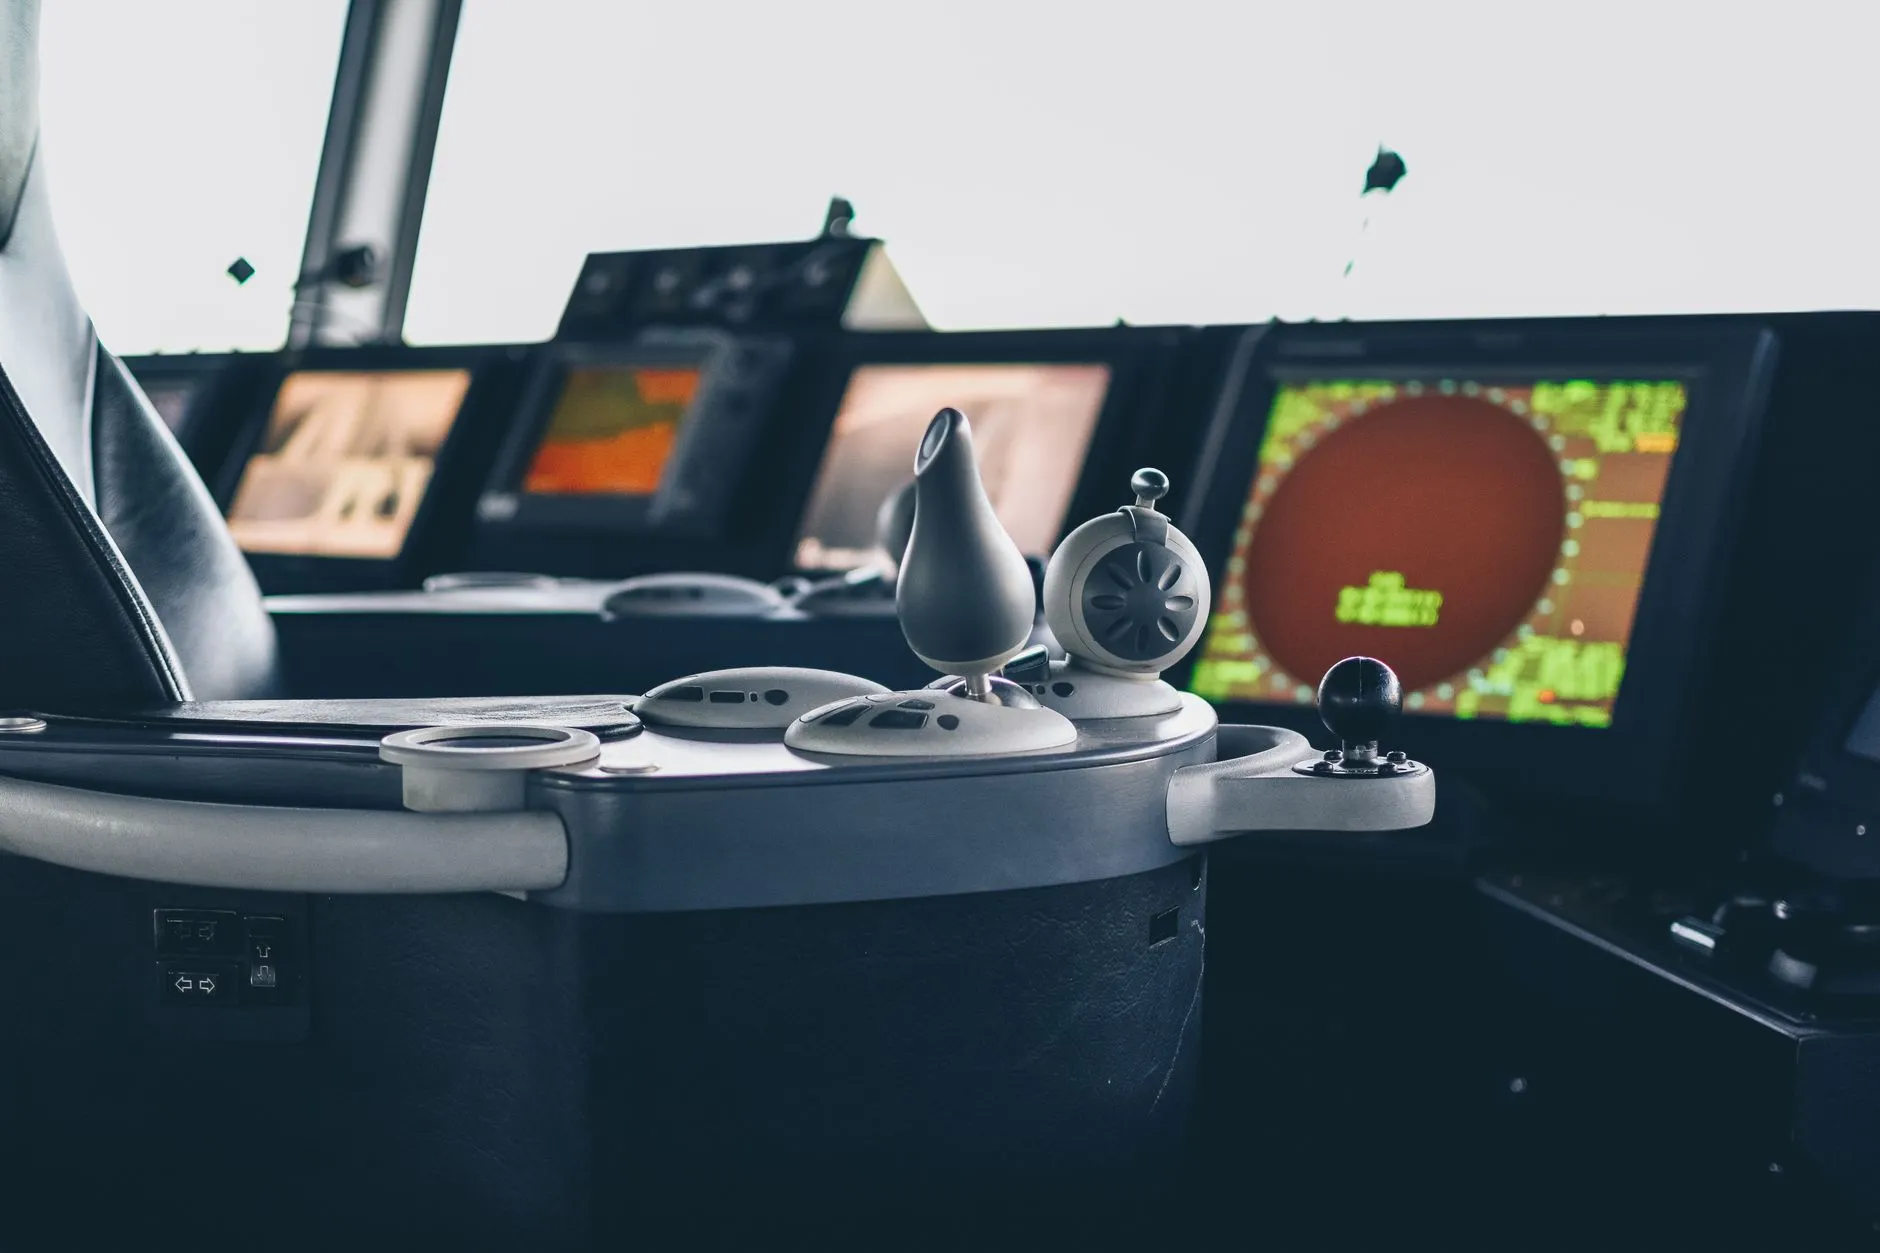
传统船舶驾驶台上,雷达负责探测物标回波,电子海图负责呈现海图信息,操作者需要在两个屏幕之间反复切换、手动比对。这种模式在开阔水域尚可应对,但在青岛港主航道、团岛嘴附近等交通密集区域,几秒钟的判断延迟就可能酿成紧迫局面。
问题的根源在于:雷达提供的是相对本船的方位与距离,而电子海图提供的是地理坐标系下的静态信息。两者之间缺少实时数据融合层,驾驶员不得不在脑中完成坐标转换和态势拼接。
技术解析:协同应用的核心机制
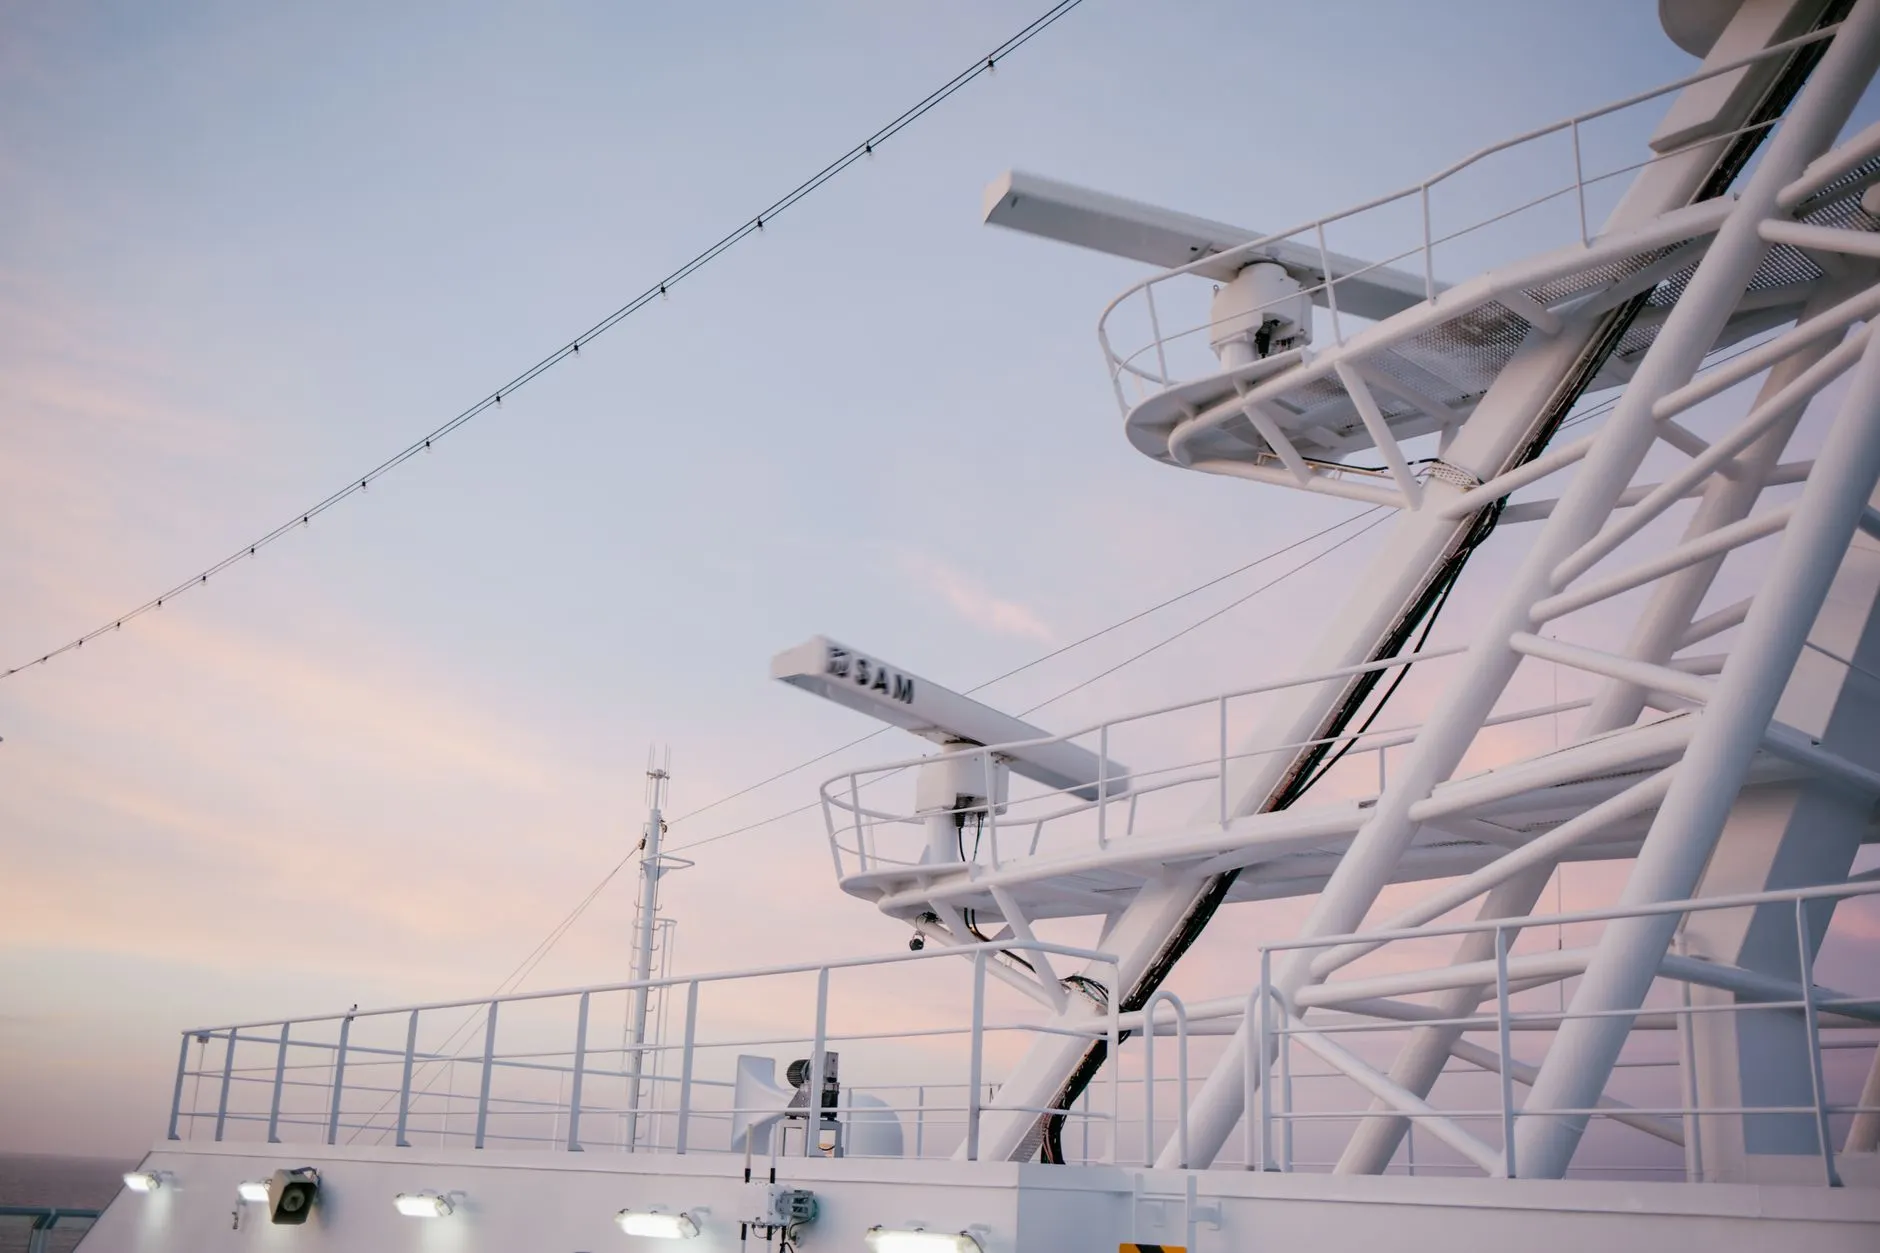
当前主流的协同方案,是通过雷达/ARPA与ECDIS的叠加显示来实现。具体而言,雷达跟踪的目标(TT)以矢量形式直接叠加在电子海图图层之上,同时引入AIS目标信息进行融合比对。这一过程涉及几个关键技术环节:
- 坐标统一:将雷达极坐标数据通过本船GPS导航仪提供的经纬度与艏向信息,转换为WGS-84大地坐标系下的绝对位置
- 时间同步:雷达扫描周期与电子海图刷新率需对齐,避免目标矢量出现“跳变”
- 测深仪数据接入:实时水深数据叠加至海图图层,对青岛海域多发的浅点与养殖区边界提供额外预警
值得关注的是,GPS导航仪在其中扮演的不仅是定位角色——其提供的对地航速(SOG)和航向(COG)数据,是雷达目标矢量稳定计算的基础输入。GPS精度下降时,叠加显示的目标位置会出现明显漂移。
青岛海域的实践对比
以青岛港前湾港区进港航道为例,航道宽度有限、转向点密集,且常有渔船穿越。未启用协同显示时,驾驶员对雷达上某个回波是否位于航道边界内,往往需要目测海图比对,判断时间约需5-8秒。启用叠加显示后,回波直接落在海图航道图层中,判断时间可压缩至2秒以内。
另一类典型场景是锚地避碰。青岛港锚地船舶密度大,起锚作业时周围锚泊船的回波与AIS信息叠加在海图上,可以快速识别走锚风险船舶。这里测深仪的作用同样不可忽视——锚地边缘水深变化较快,实时水深曲线与海图标注水深的偏差,能为驾驶员提供额外的安全裕度参考。
船用导航设备的协同,本质上是把“人脑融合”变为“系统融合”,把判断时间从秒级压缩到亚秒级。
落地建议
对于计划升级驾驶台系统的船东或管理公司,以下几点值得参考:
- 优先确认雷达与ECDIS的兼容性:并非所有型号都支持标准化的目标叠加协议,采购前应确认是否支持IEC 62388相关要求
- GPS导航仪需具备高刷新率输出:建议选择更新率不低于10Hz的型号,否则叠加矢量会出现滞后
- 测深仪数据应接入综合显示:青岛海域养殖区与浅点分布复杂,独立测深仪屏幕容易被忽视
- 船员培训不可省略:协同显示降低了操作负荷,但不等于可以降低瞭望要求,需明确系统边界与局限性
技术路径已经清晰,真正的差距在于落地细节。青岛天下谷信息技术有限公司持续关注船用导航设备的技术演进与区域应用实践,后续将结合本地海域特点,分享更多可操作的方案参考。