船用雷达与电子海图协同应用:提升青岛渔业航行安全的技术方案解析
日期:2026-09-22
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
在青岛近海及远洋渔业作业中,单一导航设备已难以满足复杂海况下的安全需求。将船用导航设备中的雷达与电子海图进行协同应用,正成为提升航行安全的主流技术方案。本文从技术原理到实操要点,拆解这套组合方案的实际价值。
雷达与电子海图协同的技术逻辑
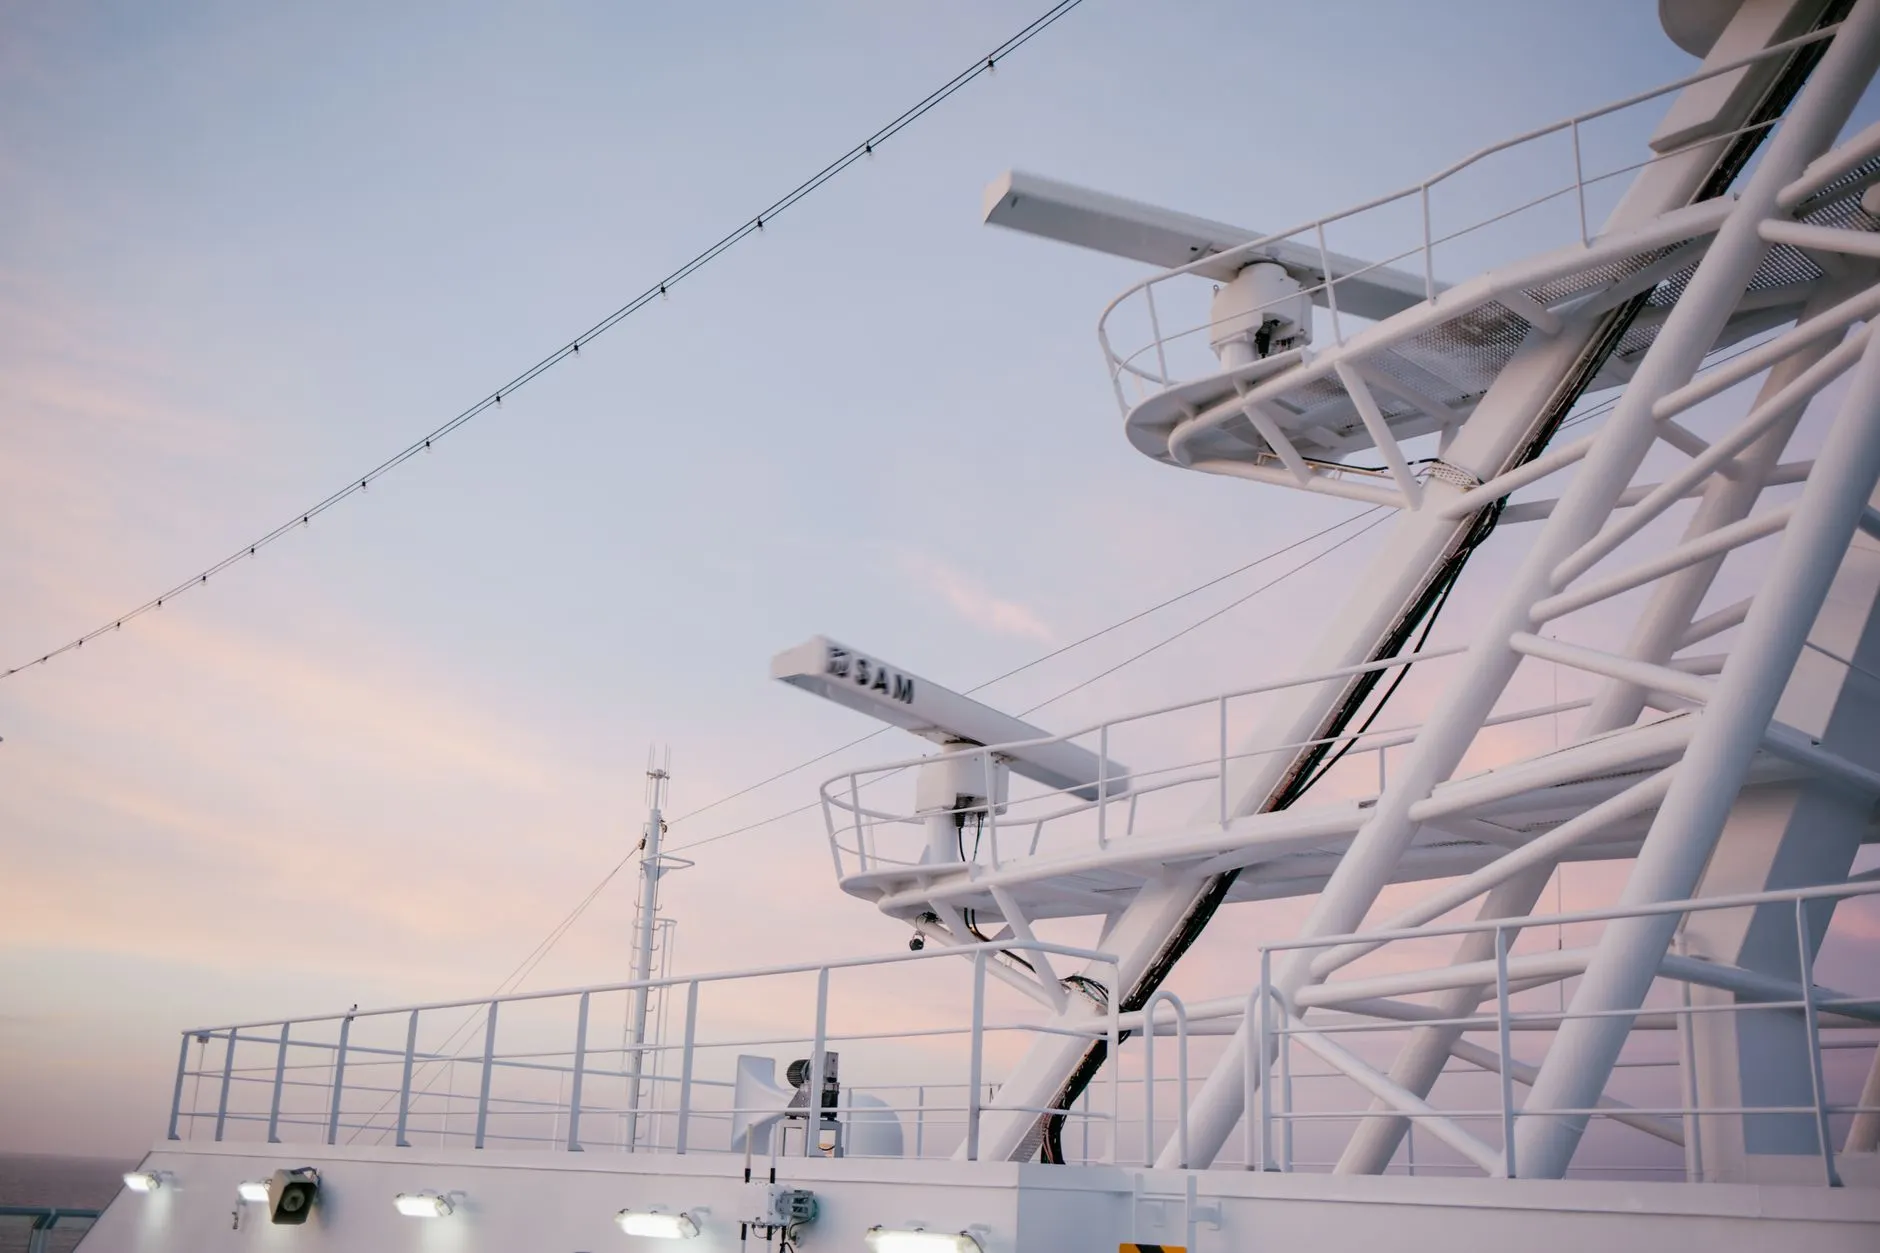
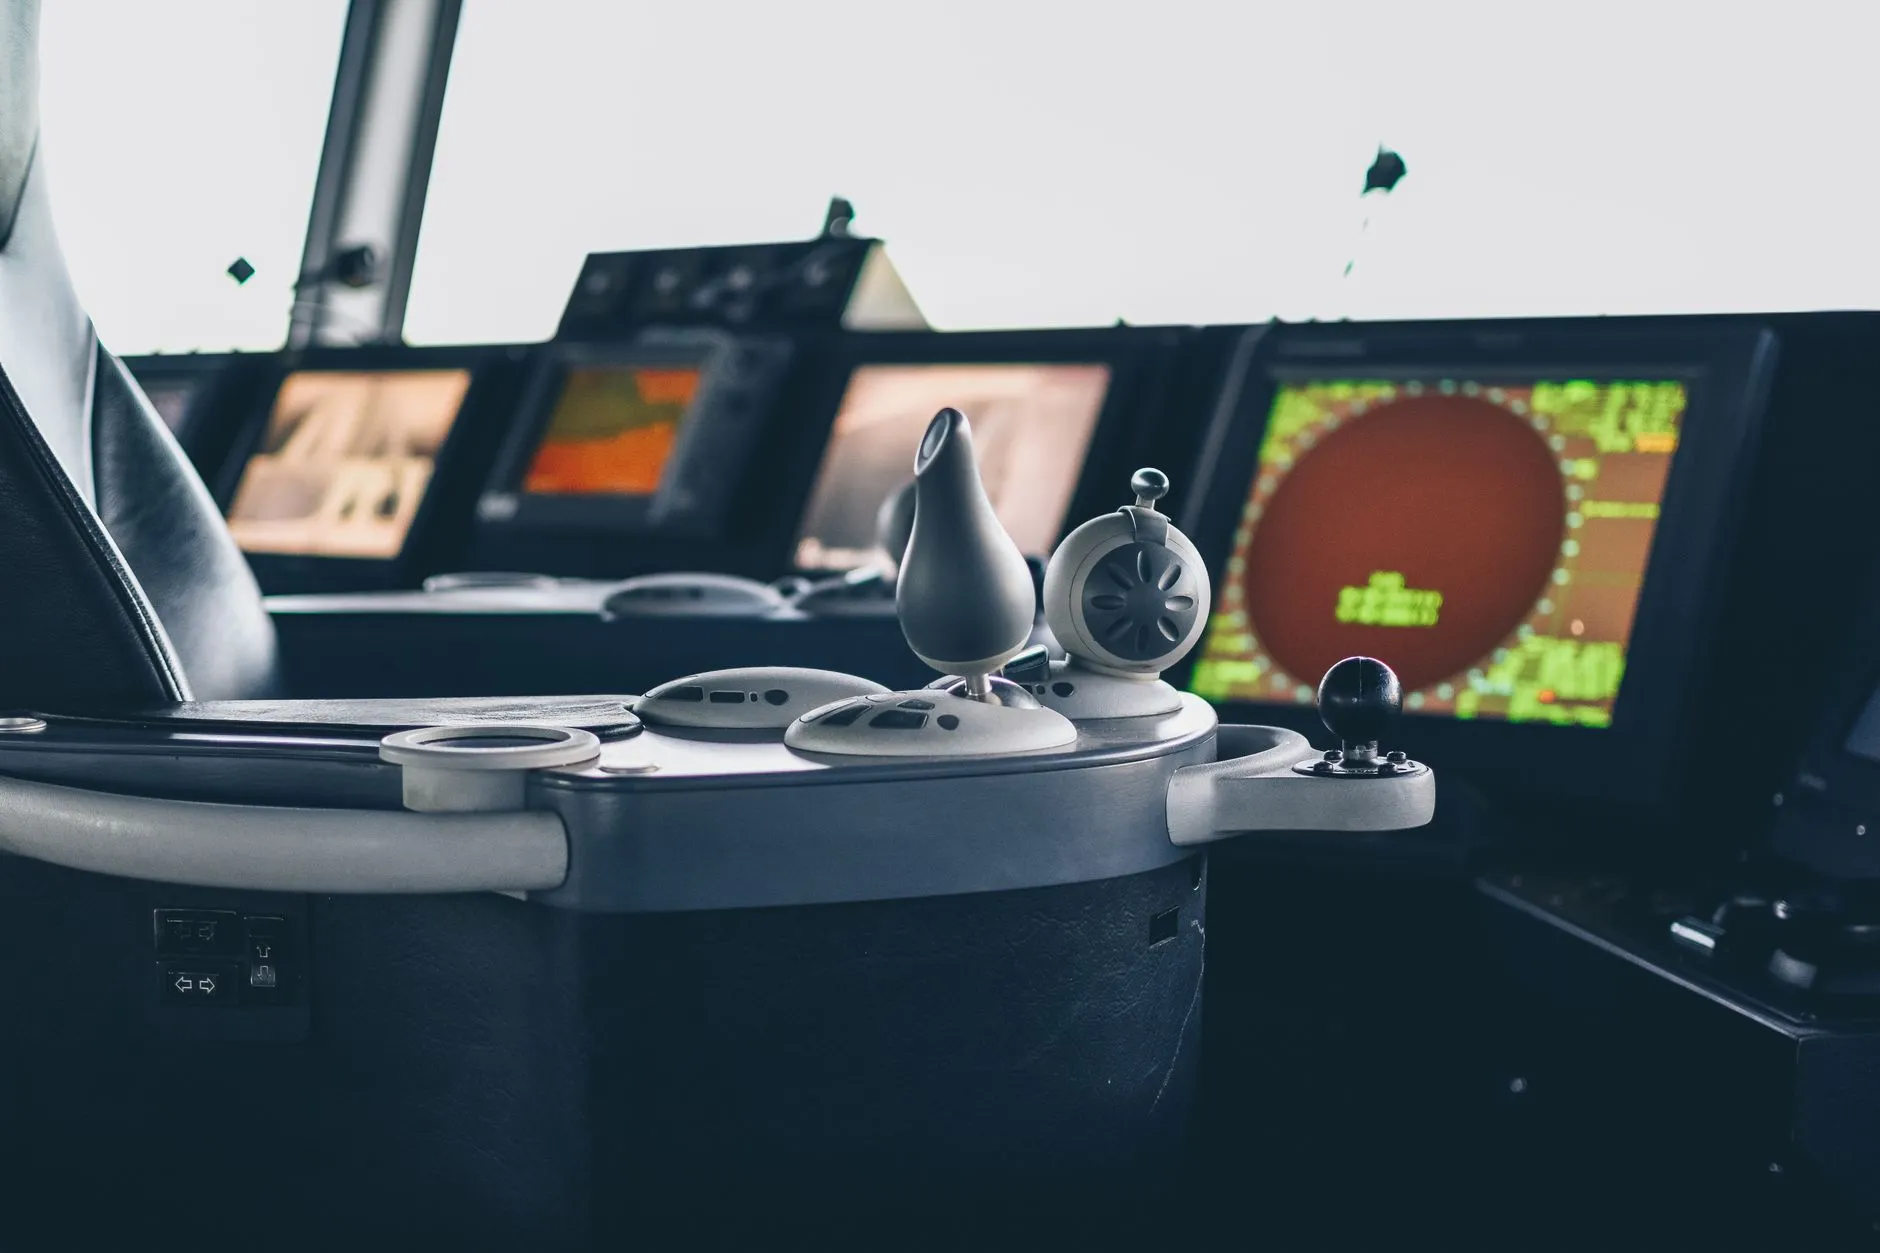
雷达负责实时捕捉周边物标(船只、浮标、岸线),输出距离与方位数据;电子海图则提供静态地理信息与航线规划。两者叠加后,雷达回波可直接投射到海图图层上,形成动态态势图。配合GPS导航仪提供的本船精确位置,以及测深仪反馈的水深数据,驾驶员能在一屏内判断碰撞风险与搁浅隐患。
典型协同工作流程
- 通过GPS导航仪获取本船经纬度,在海图上锁定船位;
- 雷达扫描周边目标,ARPA功能自动跟踪移动物标并计算TCPA/CPA;
- 测深仪数据实时叠加至海图水深图层,与历史海图比对;
- 系统对越界、接近危险物标等情形发出分级警报。
应用中的关键注意事项
传感器数据融合并非简单叠加。雷达与海图的时间戳必须同步,否则高速航行时物标位置会出现偏移。另外,电子海图需保持ENC(电子导航海图)最新版本,青岛港部分航道疏浚后水深变化频繁,过期的海图数据可能误导吃水较深的渔船。
- 定期校准雷达天线与GPS天线基线,偏差超过0.5°即需修正;
- 测深仪换能器表面附着海生物会衰减信号,建议每航次检查;
- 设置警报阈值时,CPA不宜小于0.5海里,TCPA不宜少于6分钟。
常见问题与排查思路
用户常反馈“雷达目标在海图上跳动”。这多因GPS更新率低于雷达扫描周期,可将GPS导航仪输出频率调至10Hz以上。另一问题是“测深仪数据与海图标注水深差异大”,需确认是否开启了潮汐修正——青岛海域潮差可达4米以上,未修正的测深数据没有参考意义。
从技术趋势看,新一代船用导航设备正朝着多源融合与智能预警方向发展。雷达、电子海图、GPS与测深仪的数据在嵌入式平台完成时空对齐后,能显著降低驾驶员判读负荷。对于青岛地区的渔业用户,建议优先选择支持NMEA 2000协议且具备海图自动更新能力的设备组合,这是实现协同应用的基础条件。