船用雷达与电子海图协同应用:提升青岛渔业船舶导航精度的技术方案
出海作业的渔船船长都有体会:单一导航手段在复杂海况下往往力不从心。GPS导航仪能给出船位,却无法判断周边船舶动态;电子海图显示海底地形,但缺少实时目标叠加。如何让多套船用导航设备从"各自为战"转向"协同作战",是提升青岛渔业船舶航行安全的关键课题。
多设备协同的现实瓶颈
目前大部分中小型渔船配置了GPS导航仪、雷达和电子海图系统,但三者的数据链路并未打通。雷达捕捉到的目标回波需要人工在海图上标绘,测深仪采集的水深数据也无法实时叠加到电子海图图层中。这种"信息孤岛"状态导致驾驶员需要在多个屏幕之间频繁切换,反应时间被拉长。
核心技术:NMEA数据融合与图层叠加
解决这一问题的技术路径并不复杂,核心在于统一数据协议。现代船用导航设备普遍支持NMEA 0183或NMEA 2000协议,通过串口或以太网将雷达目标数据(TTM/TLL语句)、GPS定位信息(GGA/RMC语句)和测深仪数据(DPT语句)汇聚到同一处理单元。青岛天下谷信息技术有限公司在船舶导航系统集成实践中发现,只要电子海图软件支持S-57/S-63标准图层扩展,就可以将雷达追踪目标以ARPA符号形式直接渲染在海图界面上。
实际操作中需要关注几个参数配置要点:
- 时间同步:雷达扫描周期与GPS秒脉冲需对齐,否则目标位置会出现"拖尾"偏差
- 坐标基准:所有设备统一使用WGS-84坐标系,避免因基准差异导致的偏移
- 数据刷新率:电子海图叠加层刷新率建议不低于1Hz,确保动态目标流畅显示
青岛渔区的实践方法
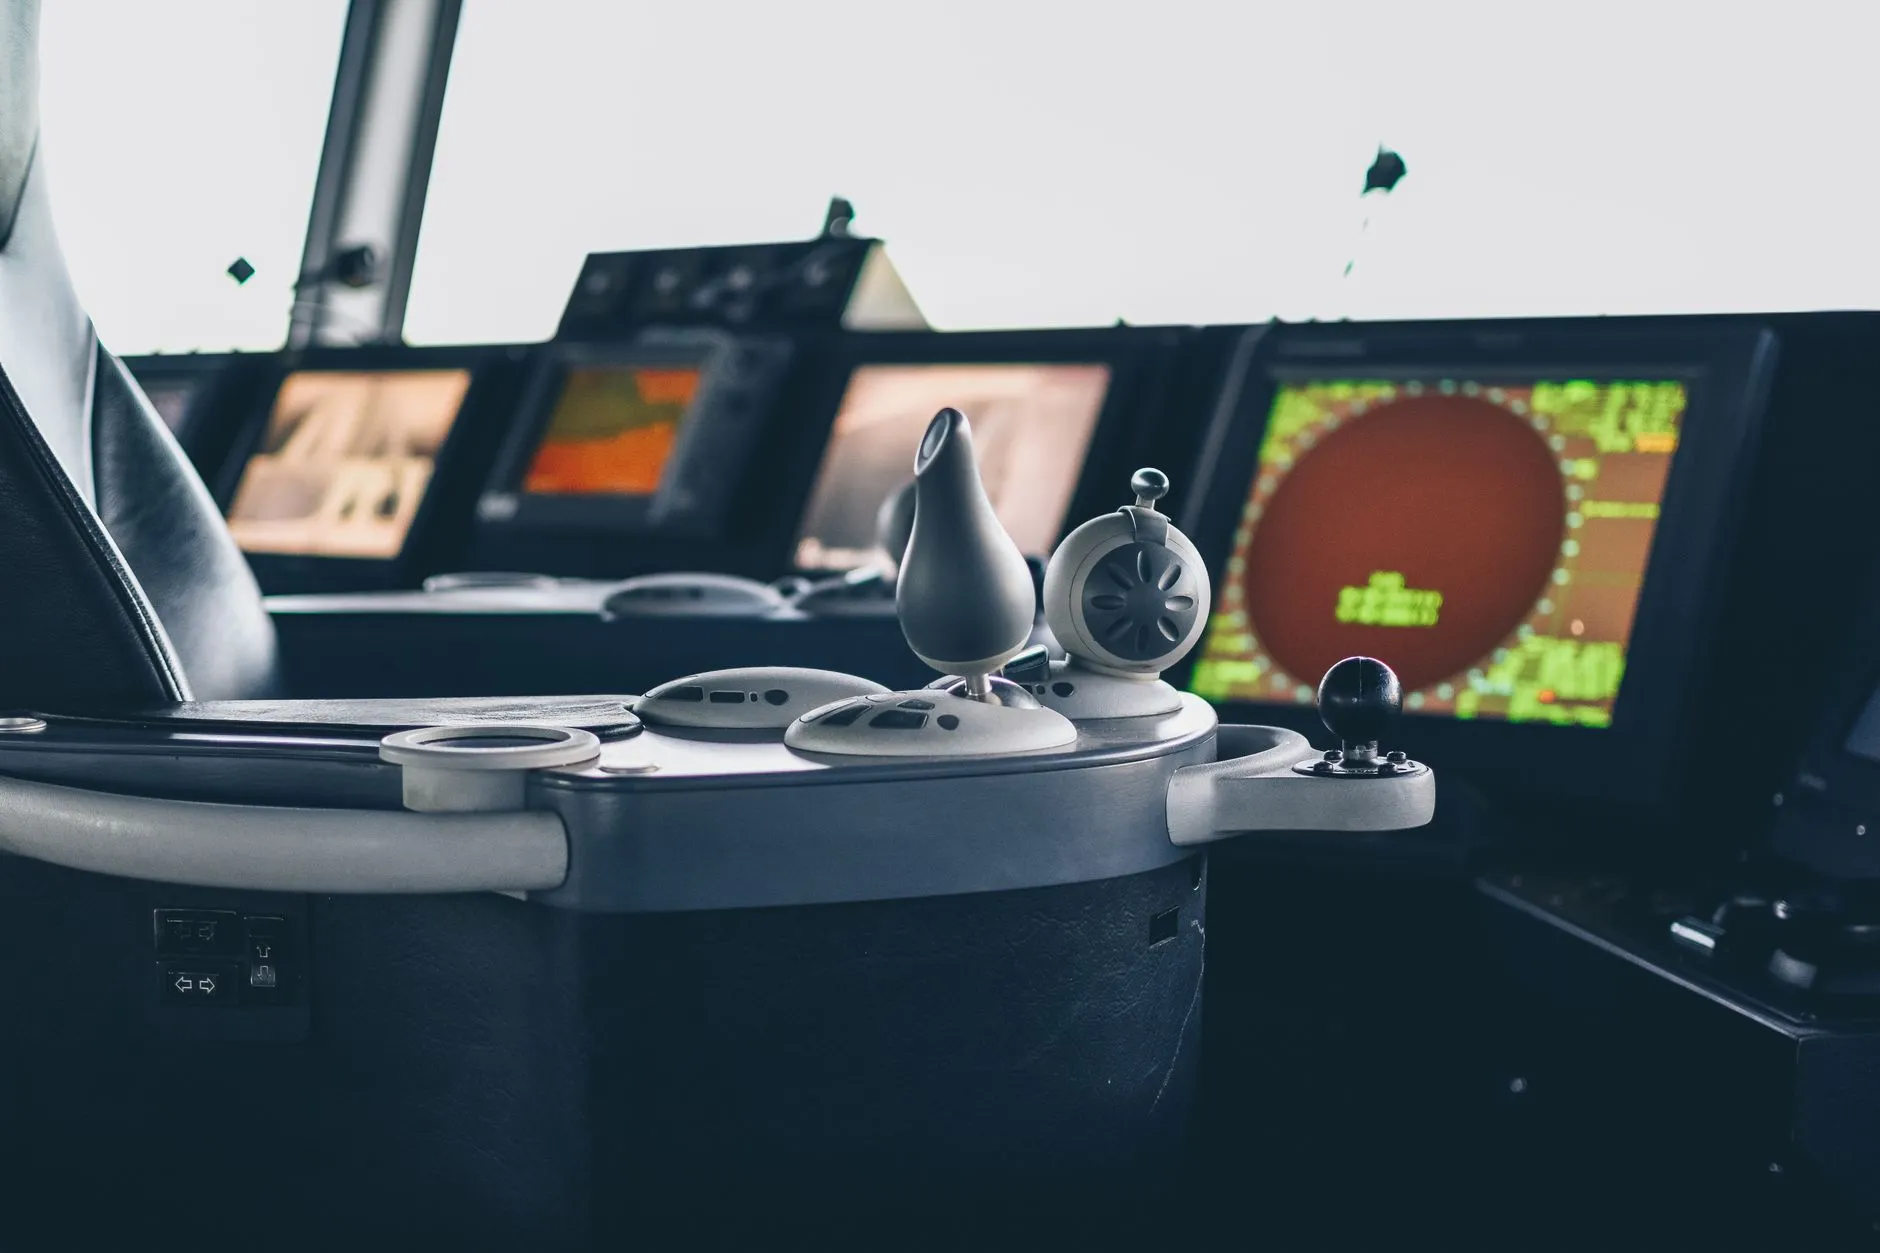
以青岛近海作业的拖网渔船为例,一套典型的协同导航方案包含:一台支持ARPA功能的X波段雷达、一套符合IHO S-52显示标准的电子海图系统、一台双频GPS导航仪以及一台200kHz测深仪。集成后的操作流程简化为:驾驶员在主屏幕上同时看到本船位置、周边船舶动态、海底等深线和实时水深数值。
值得注意的细节是,雷达与电子海图的叠加并非简单"贴图"。需要根据船舶吃水和作业类型设置安全等深线,当测深仪读数接近该阈值时系统自动触发声光报警。这种联动逻辑将被动显示升级为主动预警。
技术趋势与前景
随着北斗三号系统在青岛渔区的全面覆盖,GPS导航仪正逐步向多模多频接收机演进,定位精度从米级提升至分米级。与此同时,雷达与电子海图的融合正在从"显示层叠加"走向"数据层融合"——通过目标跟踪算法将雷达回波与AIS信息关联,形成更可靠的目标态势图。对于青岛庞大的渔船队伍而言,这套协同方案不需要更换全部设备,只需增加一台数据融合网关即可实现升级,改造成本可控,推广前景明确。