船用雷达与电子海图协同应用:提升复杂航道导航精度的技术解析
在能见度不足500米的雾航环境下,仅靠雷达回波判断航道边界,或单纯盯着电子海图上的船位符号,都容易陷入"盲人摸象"的困境。青岛天下谷信息技术有限公司在长期服务航运客户的过程中发现,将雷达与电子海图进行数据级协同,才是提升复杂航道导航精度的有效路径。
协同工作的底层逻辑
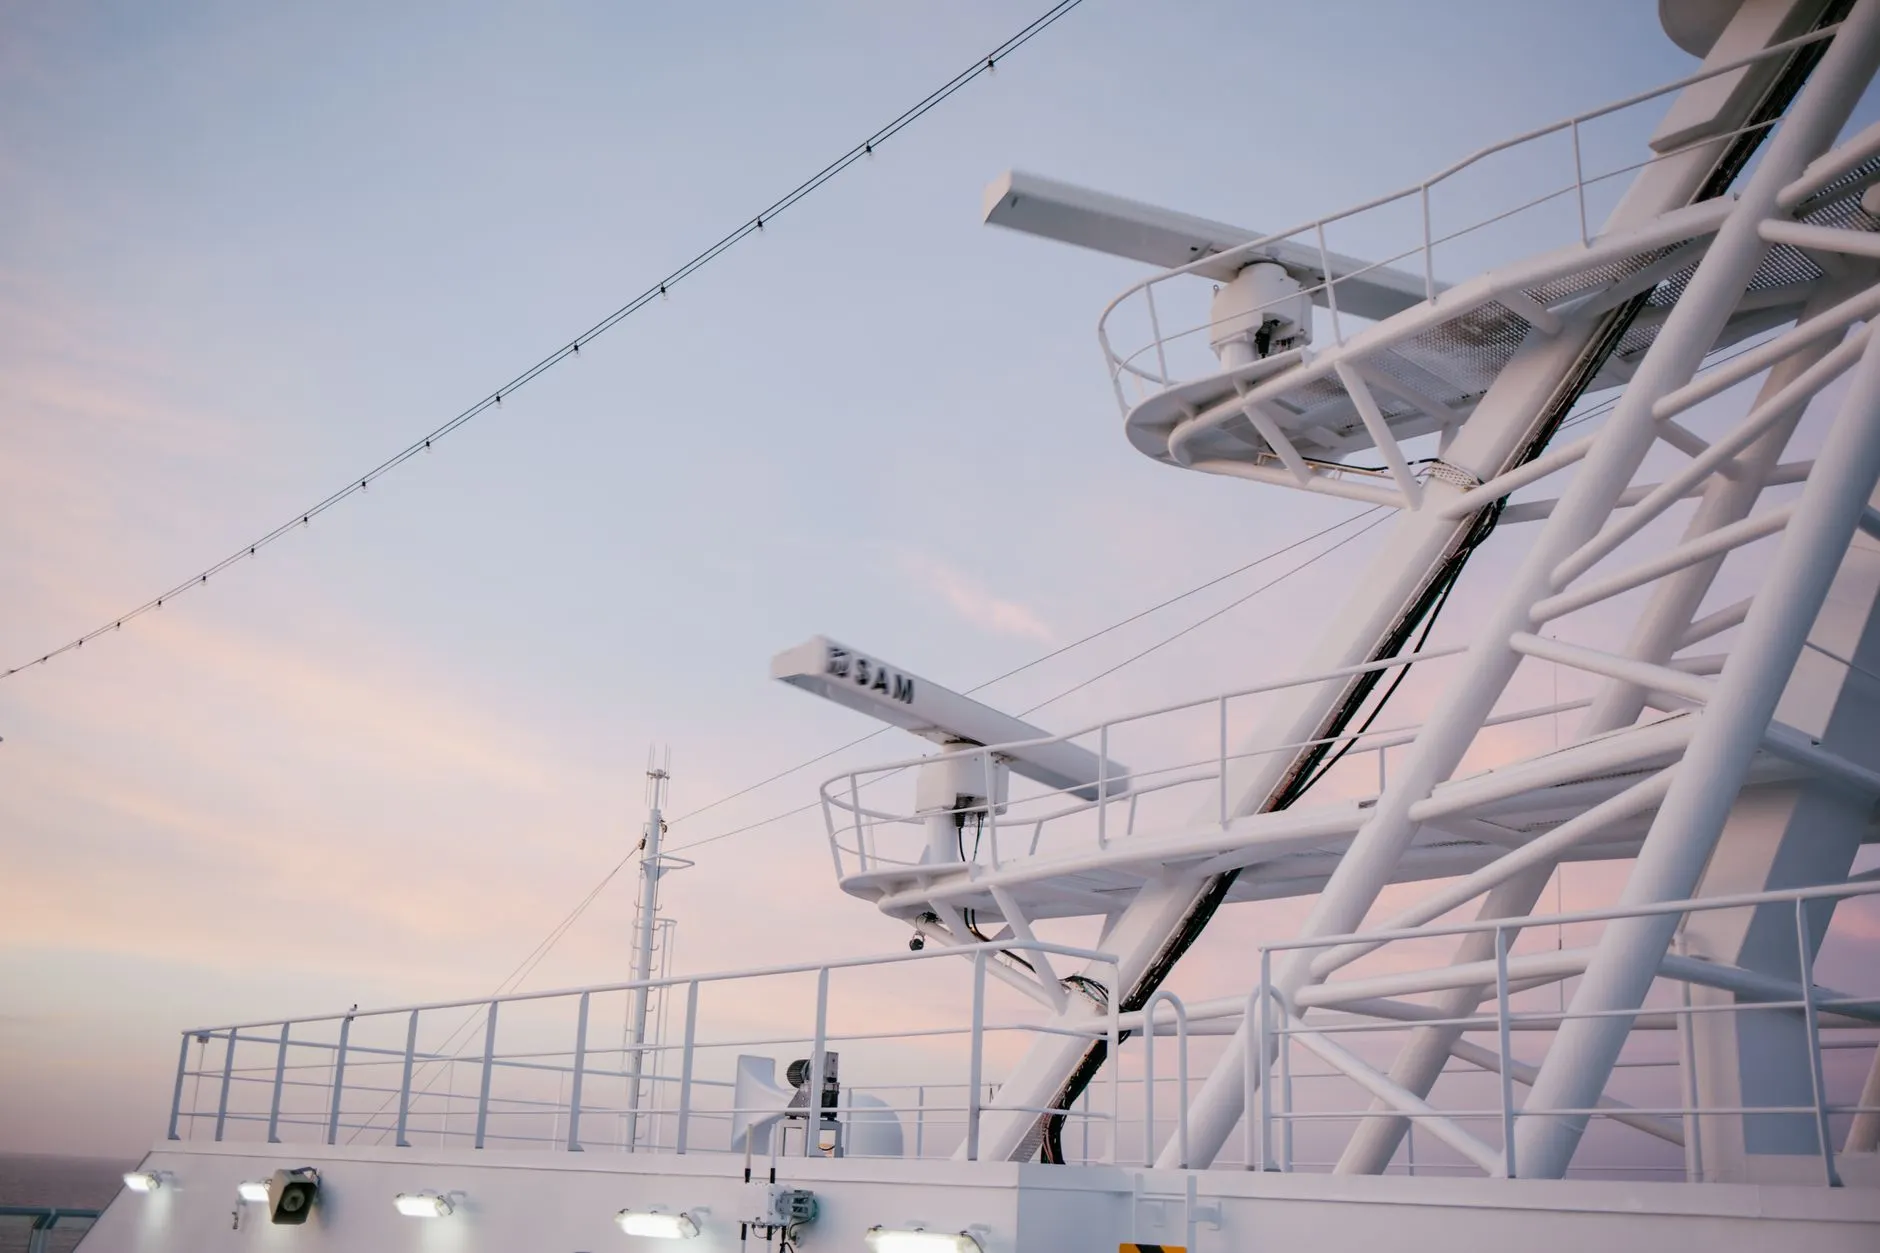
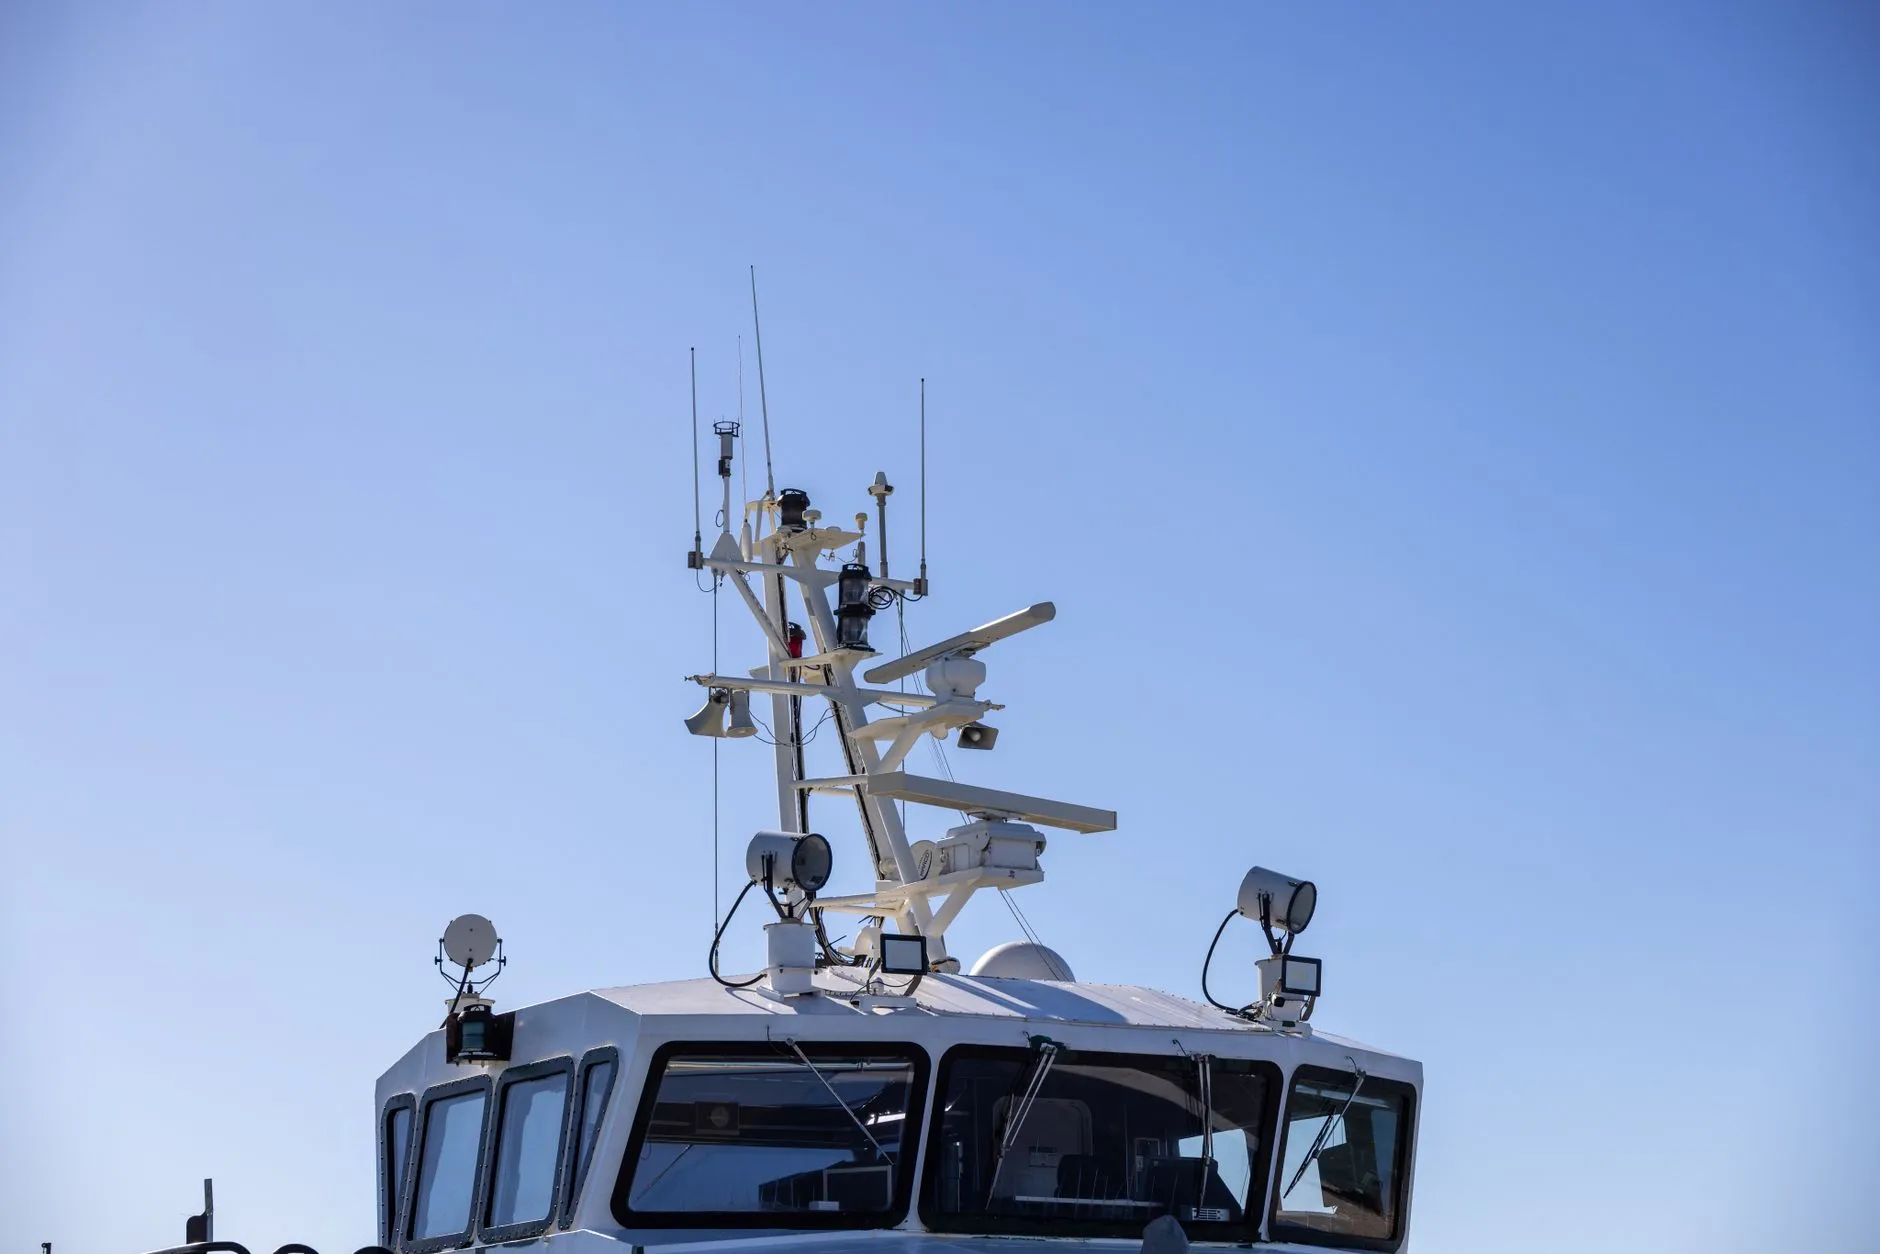
雷达提供的是实时、独立于外部数据的物标探测信息,而电子海图则承载了航道水深、碍航物、浮标位置等静态与动态要素。两者的协同并非简单地把雷达图像叠加在海图上,而是通过船用导航设备之间的高速数据总线,完成坐标系配准、时间戳对齐与目标关联。
具体而言,系统将雷达探测到的ARPA目标与电子海图中的AIS目标进行融合,同时利用GPS导航仪提供的位置和航向信息,把雷达回波映射到海图坐标系中。这样,驾驶员能在同一屏幕上看到"海图背景+雷达回波+本船船位"的三层信息。
关键步骤与操作要点
要实现高精度协同,以下三个环节缺一不可:
- 坐标对齐:确保雷达天线位置与GPS天线位置之间的偏移量(杠杆臂)被正确补偿,否则在近距离避让时会出现数米甚至十余米的误差。
- 时间同步:雷达扫描周期与海图更新频率不同,需通过PPS信号或NTP协议对齐时间戳,避免动态目标出现"拖尾"或"跳变"。
- 传感器融合:将测深仪的实时水深数据接入海图显示层,当实测水深与海图标注水深偏差超过设定阈值时,系统自动触发报警。
值得注意的是,在狭窄弯曲航道中,建议将雷达的增益和雨雪抑制功能调至适中,过度的信号处理会削弱小目标回波,反而降低协同系统的可靠性。
常见问题与排查思路
实际使用中,用户常遇到"海图上显示有浮标,雷达却看不到"或"雷达回波与海图航道线错位"的情况。前者多半是浮标雷达反射面积小或受海杂波遮蔽,可尝试切换S波段雷达或调整脉冲宽度;后者则需检查GPS导航仪的定位精度是否因多路径效应而下降,必要时接入RTK差分信号。
另一个高频问题是电子海图与雷达目标关联失败。这通常源于AIS与ARPA的目标ID映射表未正确配置,建议在靠泊后进入系统菜单,手动核对目标融合参数。
从技术趋势看,随着IMO对e-Navigation框架的推进,船用导航设备正从"独立工作"走向"深度融合"。雷达与电子海图的协同已不再是高端船舶的专属,中小型船舶通过加装数据融合模块也能获得接近的导航精度。青岛天下谷信息技术有限公司持续关注这一领域的技术演进,为行业用户提供从设备选型到系统集成的参考方案。