船用雷达与电子海图协同应用:提升青岛近海航行安全的关键技术解析
在青岛港主航道跑过船的人都有体会:每年春夏交替,海雾从朝连岛方向压过来,能见度不到0.5海里。这时候单靠目视瞭望,等看到对面来船的船首,留给你的反应时间可能不到3分钟。也正是在这种场景下,船用导航设备之间的协同能力,才真正决定了一艘船能不能安全回港。
一、为什么单靠雷达或单靠电子海图都不够
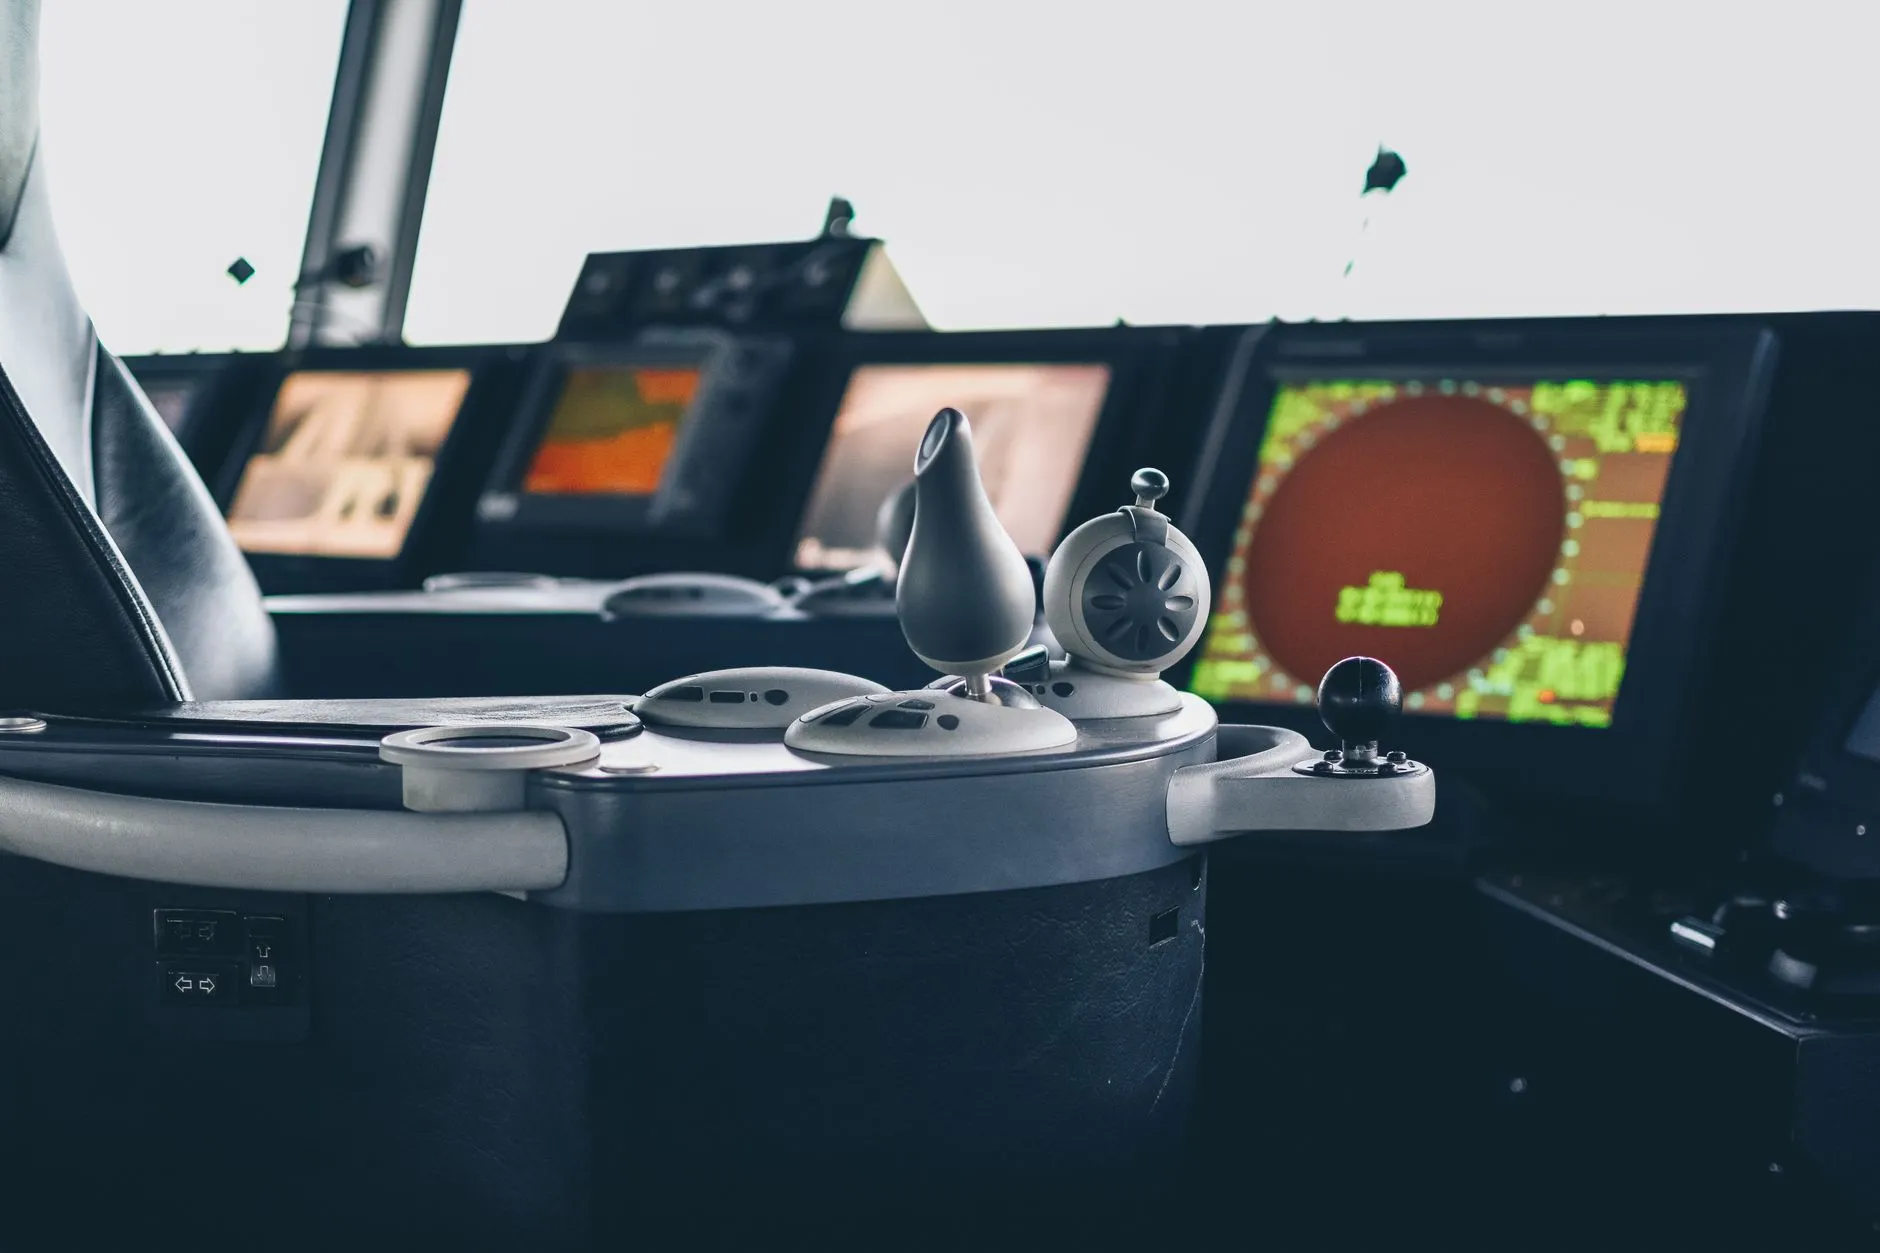
雷达的优势在于实时探测运动目标,能给出他船的方位、距离和相对运动趋势(ARPA功能)。但它对静态障碍物的识别有盲区——比如浮标被海浪淹没、养殖区网箱在雷达回波里和杂波混在一起。而电子海图(ECDIS)强在静态信息:水深、航道边界、沉船标记、锚地范围,这些数据在雷达屏幕上是不存在的。
问题就出在这里:驾驶员如果只看雷达,会忽略海图上的浅点警告;只看海图,又无法判断右舷那条快速接近的渔船到底会不会抢头。两套系统各自为政,等于把一个人的左右眼分开用。
二、协同工作的技术底层:NMEA 2000与数据融合
雷达和电子海图要真正“对话”,靠的是统一的网络协议。目前主流方案是NMEA 2000总线,它把GPS导航仪的船位、测深仪的实时水深、雷达的ARPA目标、电子海图的航线计划全部挂到同一张网上。船长在电子海图上点一个目标,雷达就能自动锁定并跟踪;雷达捕获到新目标,海图上会同步弹出标记。
更进阶的做法是雷达视频叠加——把雷达的原始回波图像直接叠加到电子海图图层上。这样你看到的不是两个分开的屏幕,而是一张“带实时动态的活海图”。青岛近海很多养殖区边界在纸质海图上更新滞后,但雷达回波能告诉你那里确实有东西。
实际应用中的三个关键操作
- 航线预检:在电子海图上规划航线后,用雷达的试操功能模拟本船沿航线行驶,看ARPA目标是否会进入CPA(最近会遇距离)安全圈。
- 水深联动报警:将测深仪数据接入海图系统,当实时水深与海图标注水深偏差超过设定阈值(比如2米),系统自动提示可能存在的淤积或未标注浅点。
- 雾航模式:能见度低于1海里时,把雷达增益调低、雨雪抑制调高,同时在海图上开启“安全等深线”显示,双屏交叉验证。
三、青岛近海的特殊性与设备选型建议
青岛港周边有大量养殖区、跨海大桥桥墩、以及潮汐导致的临时浅滩。一套靠谱的船用导航设备组合,应该满足:雷达具备至少4kW发射功率和6英尺天线(保证方位分辨率),电子海图使用官方ENC数据并保持周更新,GPS导航仪支持北斗+GPS双模定位,测深仪建议选双频(高频测浅水、低频测深水)。
值得留意的是,很多船东在升级时只换雷达不换海图,或者反过来。实际上协同应用的效果取决于最弱的那一环——海图数据过期三个月,雷达再好也可能把你引到已经移动的浮标旁边。
从行业趋势看,IMO正在推动“e-Navigation”框架落地,未来雷达、电子海图、AIS和GPS导航仪的融合会从“数据叠加”走向“决策辅助”。对青岛近海的船队来说,先把现有设备的协同逻辑跑通,比追新概念更实在。