电子海图与GPS导航仪在渔业船舶上的集成应用方案解析
在黄海渔场作业的船老大老李最近换了一套新装备:一台支持电子海图叠加的GPS导航仪,配合原有的船用雷达和测深仪,整套系统的协同效率让他直呼"早该这么干"。事实上,渔业船舶的导航设备集成化正在成为行业趋势,但如何把电子海图、GPS导航仪、雷达和测深仪真正"拧成一股绳",多数船东仍停留在"各开各的"阶段。
集成方案的核心逻辑:数据融合而非简单叠加
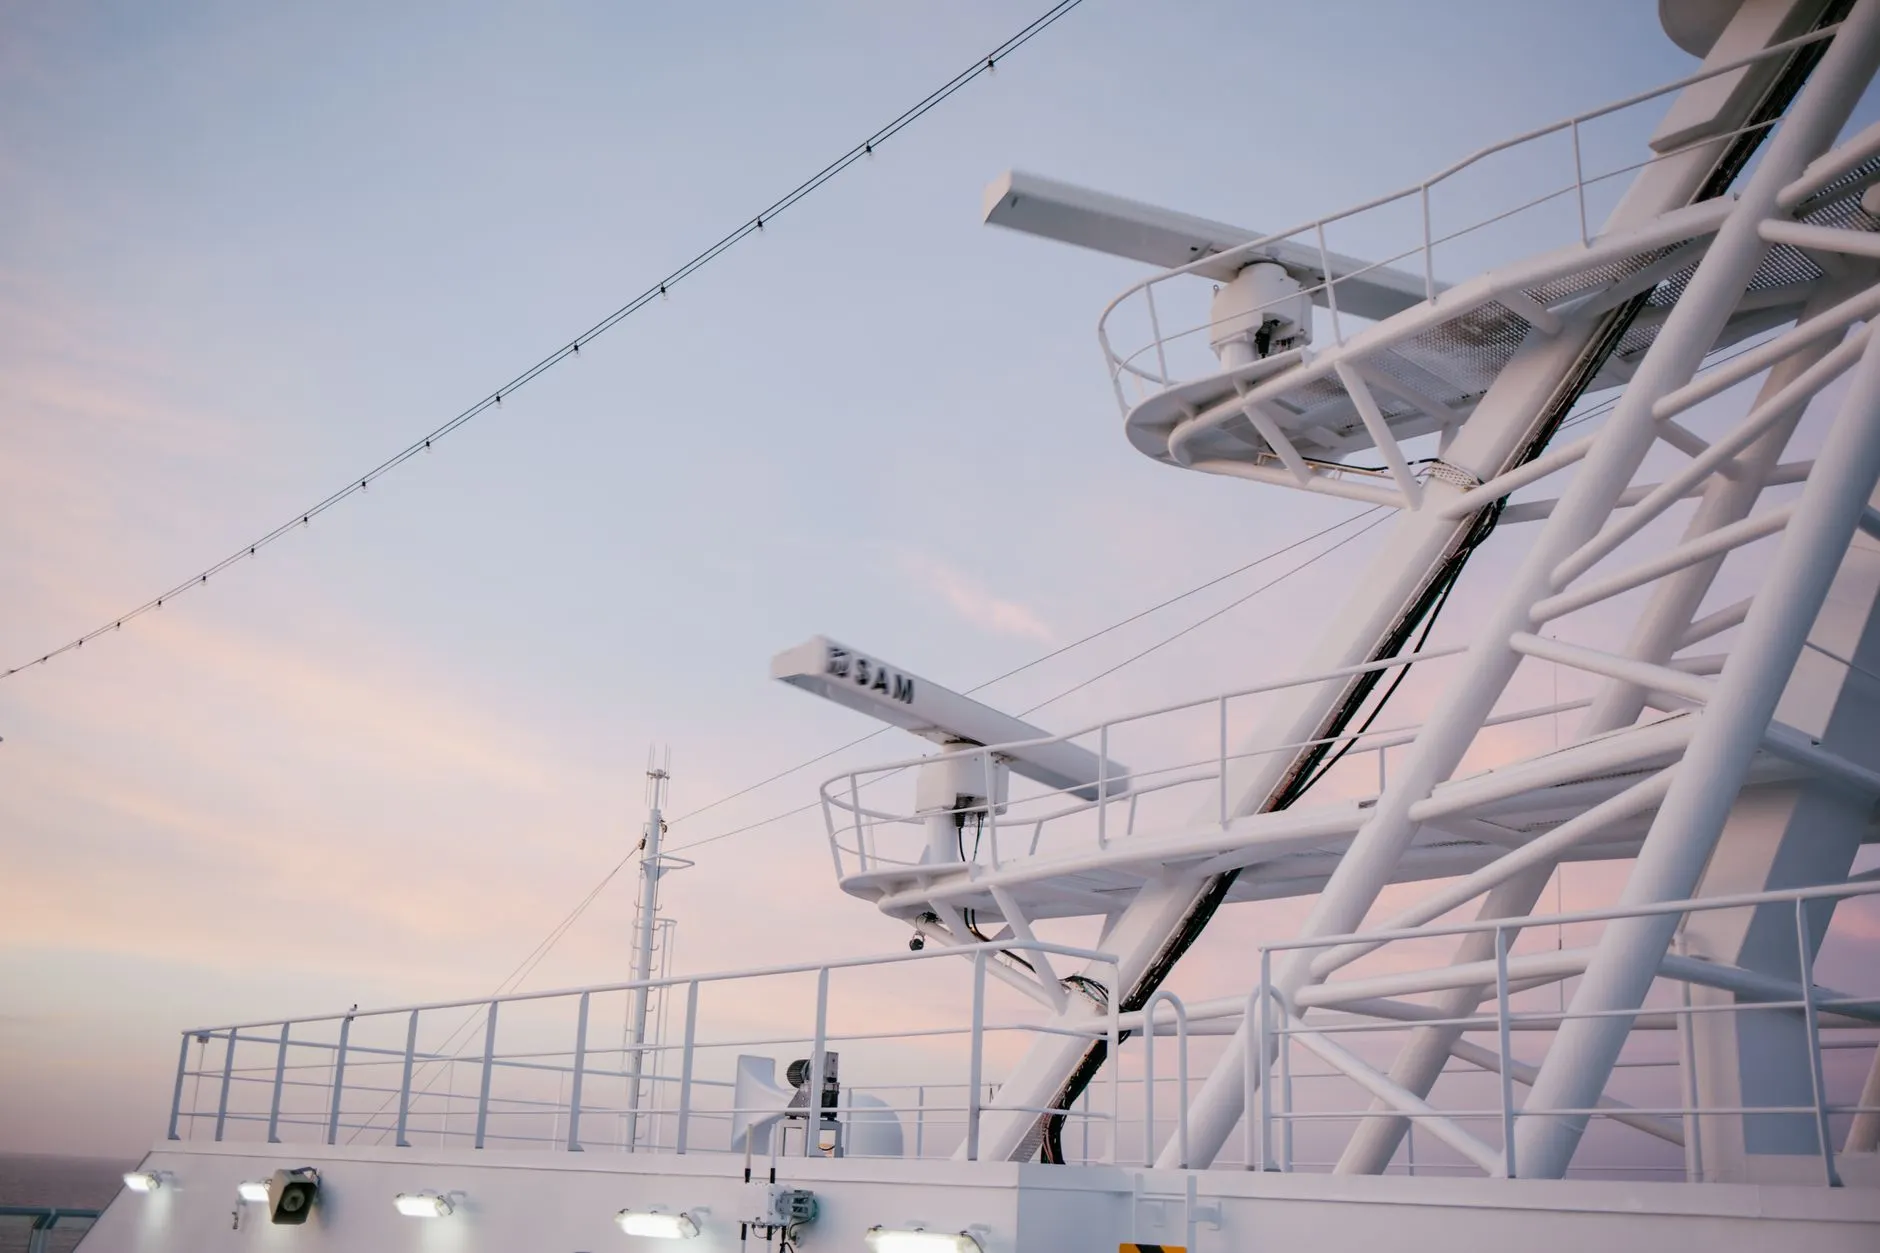
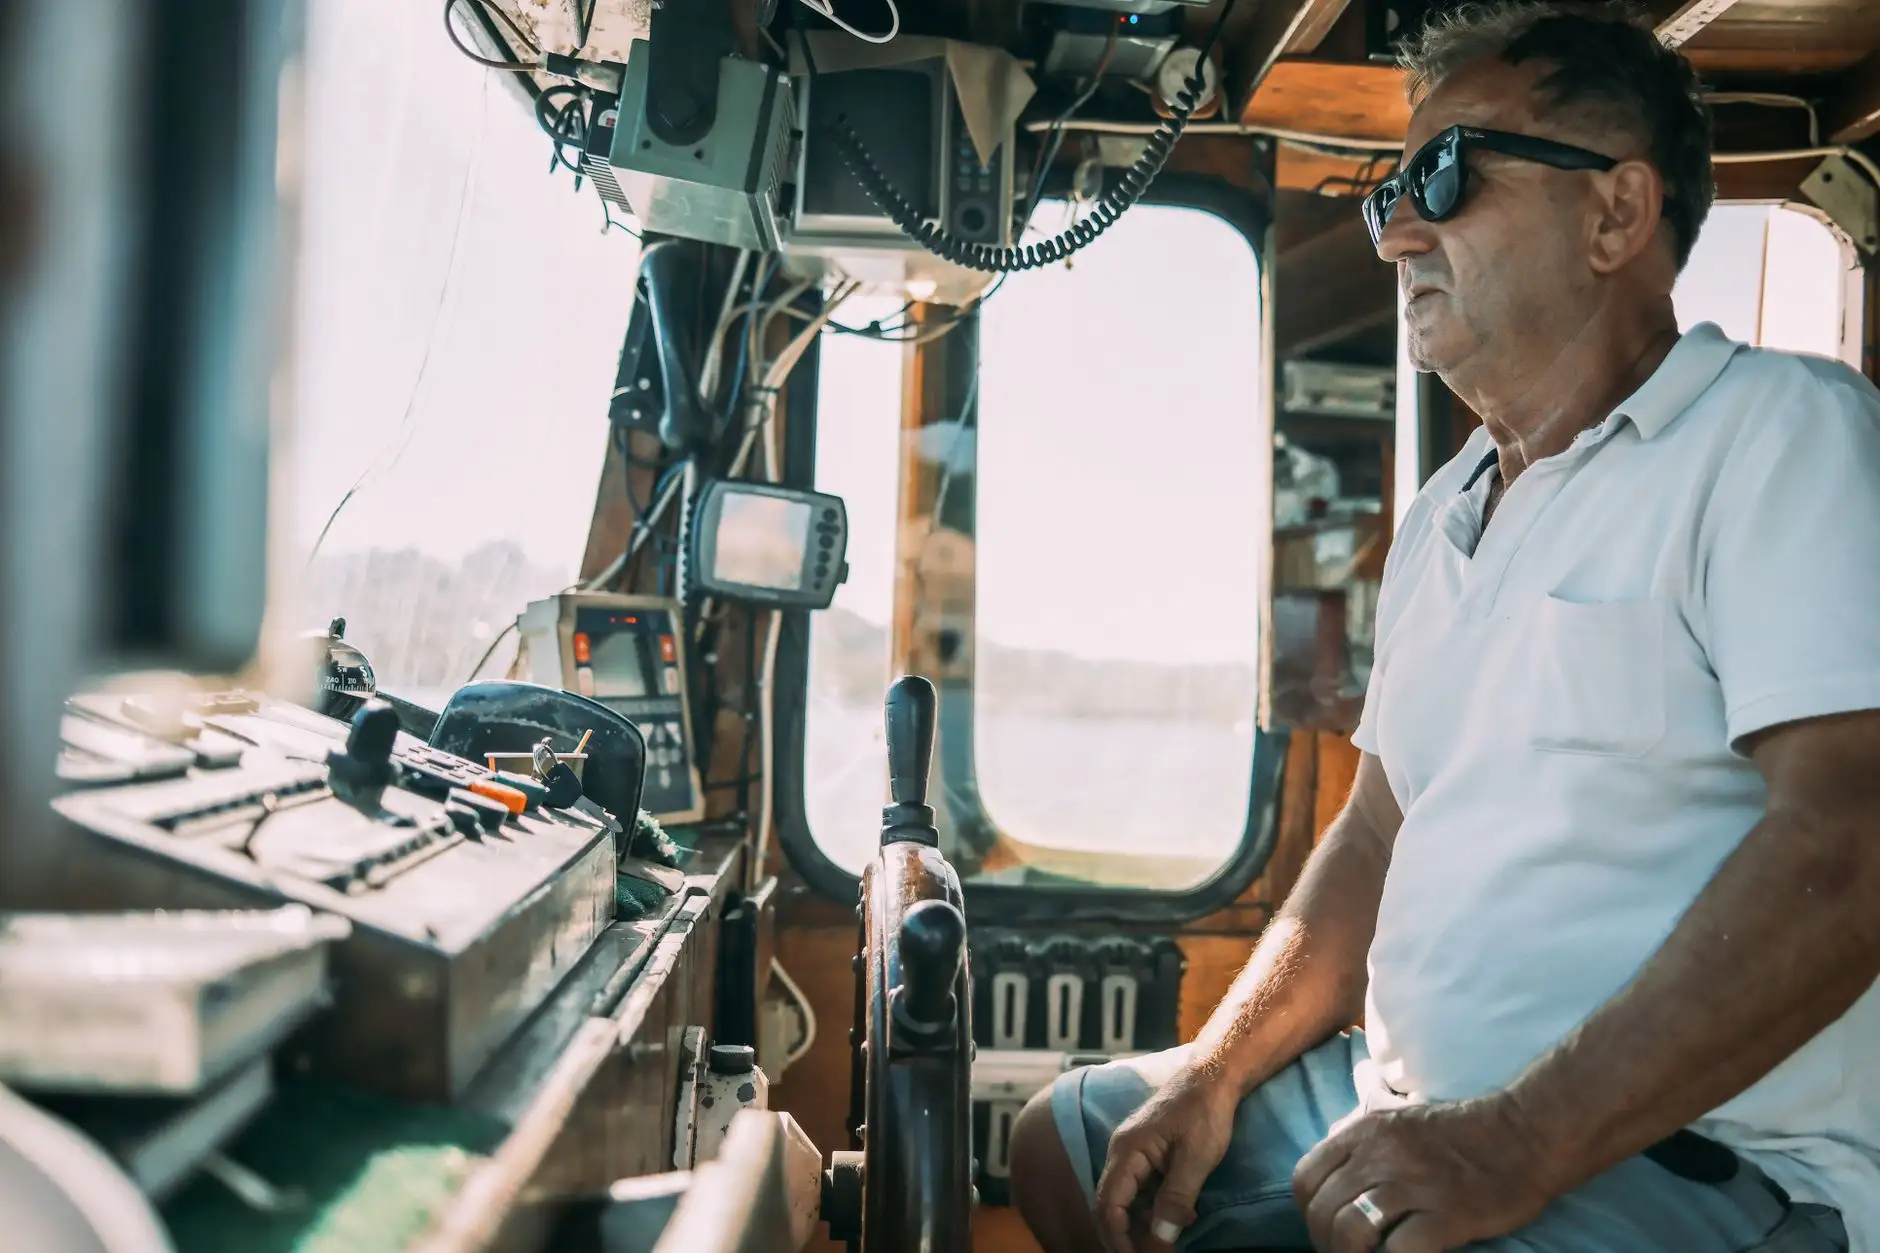
传统渔业船舶的驾驶台往往堆着五六台独立设备,GPS显示经纬度,雷达画回波,测深仪报水深,电子海图单独跑。问题在于,船长需要在几块屏幕之间反复切换视线,疲劳驾驶时极易漏判。集成方案的本质,是让电子海图成为底层可视化平台,把GPS导航仪的船位、雷达的目标回波、测深仪的水深数据全部叠加到同一坐标系下。
技术上,这依赖NMEA 0183或NMEA 2000协议的数据互通。GPS提供位置与航向,雷达通过ARPA输出目标距离和方位,测深仪则给出实时水深。电子海图软件接收这些数据流后,按各自图层渲染,船长一眼就能看到"我的船在哪儿、周围有什么、底下有多深"。
实操中的三个关键配置
要让这套集成方案真正跑起来,以下配置细节值得注意:
- 坐标系统一:电子海图与GPS导航仪必须使用同一大地基准(通常为WGS-84),否则船位在海图上会偏移几十米,在狭窄水道或养殖区边缘极其危险。
- 雷达与海图叠加校准:雷达回波叠加到电子海图时,需校正天线偏移量和扫描延迟,否则目标回波会"漂"在船位前方或后方。
- 测深仪数据滤波:渔业船舶在浅水区颠簸时,测深仪容易出现虚假读数,建议在集成软件中设置3-5秒的滑动平均滤波,避免误判。
另外,GPS导航仪的更新率建议设为1Hz以上,雷达则保持24转/分钟的标准转速,确保动态目标在海图上的刷新不卡顿。
集成前后的效率对比
以一艘35米拖网渔船为例,集成前后的操作差异明显:
- 传统模式:船长需在4块屏幕间切换,平均每分钟低头6-8次,夜间疲劳度显著上升。
- 集成模式:单屏显示全部信息,视线切换减少70%以上,避让决策时间从平均12秒缩短到5秒以内。
- 数据记录:集成系统可自动保存航迹、水深和雷达目标日志,便于回港后分析渔场底质和障碍物分布。
需要强调的是,集成不等于替代。船用导航设备中的雷达在雾航和夜间避碰中仍不可替代,测深仪在陌生水域的底层探测也仍是刚需。集成方案的价值在于降低信息获取门槛,而非取消任何单一设备。
结语
渔业船舶的导航设备集成,本质上是把船长的"经验判断"转化为"可视化决策"。电子海图提供底图,GPS导航仪锚定位置,雷达扫描周边,测深仪守护脚下——四者各司其职,又通过数据协议融为一体。对于预算有限的渔船,可以优先实现GPS导航仪与电子海图的叠加,再逐步接入雷达和测深仪。青岛天下谷信息技术有限公司在船用导航设备集成领域持续深耕,如需具体方案咨询,欢迎联系我们的技术团队。