航仪选型指南:测深仪与GPS导航仪在渔业船舶上的配置对比分析
日期:2026-10-01
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
在近海与远洋渔业作业中,船用导航设备的选型直接关系到航行安全与捕捞效率。不少船东在配置驾驶台时,常把测深仪和GPS导航仪视为两个独立环节,实际上二者的信号融合程度,决定了船舶在复杂渔场中的响应速度。本文从技术原理与实船应用出发,对这两类设备进行配置对比分析。
测深仪与GPS导航仪:工作原理差异决定了互补性
测深仪通过换能器向水下发射超声波脉冲,利用回波时间计算水深,典型工作频率为50kHz至200kHz。低频穿透力强,适合深水区;高频波束角窄,分辨率高,适用于浅水渔场和网具监测。而GPS导航仪依赖卫星定位,提供经纬度、航速、航向等数据,现代渔业多用差分GPS或北斗增强系统,定位精度可达亚米级。
两者本质区别在于:测深仪感知的是“水下地形”,GPS导航仪感知的是“水面位置”。只有将水深数据与位置信息叠加,才能判断船舶是否处于安全水域或鱼群聚集的陡坡地带。
配置对比:三种典型渔业场景的选型建议
不同作业方式对设备的要求差异显著,以下按场景拆解:
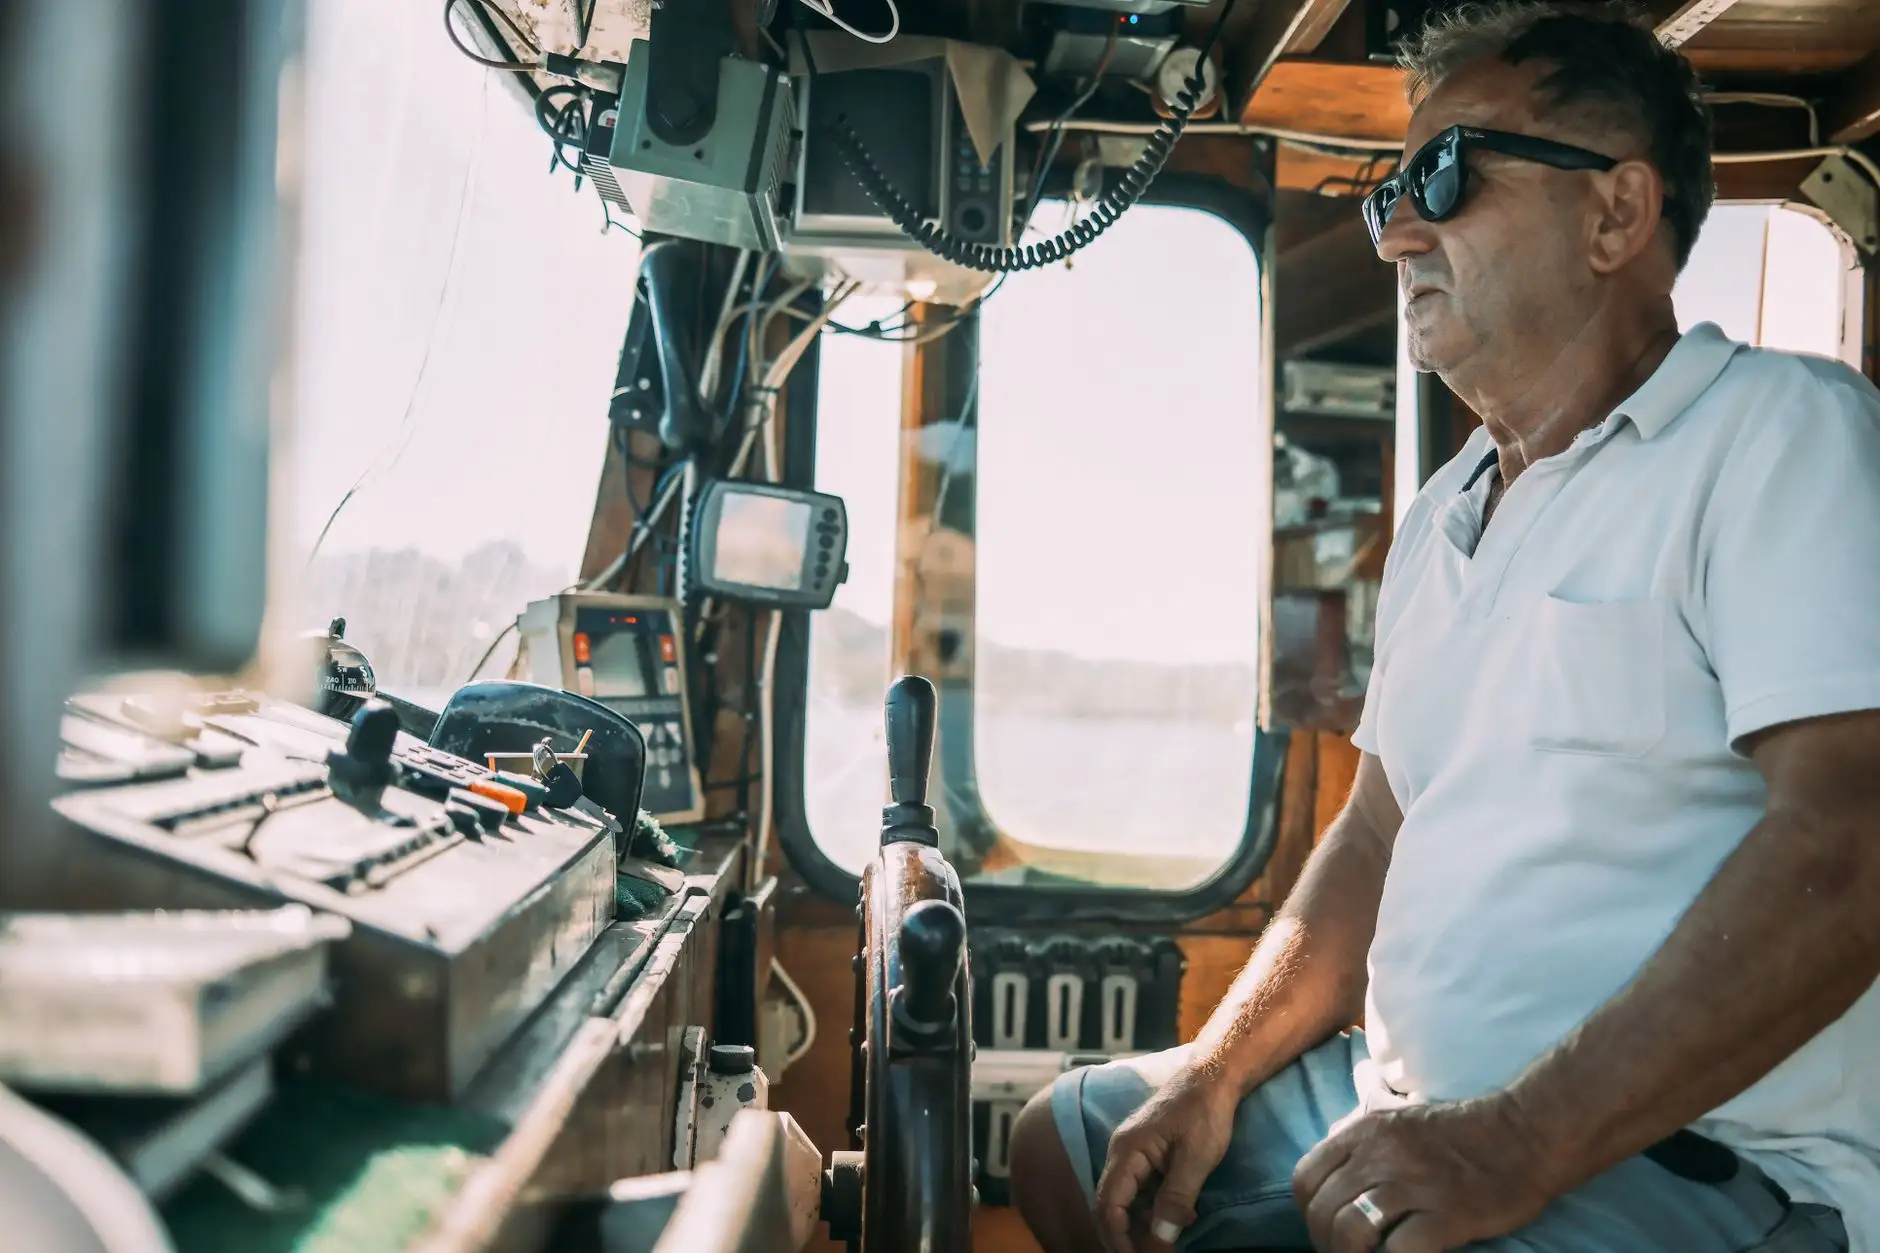
- 近海拖网渔船:优先配置高分辨率测深仪(200kHz),实时监测网口高度,避免刮底;GPS导航仪需支持航迹偏移报警,配合电子海图显示海底电缆与禁渔区。
- 远洋围网渔船:侧重GPS导航仪的航向稳定性和雷达目标跟踪能力,测深仪则选用低频双频机型,兼顾深海探测与鱼群回波识别。
- 养殖辅助船:以电子海图为底图,集成小型测深模块与GPS,重点监测网箱区域水深变化,防止搁浅。
值得注意的是,部分船长习惯单独依赖雷达判断距离,但雷达对水下地形无能为力,必须与测深仪数据交叉验证。
数据融合中的常见问题
实际使用中,NMEA 0183或NMEA 2000协议不匹配是导致测深数据无法叠加到电子海图上的主因。此外,换能器安装角度偏差超过3°,会使水深读数产生系统性误差。建议在坞修时用校准杆复核,并在软件中设置潮汐修正值。
- 检查GPS导航仪与测深仪的波特率是否一致(常用4800或38400);
- 确认电子海图软件是否支持深度图层叠加;
- 定期清洁换能器表面,防止附着物衰减信号。
从趋势看,集成式驾驶台系统正在替代分立设备,但测深仪与GPS导航仪的底层数据仍建议保留独立备份。青岛天下谷信息技术有限公司在船用导航设备领域持续关注多源传感器融合方案,为渔业船舶提供更可靠的配置参考。