船用雷达与电子海图协同应用:提升复杂航道航行安全的技术解析
在能见度不足500米或航道宽度受限的港口水域,单靠雷达回波或纸质海图已难以满足现代船舶的安全冗余要求。将雷达的实时动态目标信息与电子海图的静态地理数据融合,正在成为复杂航道导航的标准配置。青岛天下谷信息技术有限公司长期服务于船用导航设备集成领域,本文从技术实现角度拆解这一协同应用的关键环节。
一、协同工作的底层逻辑
雷达提供的是以本船为原点的极坐标目标数据——方位、距离、相对运动矢量;电子海图则提供以WGS-84坐标为基准的海岸线、水深、航道边界和助航标志。两者叠加的核心难点在于坐标配准与时间同步。现代GPS导航仪输出的NMEA 0183或NMEA 2000数据流中,GGA语句提供定位与UTC时间戳,VTG提供对地航向与航速,这些数据同时馈入雷达和电子海图系统,使两者在同一时空基准下对齐。实际工程中,位置偏差超过2米就可能导致雷达目标与海图岸线出现肉眼可见的错位。
二、典型应用场景与技术细节
在狭窄水道或进出港航道中,以下协同功能尤为关键:
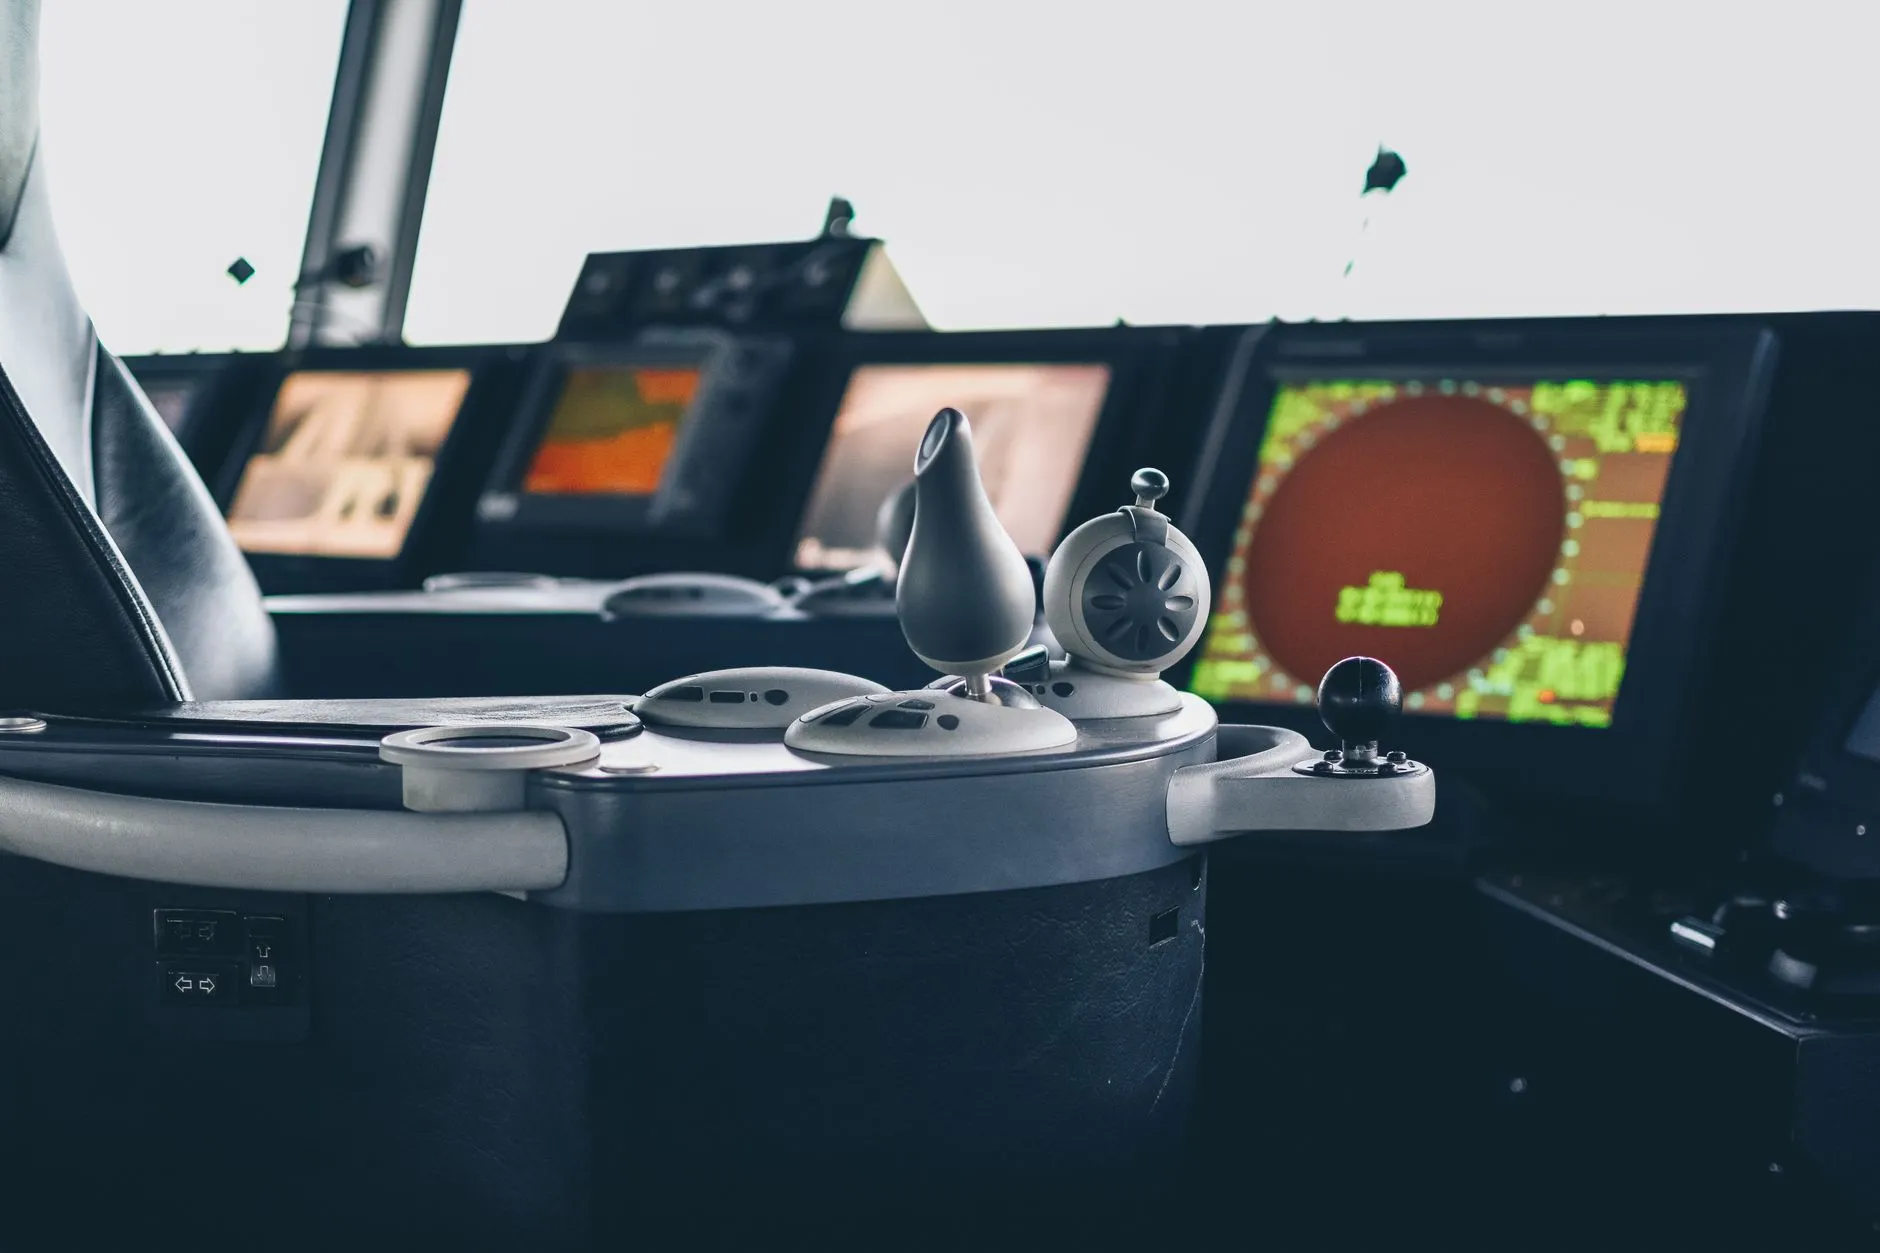
- 叠加显示(Overlay):将雷达回波图像以半透明图层覆盖在电子海图之上,操作者可直接判断目标船是否越过航道边界或进入禁航区。
- 自动标绘与AIS融合:雷达捕获的目标与AIS报告的目标进行关联,减少误跟踪和丢失率。当AIS信号受干扰时,雷达跟踪作为备份。
- 安全等深线与测深仪校验:测深仪的实时水深数据与电子海图标注水深比对,若偏差超过设定阈值(通常为0.5米),系统发出预警,提示海图数据可能过时。
值得注意的是,雷达与电子海图的叠加并非简单“贴图”。需要处理雷达天线的安装偏移量、船舶吃水变化引起的GPS天线位置修正,以及不同坐标系(如WGS-84与当地海图基准)之间的转换参数。
三、常见问题与操作注意事项
实际使用中,以下几个问题出现频率最高:
- 雷达图像与海图岸线不重合:多数情况是GPS天线偏移量未正确输入,或电子海图未更新至最新版本。建议每航次前检查天线偏移参数。
- 目标跳跃或丢失:在雨雪天气下,雷达增益和雨雪抑制设置不当会导致小目标淹没。此时应适当降低STC(灵敏度时间控制)并提高FTC(快速时间常数)。
- 电子海图更新滞后:部分老旧船用导航设备不支持在线更新,需手动导入官方ENC更新包。建议建立每月更新制度。
另外,操作人员需理解一个原则:电子海图是“参考”,雷达是“实况”,测深仪是“验证”。三者相互印证,而非单一依赖。
从技术趋势看,IMO正在推动MASS(海上自主水面船舶)规范,对雷达与电子海图的数据融合提出了更高要求——不仅要求显示叠加,还要求系统能自动识别航道边界偏离、预测碰撞风险并给出避让建议。目前部分高端GPS导航仪已支持多星座(GPS+北斗+GLONASS)差分定位,将定位精度提升至分米级,为高精度叠加提供了基础。对于中小型船舶而言,优先确保NMEA数据链的完整性和电子海图的及时更新,比追求高端融合功能更具实际意义。