船用雷达与电子海图协同导航的技术原理与选型要点解析
日期:2026-10-05
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
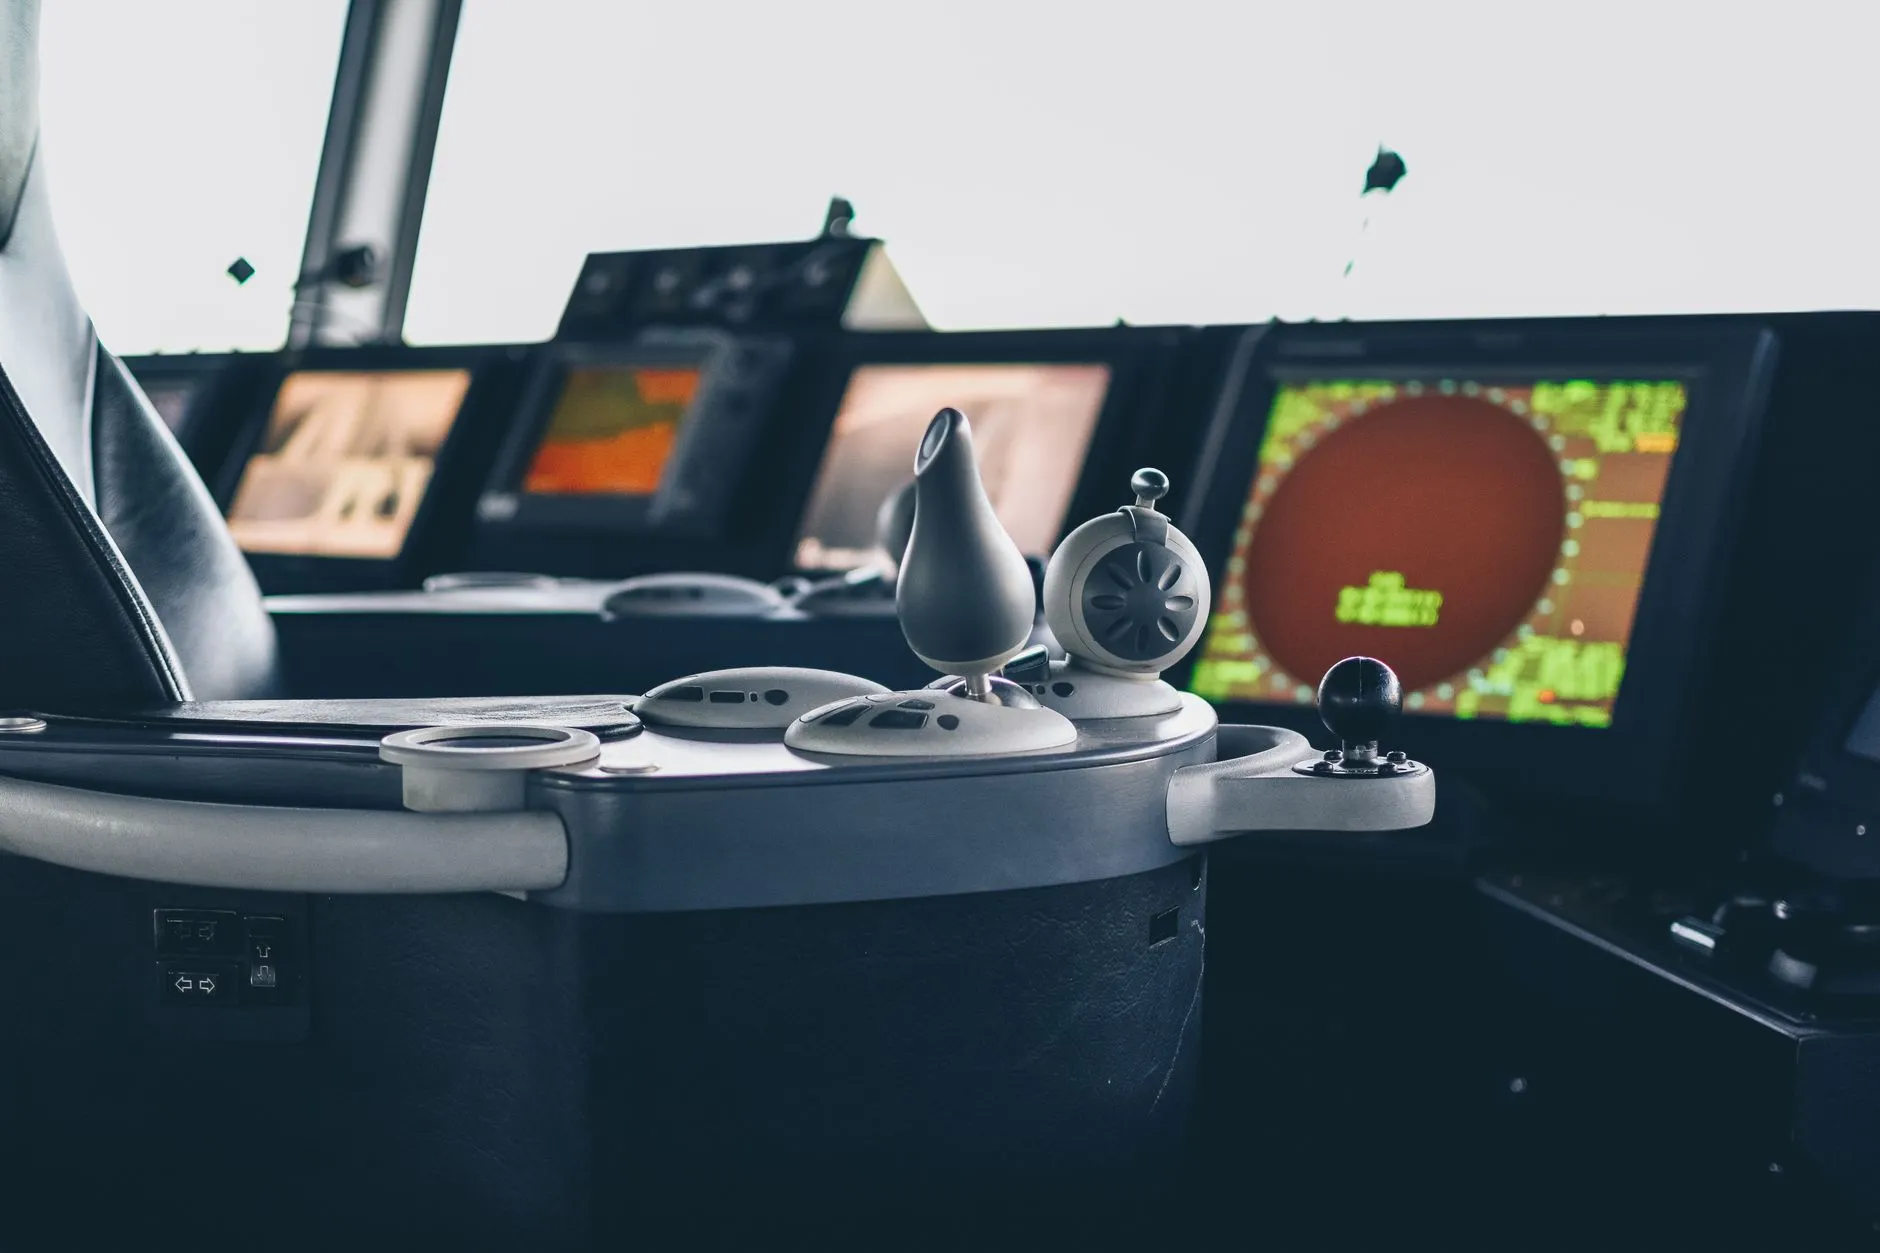
在能见度不足500米的雾航环境中,单靠雷达回波判断来船动态已不够。现代船舶驾驶台的核心逻辑,是把雷达目标、电子海图与GPS导航仪的数据做时空对齐,再叠加测深仪的实时水深,形成一张动态的态势图。青岛天下谷信息技术有限公司在船用导航设备集成项目中,经常遇到用户问:为什么雷达和电子海图都开了,还是觉得"看不透"?问题往往出在协同层面。
一、协同导航的三个技术支点
雷达提供的是极坐标下的目标距离与方位,电子海图提供的是WGS-84坐标系下的矢量空间。两者要真正协同,必须解决三个问题:
- 时间同步:雷达天线转速通常为24rpm,即每2.5秒更新一圈;GPS导航仪输出位置更新率为1Hz,电子海图渲染帧率约10fps。若不做时间戳对齐,目标在图上会出现"拖尾"。
- 坐标变换:雷达图像需经仿射变换映射到海图坐标系,同时补偿本船GPS天线与雷达天线之间的安装偏移量(通常1-3米),否则近距目标会偏移。
- 目标关联:将雷达的ARPA目标与AIS目标做融合,同一物标只显示一个符号,避免驾驶员误判。
这三步做完,电子海图上的雷达叠加层才具备可参考性。
二、选型时容易忽略的四个参数
采购船用导航设备时,多数人盯着雷达的发射功率和电子海图的屏幕尺寸,但真正影响协同体验的是下面这些细节:
- 雷达的NMEA输出延迟:部分老型号雷达从目标捕获到输出TTM语句有200-400ms延迟,高速船在近距离避碰时这个延迟会放大误差。
- 电子海图的S-57/S-101支持:S-101是新一代海图标准,支持更丰富的属性编码。如果计划未来5年不换设备,建议选支持S-101的型号。
- GPS导航仪的更新率与抗多径能力:内河或港口高楼区,多径效应会让定位跳变数米。双频GPS配合SBAS可将水平误差压到1米以内。
- 测深仪的换能器频率:200kHz适合浅水高分辨率,50kHz适合深水。若与海图叠加深浅色带,频率选择直接影响底质判读。
青岛天下谷在给渔船船东做方案时,常建议把测深仪数据接入海图作为独立图层,而不是只看数字窗口。
三、一个实际案例
2023年,一艘5000吨级散货船在长江口北槽航道航行,驾驶台同时开启雷达、电子海图与GPS导航仪。船员反映:雷达上的浮标回波与海图上的浮标符号始终差约15米。排查后发现,GPS天线安装在罗经甲板左侧,而雷达天线在桅顶中心,两者水平距离2.8米,但系统内偏移量填的是0。修正偏移量并校准雷达天线方位后,误差降到1.5米以内,满足IALA对协同导航的精度建议。
这个案例说明,设备本身没问题,缺的是集成校准。
四、给使用者的两点建议
日常航行中,不要把电子海图当成"电子版纸质图"来看。它的价值在于叠加:把雷达目标、AIS、测深数据同时铺在海图底图上,用不同颜色和符号区分来源。另外,每次出航前检查GPS导航仪的天线偏移参数是否与当前安装状态一致——这个参数在修船后经常被遗忘。
船用导航设备的协同不是简单堆硬件,而是让雷达、电子海图、GPS导航仪和测深仪在同一时空基准下对话。选型时多问一句"数据怎么对齐",比多花几万块买高配更管用。