船用雷达与电子海图集成方案在近海渔业导航中的应用分析
日期:2026-10-06
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
近海渔业作业环境复杂,航道狭窄、渔网密集、潮汐变化频繁,单靠某一类船用导航设备很难覆盖全部风险点。把雷达、电子海图、GPS导航仪和测深仪做数据层集成,正在成为中小型渔船提升态势感知能力的务实路径。
集成方案的技术逻辑
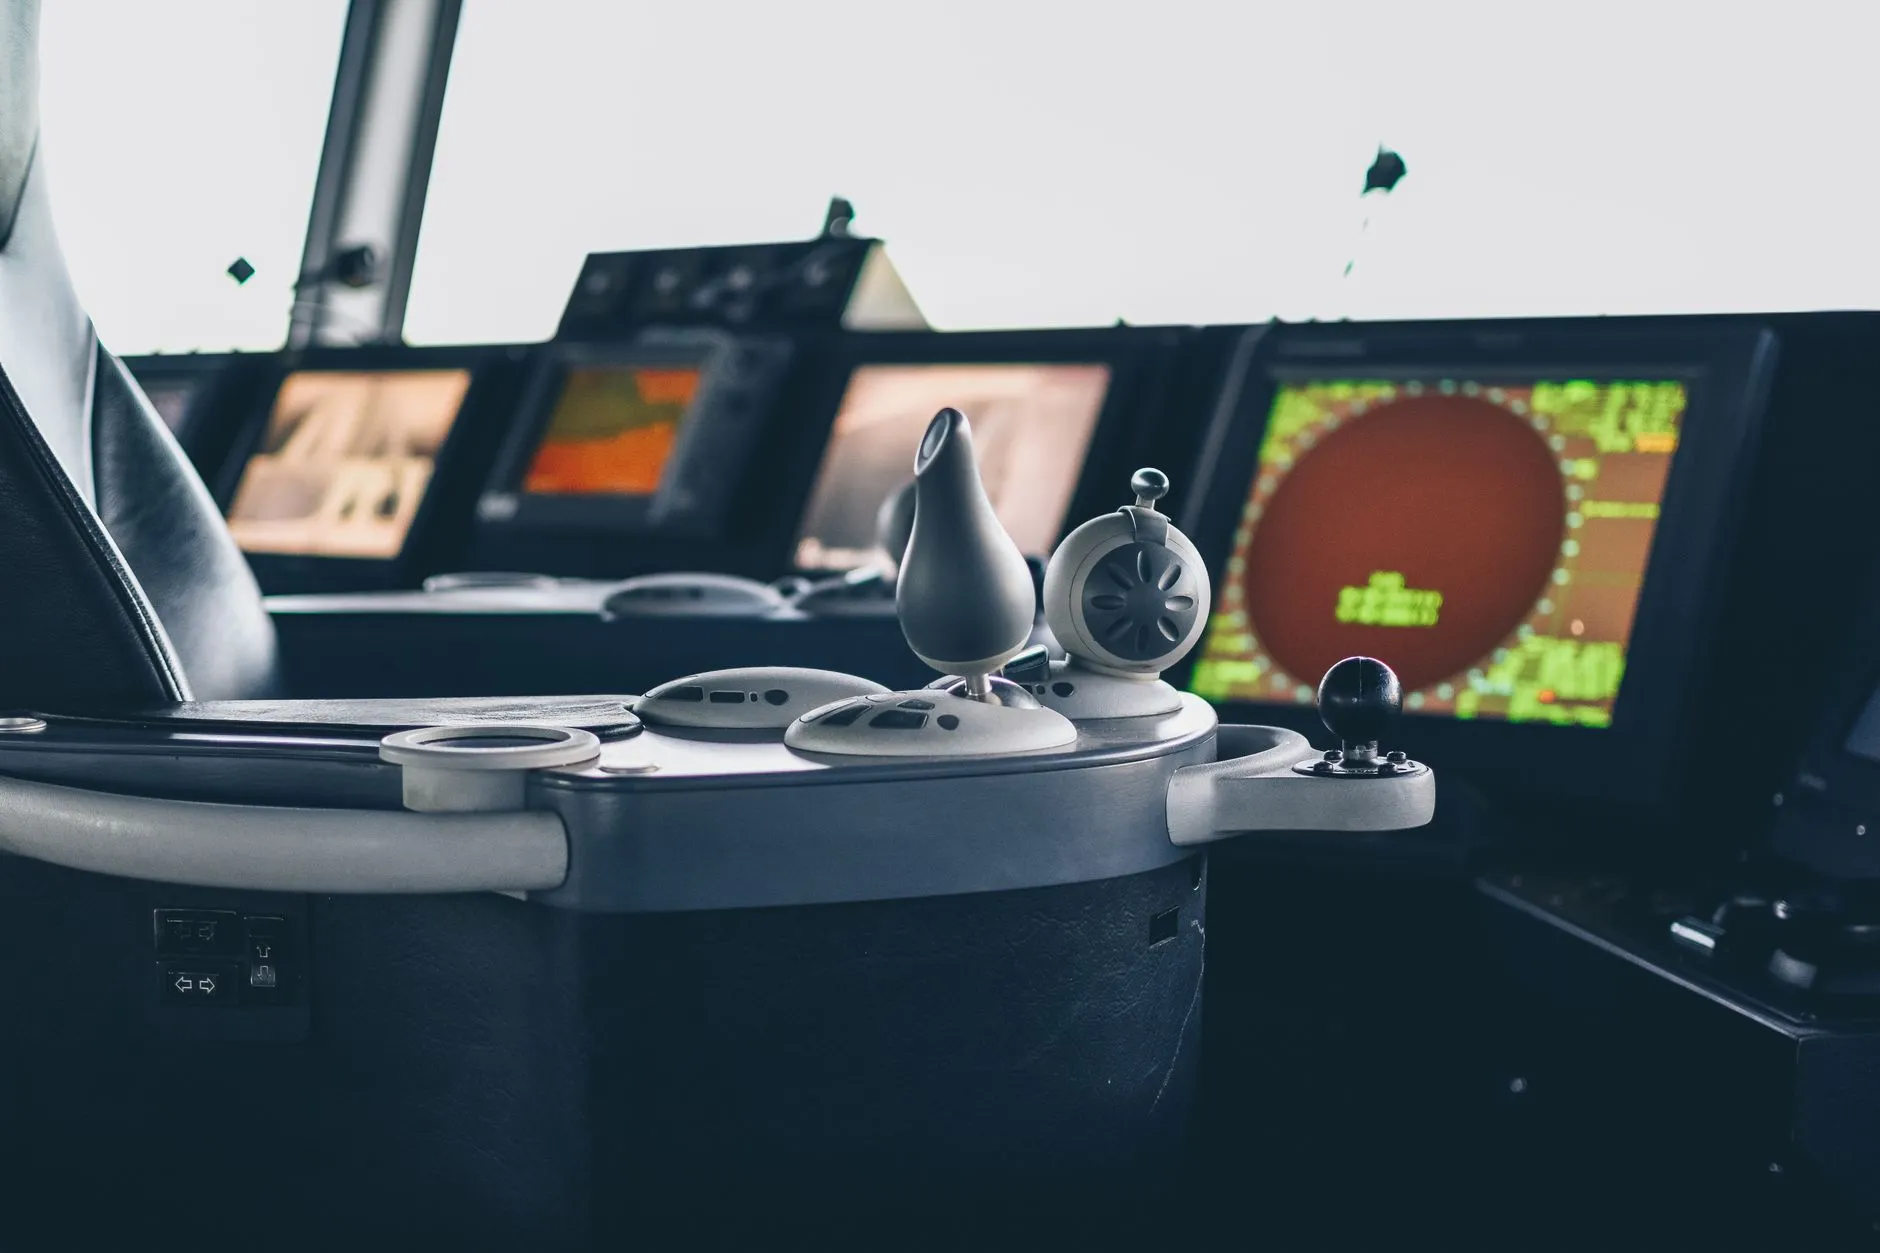
传统做法是各设备独立显示,驾驶员需要在雷达屏、海图屏、测深仪之间反复切换视线。集成方案的核心在于用NMEA 0183或NMEA 2000协议把GPS位置、雷达ARPA目标、测深仪水深读数统一汇入电子海图平台,在海图底图上叠加雷达回波和目标轨迹。
这样做的价值在于:海图提供地理基准,雷达提供实时动态目标,GPS提供本船精确位置,测深仪提供水下地形校验。四类船用导航设备各司其职,叠加后形成一张“动态+静态”融合画面。
实操中的三个关键配置
- 坐标系统一:电子海图通常使用WGS-84坐标系,GPS导航仪输出也需确认未偏移。若坐标系不一致,叠加后目标会偏离航道数十米。
- 雷达与海图叠加校准:需在已知物标(如灯塔、浮标)处做偏移校正,确保雷达回波与海图符号重合。
- 测深仪数据滤波:渔船在涌浪中测深数据跳动大,建议设置3-5秒滑动平均,避免虚假浅点报警。
实际调试中,雷达增益和海杂波抑制参数需要根据渔船作业类型调整。拖网船速度慢、目标密集,建议降低增益、提高STC曲线;流刺网船则需更关注小目标探测。
集成前后的效率对比
以一艘24米拖网渔船在青岛近海作业为例,集成前后的典型数据如下:
- 目标识别反应时间:从平均12秒降至5秒以内
- 航道偏离预警:集成前依赖目视,集成后自动触发
- 浅点规避成功率:测深仪与海图叠加后提升约30%
需要说明的是,集成方案并不能替代瞭望。雷达存在盲区,电子海图存在更新滞后,GPS在强干扰下可能漂移。合理的方式是把集成画面作为决策辅助,而非唯一依据。
对于近海渔业来说,船用导航设备的集成不是追求“高大上”,而是用成熟协议把已有设备的数据价值榨出来。青岛天下谷信息技术有限公司在船用导航设备集成与数据融合方面持续投入,后续将围绕电子海图与雷达目标跟踪的深度联动做进一步测试。