船用雷达与电子海图协同应用提升航行安全的技术要点解析
日期:2026-10-09
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
近两年在船东的坞修验收中,一个现象越来越普遍:船上装了新款船用导航设备,雷达和电子海图各自性能都不差,但驾驶员在能见度不良时仍然依赖单一设备做判断。问题往往不出在硬件本身,而在于两者之间的数据没有真正"对话"。
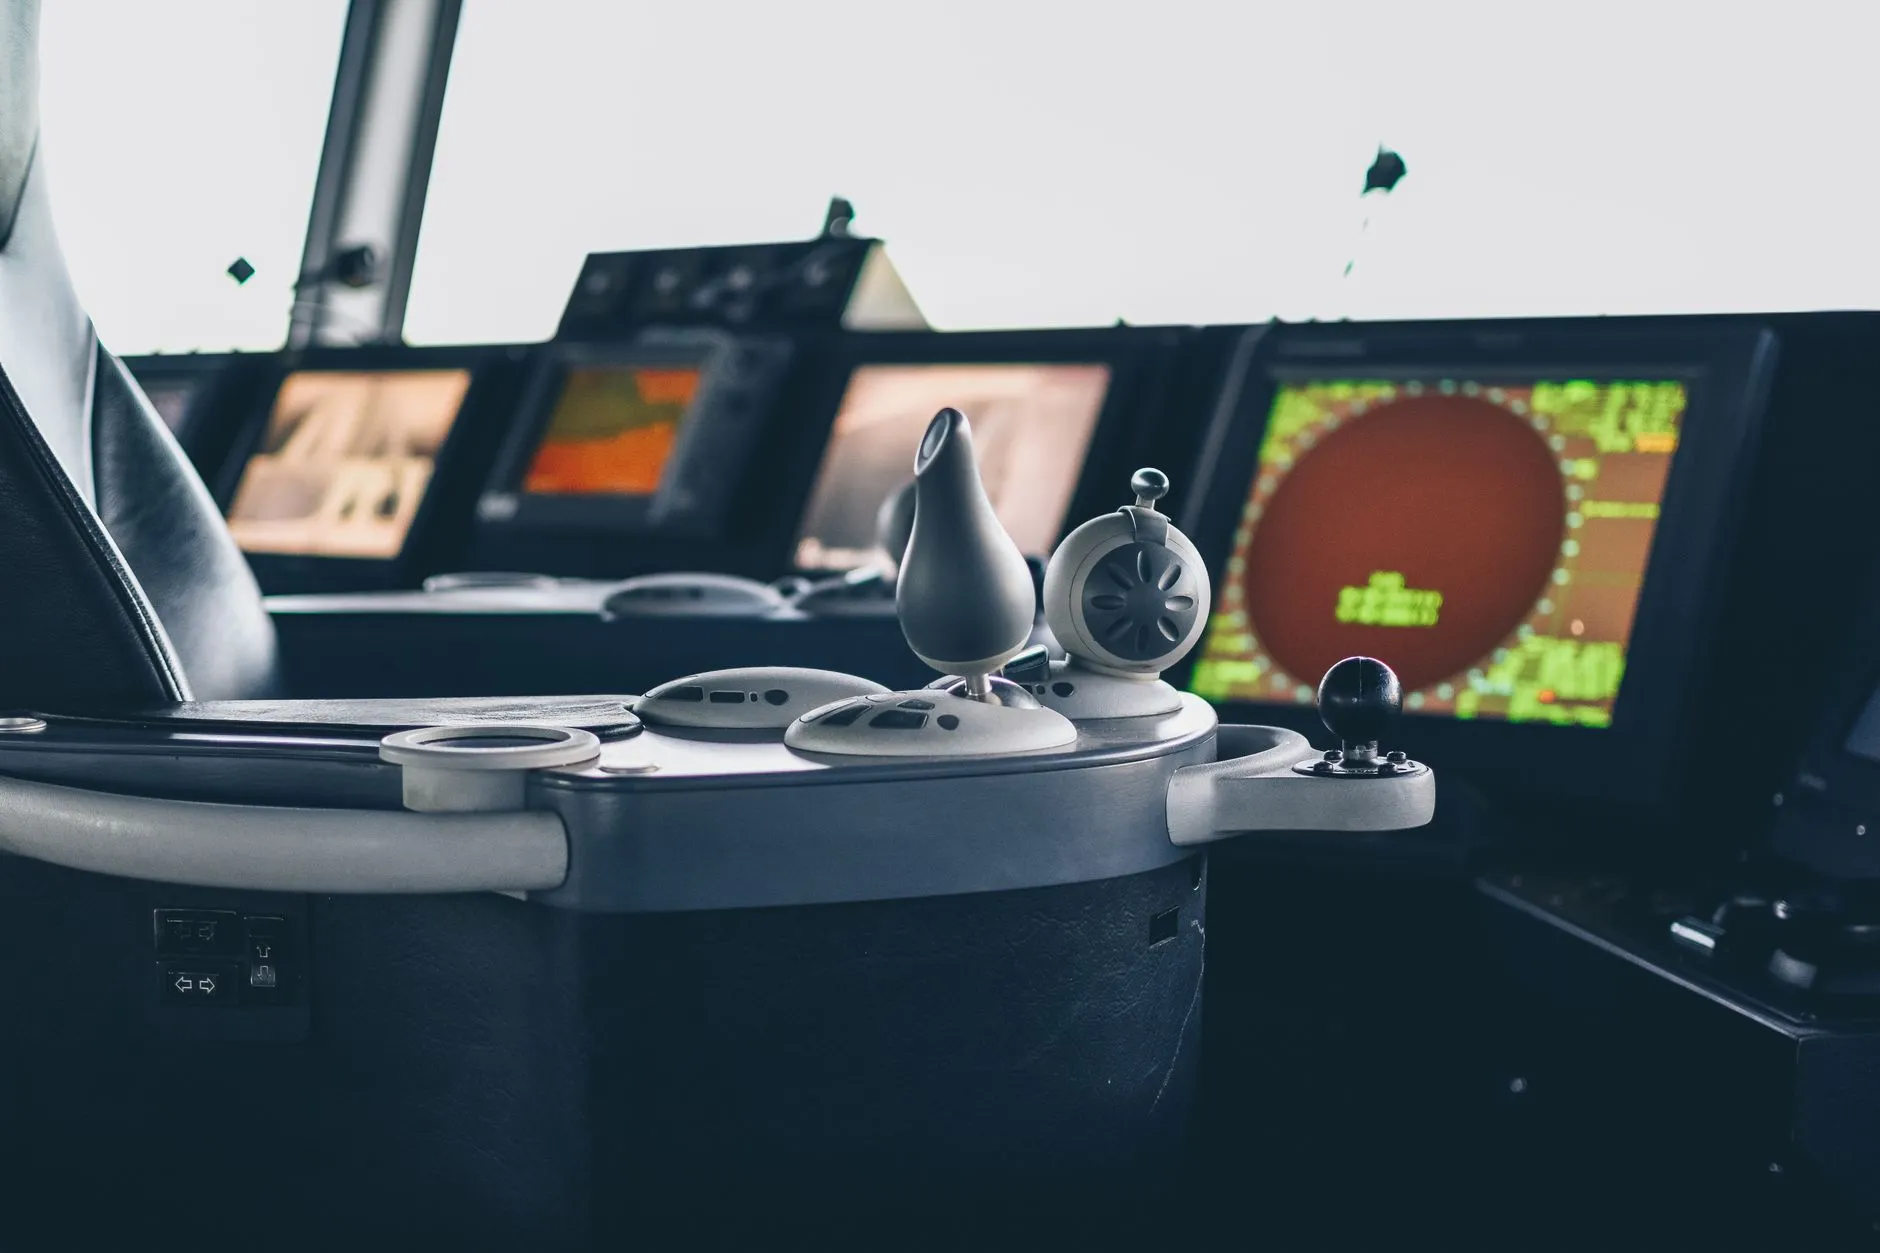
传统配置里,雷达负责探测回波,电子海图负责呈现静态海图信息,两套系统各跑各的。驾驶员需要在两个屏幕之间反复切换,手动比对目标位置与碍航物。这种模式下,哪怕设备精度再高,人为判断的时间差和误差依然存在。
雷达与电子海图协同的核心:目标叠加与坐标系统一
协同应用的技术基础,是把雷达追踪到的ARPA目标实时叠加到电子海图显示画面上。实现这一步,需要解决三个层面的问题:
- 坐标系对齐:雷达以本船为极坐标原点输出目标方位距离,电子海图使用WGS-84大地坐标系,两者之间需要通过GPS导航仪提供的本船位置和艏向数据进行实时换算。
- 时间同步:雷达天线转速通常为24rpm或42rpm,电子海图刷新率不同,目标叠加时必须做时间戳匹配,否则高速目标会出现"漂移"。
- 数据滤波:GPS导航仪输出的船位存在跳变,直接用于叠加会导致目标在海图上抖动,需要引入卡尔曼滤波做平滑处理。
测深仪数据的融入价值
很多驾驶员忽略了测深仪在协同系统中的角色。实际上,将测深仪数据接入电子海图,可以实时校正海图标注水深与实际水深的偏差——尤其在港口航道、锚地等回淤区域,这种校正对吃水较大的船舶至关重要。当测深仪读数与海图水深差异超过设定阈值时,系统可触发报警,提醒驾驶员注意浅点。
雷达提供的是平面态势感知,测深仪提供的是垂直方向的安全余量,两者叠加到电子海图上,才构成完整的航行安全画面。
实际应用中的几个技术要点
从我们接触的改装项目来看,协同应用要真正落地,以下几点值得注意:
- 接口协议要匹配:雷达、GPS导航仪、测深仪与电子海图之间的数据交换,目前主流使用NMEA 0183或NMEA 2000协议,改装前必须确认各设备的输出语句是否完整。
- 传感器精度要匹配:如果GPS定位精度是10米,而雷达目标分辨力是1米,叠加后的显示精度会被最弱的环节拉低。
- 报警逻辑要合理:协同系统的价值在于提前预警,但报警阈值设置过密反而会让驾驶员麻痹,建议根据航道宽度和船舶操纵性做分级设置。
对船东而言,与其追求单台船用导航设备的顶级参数,不如把预算花在系统集成和调试上。一套调试到位的雷达+电子海图+GPS导航仪+测深仪协同系统,实际安全收益远大于各自为战的"高配"设备。