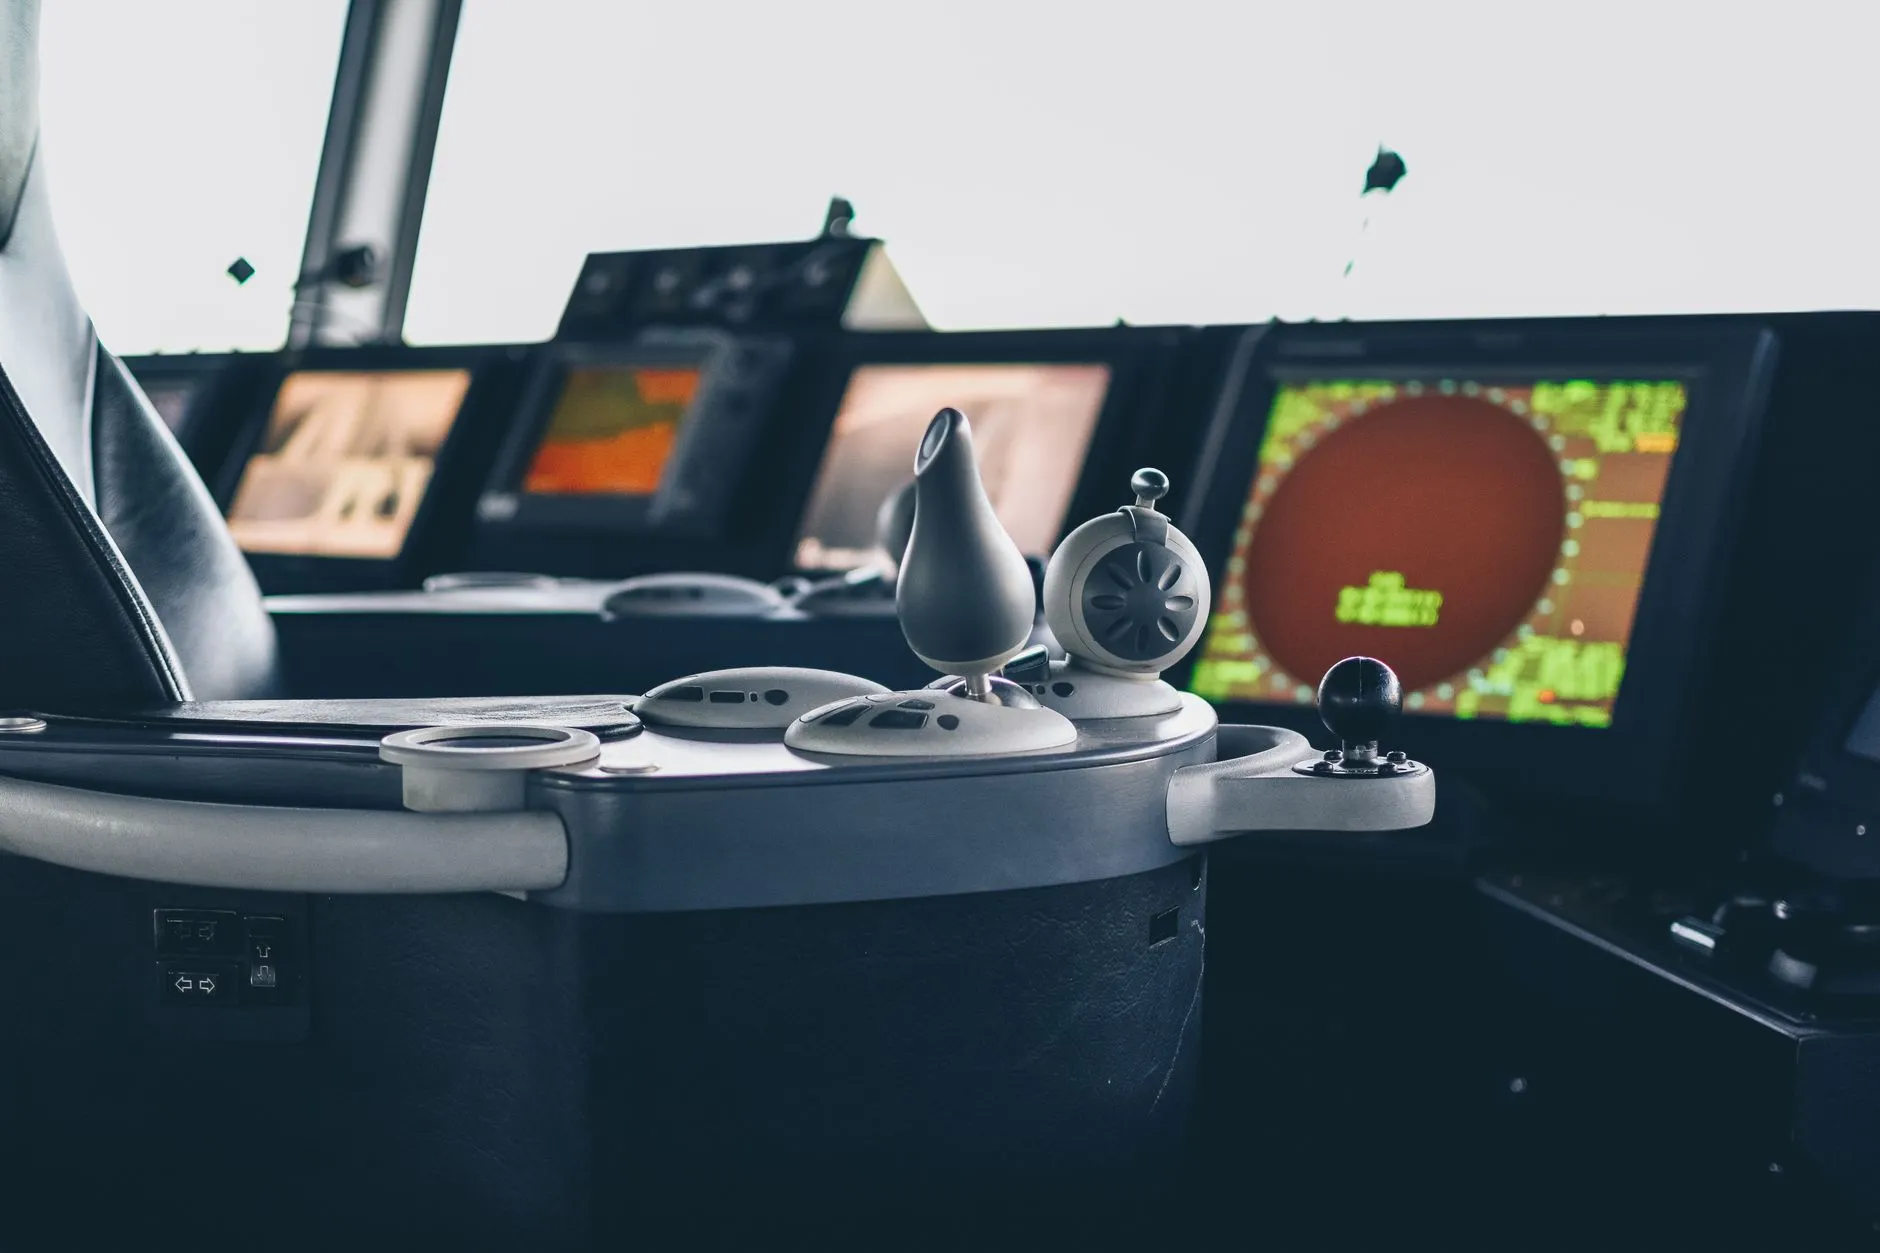
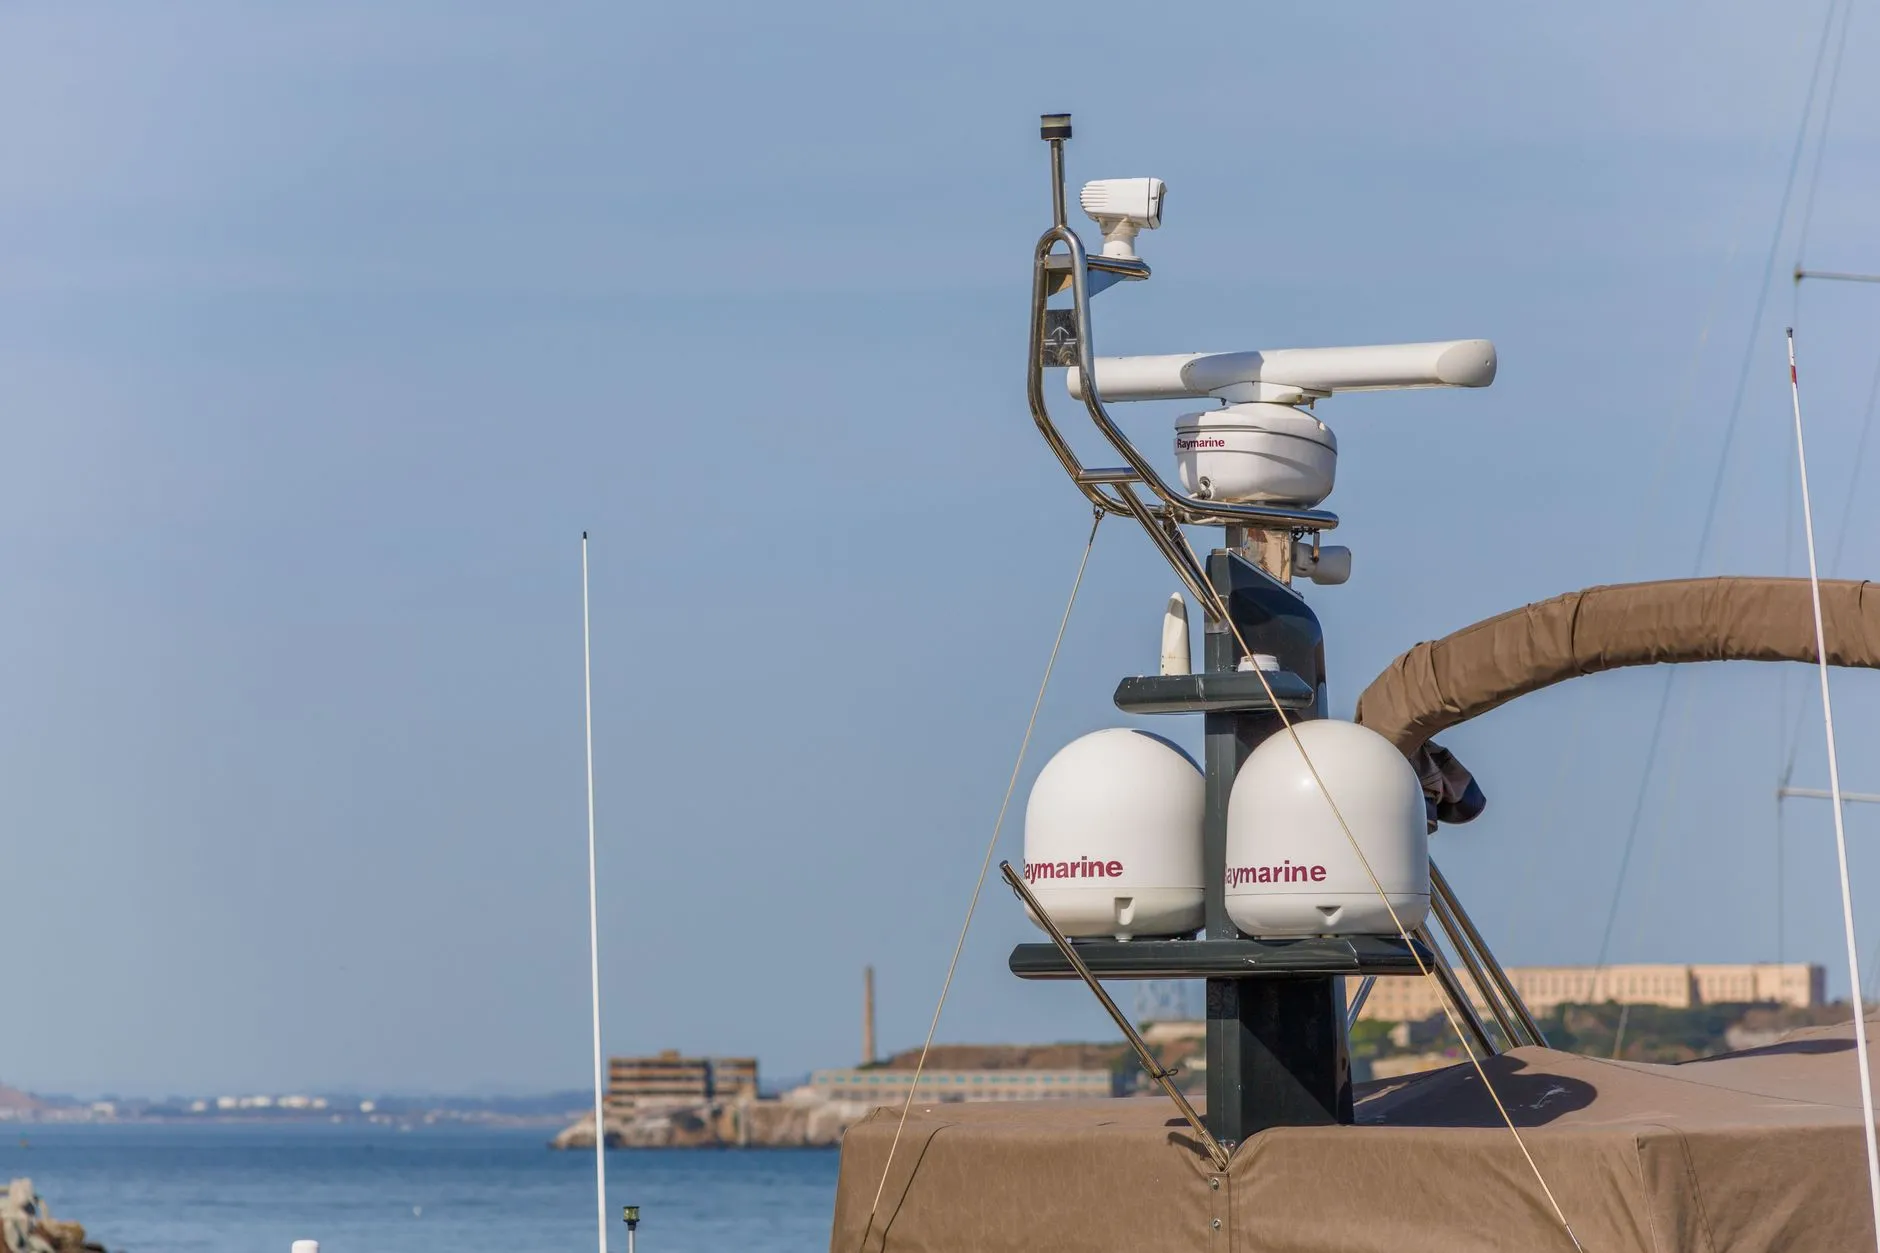
船用雷达与电子海图协同应用提升航行安全的技术分析
日期:2026-10-11
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
在能见度不足500米的雾航环境中,仅凭雷达回波判断来船动态已显不足。当船用导航设备从单一传感器走向融合,雷达与电子海图的协同正在重新定义船舶避碰与航线监控的精度边界。青岛天下谷信息技术有限公司在长期服务航运客户的过程中发现,真正提升安全冗余的,不是堆砌硬件,而是让数据在系统间流动起来。
协同工作的底层逻辑
雷达提供的是实时动态的物标距离与方位,电子海图则承载静态的航线、水深与碍航物信息。两者叠加时,关键在于坐标基准的统一——雷达回波需经坐标转换后叠加至海图图层,这一过程依赖GPS导航仪提供的高精度位置与航向基准。若GPS定位漂移超过2米,叠加后的物标就可能“落”在错误的水深区域,导致误判。
测深仪的数据同样参与这一融合。当测深仪回传的实时水深与海图标注水深出现显著差异时,系统可触发浅水报警,提醒驾驶员核对海图更新周期。
实操中的三个关键配置
要让协同应用真正落地,以下参数需要优先校准:
- 雷达与海图叠加偏移量:在已知物标(如灯塔、浮标)处进行人工校准,偏移量通常应控制在0.5链以内。
- GPS天线与雷达天线的基线距离:该距离直接影响物标方位解算,需在系统初始化时精确输入。
- 测深仪吃水修正值:未修正的吃水数据会导致海图水深比对失效,尤其在压载状态下差异可达数米。
数据对比:协同前后的安全指标变化
以某近海集装箱船队12个月的运行数据为例,在启用雷达与电子海图协同预警后:
- 雾航时段避碰反应时间平均缩短23%;
- 浅水区误入告警次数下降41%;
- 因GPS跳变导致的虚假物标报警减少67%。
这些数字背后,是船用导航设备从“各自为战”转向“交叉验证”带来的系统冗余。雷达看动态,海图看静态,GPS定基准,测深仪校水深——四者互为参照,单一传感器的瞬时误差不再直接转化为操船决策。
协同应用的深度还取决于海图数据的更新频率与雷达目标跟踪的稳定性。对于中小型船舶,建议优先确保GPS与测深仪的基准校准,再逐步推进雷达叠加海图的精细化调试。青岛天下谷信息技术有限公司持续关注船用导航设备的集成趋势,为行业用户提供从选型到校准的技术参考。