船用雷达与电子海图协同应用:提升青岛渔业船舶导航精度的技术路径
日期:2026-10-16
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
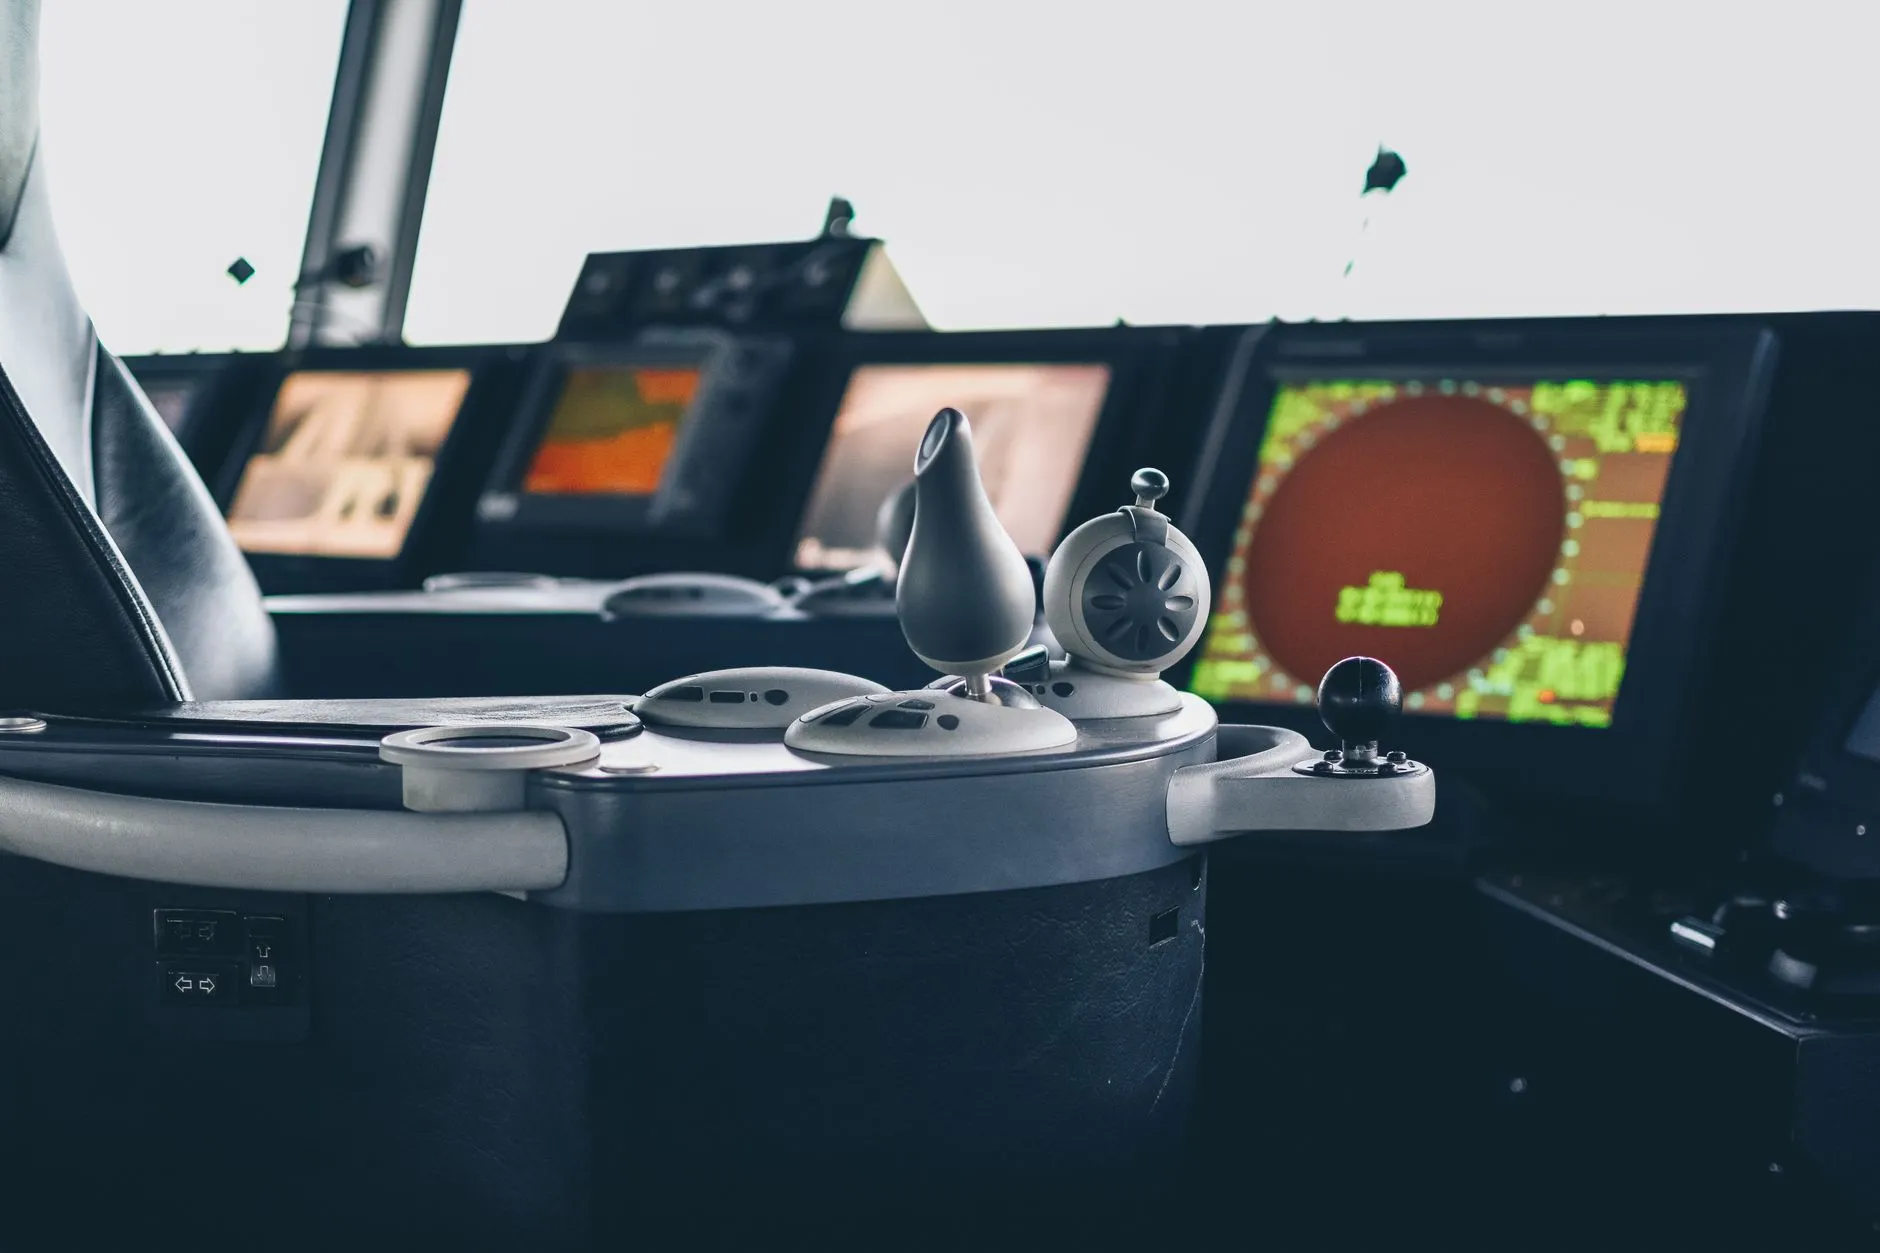
2024年春季航季,青岛多家渔业公司的船长反馈了一个共同问题:在团岛湾至朝连岛一带作业时,GPS导航仪给出的船位与雷达回波中的他船位置存在明显偏差,尤其在晨昏交替时段,电子海图上的本船图标有时会"漂移"到航道边界之外。这不是设备故障,而是多源导航数据融合不充分导致的系统性问题。
多源数据为何"各说各话"
船用导航设备的本质是传感器组合。雷达提供的是相对运动目标的距离与方位,精度受天线增益和雨雪杂波影响;GPS导航仪输出的是绝对经纬度,但民用码在近岸多路径效应下水平误差可达5-10米;电子海图的精度则取决于海图基准面与实测水深数据的吻合度。三者坐标系、更新率、误差特性各不相同,若仅做简单叠加,反而会产生"1+1<2"的效果。
更棘手的是测深仪数据。青岛近海多泥沙底质,测深仪换能器在渔船横摇超过15°时回波丢失率显著上升,导致水深数据断续。当电子海图叠加了不可靠的水深图层,船长对富余水深的判断就会出现偏差。
协同校正的技术路径
解决思路不是更换更贵的设备,而是建立数据融合层。具体可参考以下三个操作层级:
- 时间同步:将雷达、GPS导航仪、测深仪的NMEA 0183输出统一接入同一串口服务器,以PPS秒脉冲对齐时间戳,消除异步采样带来的位置跳变。
- 坐标统一:把雷达的相对极坐标通过本船GPS位置和罗经艏向角实时转换为WGS-84绝对坐标,再送入电子海图叠加显示,而非直接使用雷达原始画面。
- 误差加权:根据各传感器当前信噪比动态分配权重。例如雨雪天气下降低雷达方位权重,转而依赖GPS与电子海图的航道匹配。
青岛天下谷信息技术有限公司在服务本地渔业客户时发现,完成上述配置后,船位在电子海图上的跳变幅度可从平均8米降至2米以内,雷达与海图目标的吻合度提升约60%。
给船长的三条实操建议
- 每次出航前检查GPS导航仪的天线馈线接头,氧化层是近岸定位漂移的常见诱因。
- 在电子海图中设置"安全等深线"报警阈值时,不要直接采用海图标注水深,应结合当日潮汐表加测深仪实测富余量。
- 雷达增益和雨雪抑制旋钮不要长期固定在自动挡,进入养殖区密集水域时手动降低增益可减少假回波对融合算法的干扰。
船用导航设备的协同应用正在从"各自显示"走向"融合决策"。随着北斗三号短报文与AIS数据链的普及,未来电子海图有望实时接入他船动态吃水与航向意图,让雷达与GPS导航仪的角色从独立传感器升级为智能融合网络的节点。对青岛渔业船队而言,这套技术路径的落地成本并不高,关键在于理解数据融合的逻辑,而非堆砌硬件。