船用导航设备选型指南:雷达与电子海图如何协同提升航行安全
日期:2026-10-17
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
在近海渔船与远洋商船的驾驶台上,船用导航设备的协同效率直接决定避碰决策的余量。很多船东舍得在单件设备上投入,却忽略了雷达与电子海图之间的数据耦合深度——这恰恰是事故链中最容易断裂的一环。
雷达与电子海图:从"各自为战"到"目标融合"
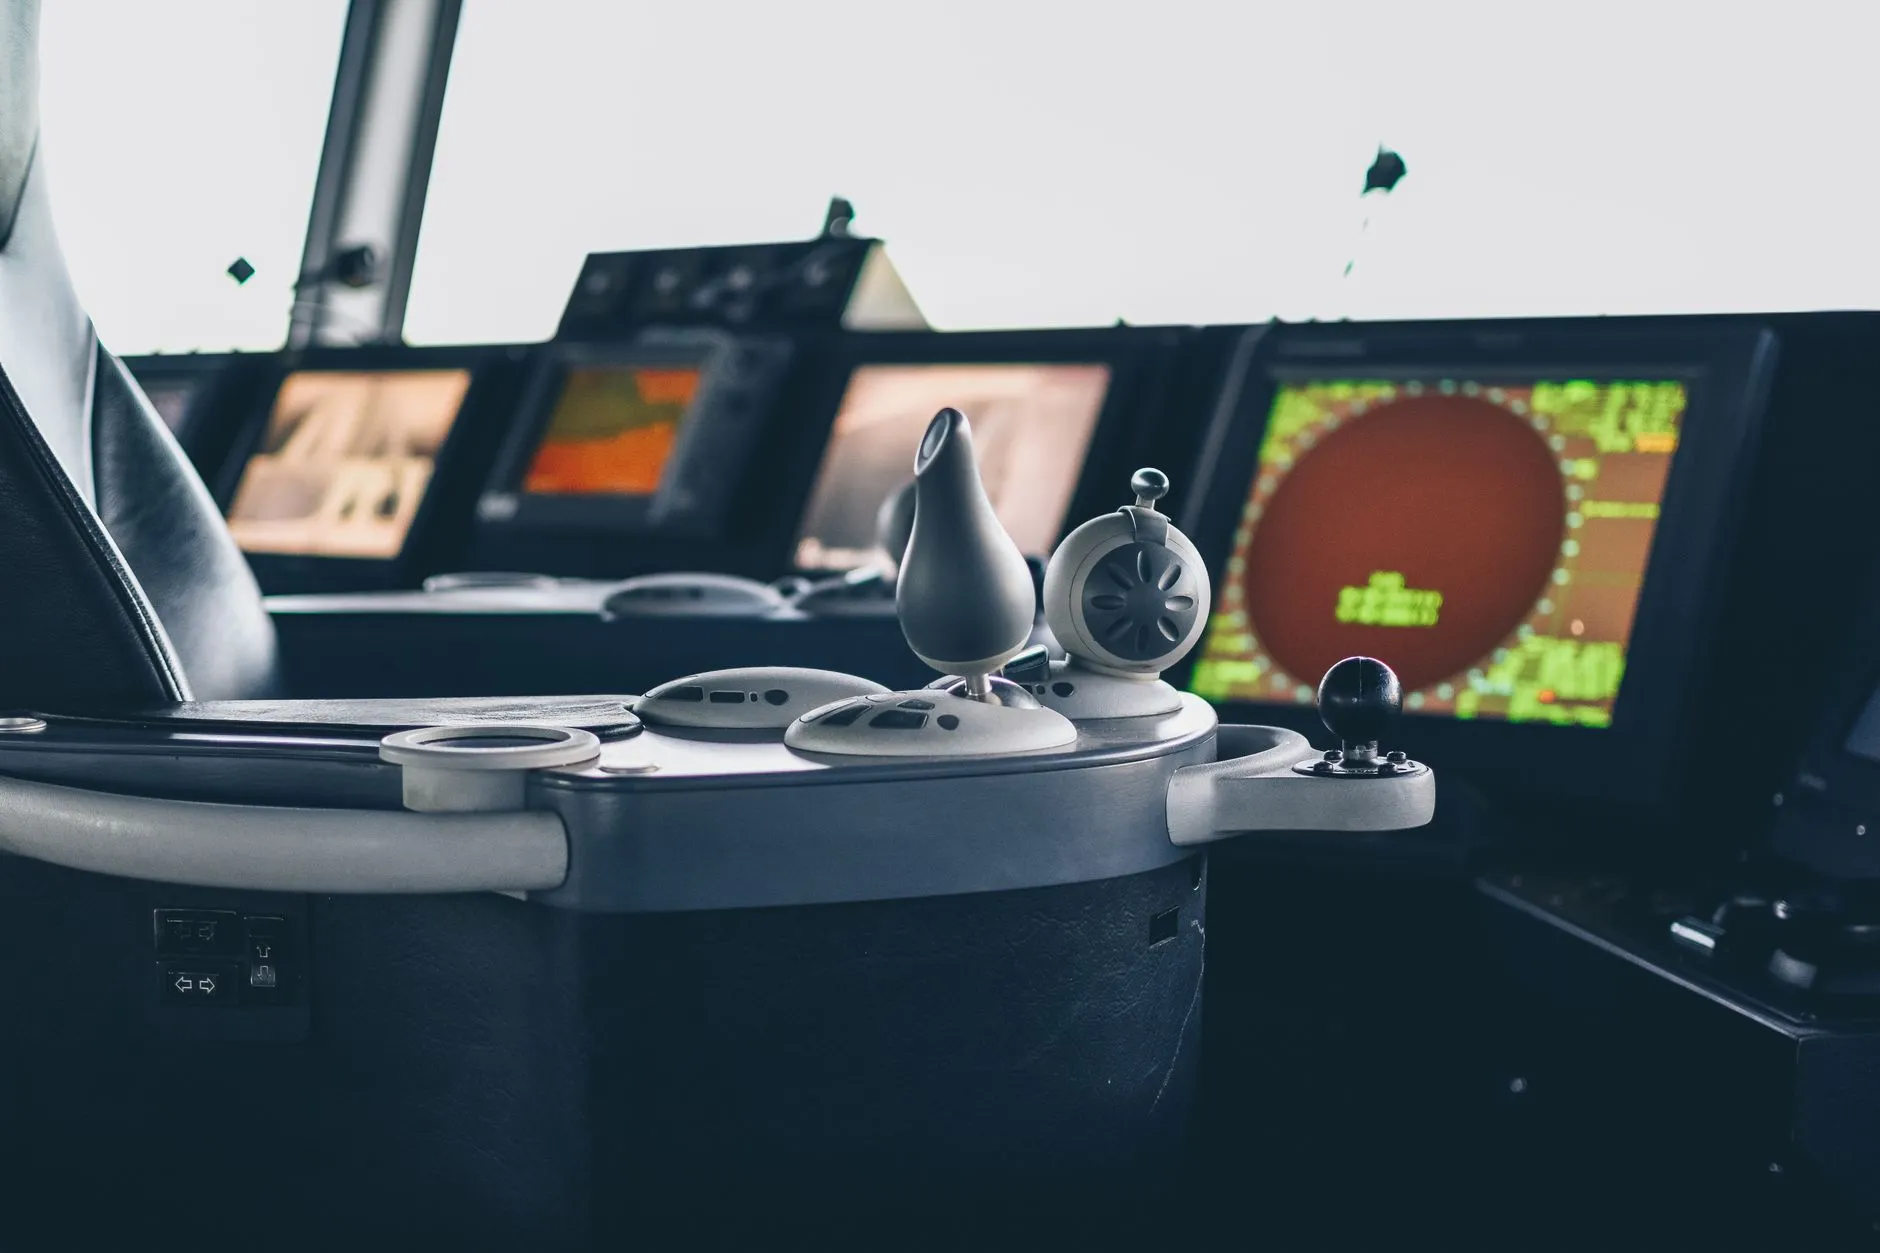
传统驾驶台里,雷达显示ARPA捕捉的物标,电子海图独立呈现航线与水深。两者若未做系统级融合,驾驶员需要在两个屏幕间反复切换,反应时间被拉长。现代方案通过NMEA 0183或以太网将雷达目标轨迹(TT)叠加至电子海图图层,让本船与来船的动态关系直接落在地理坐标上。
这种融合的底层依赖GPS导航仪提供的位置、对地航向(COG)与对地速度(SOG)数据。若GPS更新率低于1Hz,高速船在电子海图上的船位会出现明显跳跃,雷达叠加层随之抖动。船用导航设备选型时,建议优先确认GPS的更新率与定位精度指标。
选型时必须核对的三个接口参数
- 雷达输出协议:是否支持TTM/TLL语句输出,决定目标能否被电子海图解析
- 电子海图ENC格式:需兼容S-57/S-101标准,否则叠加层无法正确渲染
- 测深仪数据回传:浅水区应触发电子海图的安全等深线报警,而非仅依赖雷达回波判断
测深仪与雷达的互补逻辑
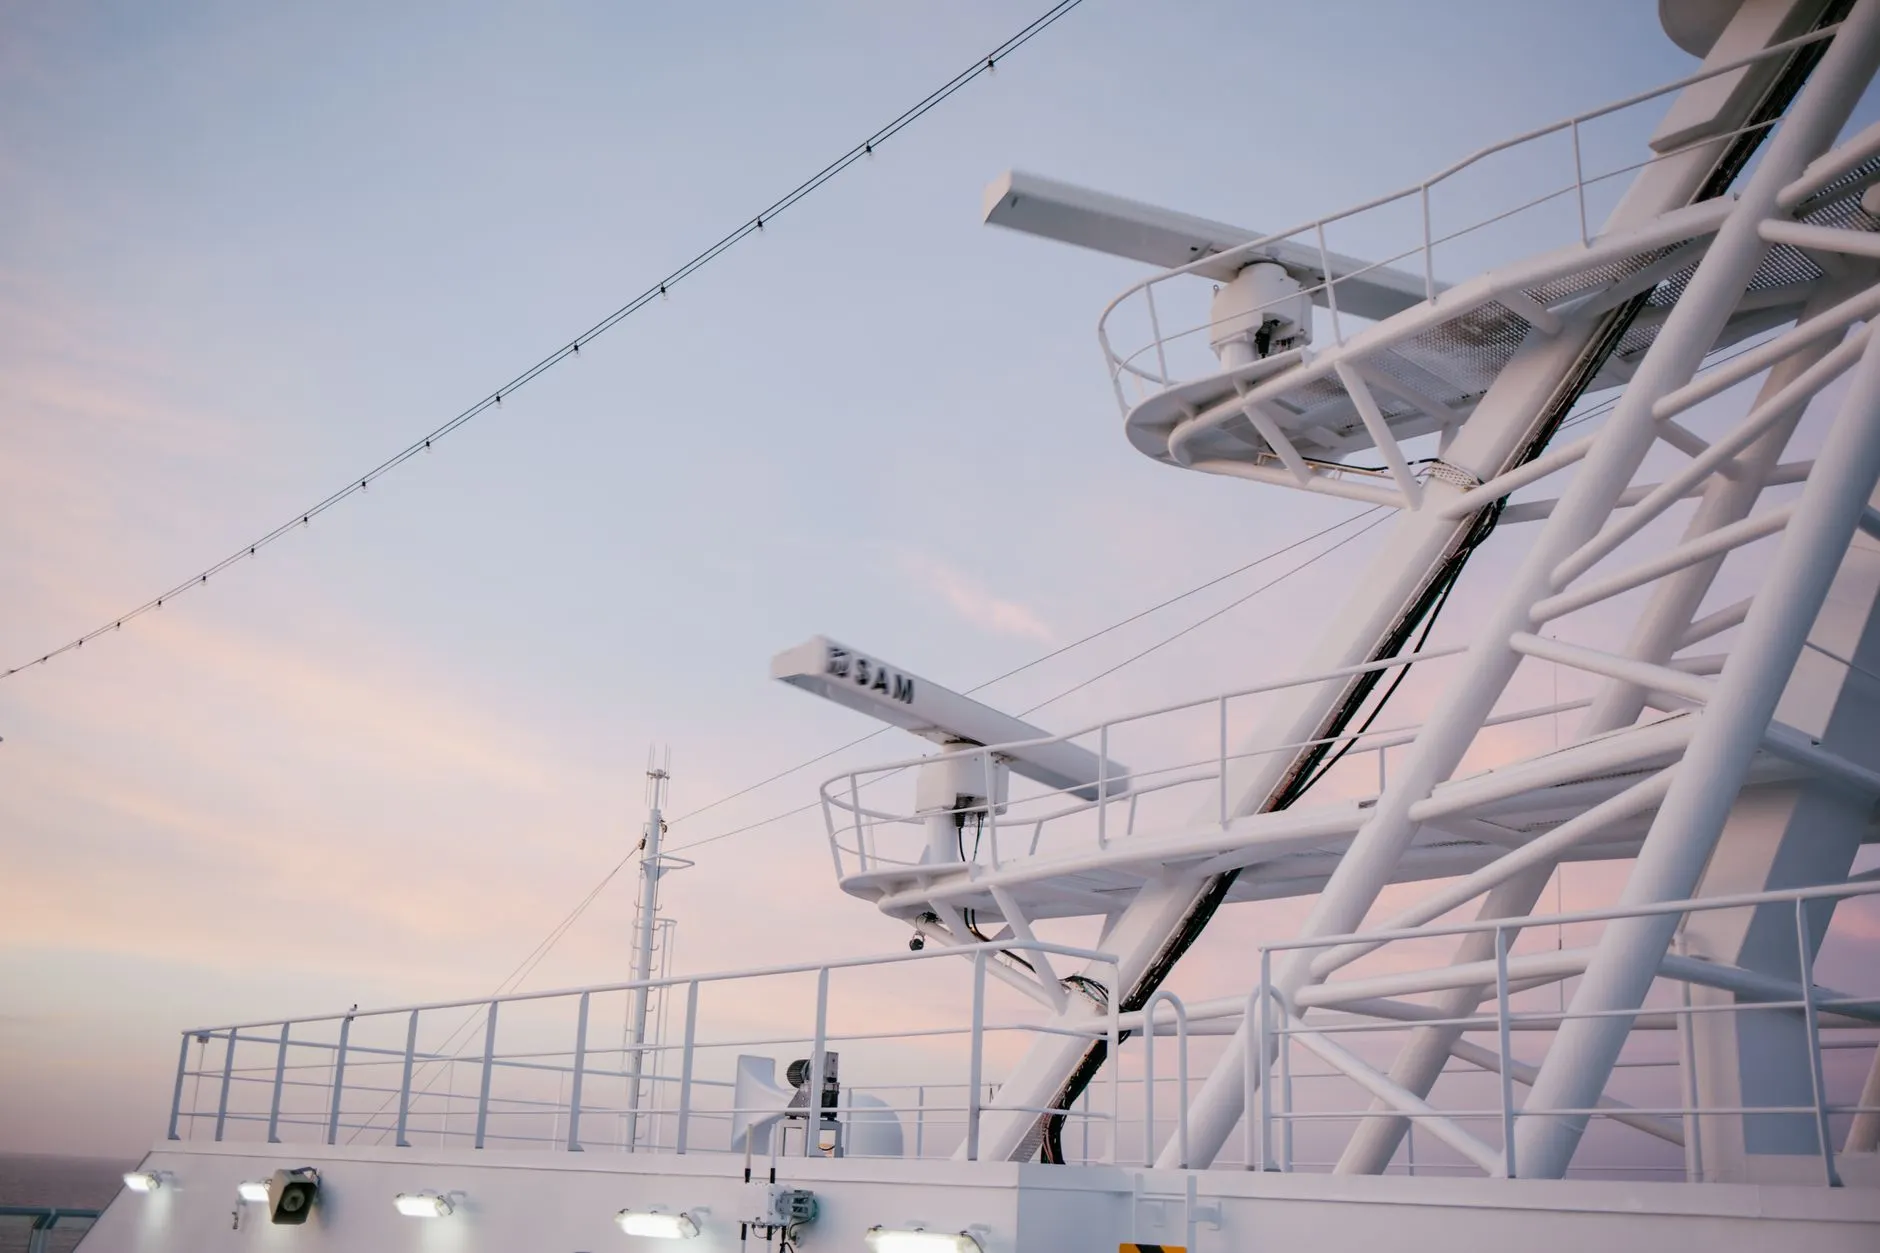
雷达擅长捕捉水面以上物标,但对水下暗礁、沉船无能为力。测深仪提供的实时水深数据接入电子海图后,可与ENC中的水深点做交叉验证。当实测水深与海图标注偏差超过安全阈值时,系统应触发声光报警。这种"雷达看水面、测深仪看水下、电子海图做决策中枢"的架构,才是完整的感知闭环。
以一艘执行青岛—上海航线的5000吨级货船为例,其驾驶台配置了带ARPA功能的X波段雷达、双GPS接收机、多波束测深仪及符合IHO S-63标准的电子海图系统。在长江口北槽深水航道航行时,雷达TT与AIS目标同步叠加至电子海图,测深仪数据实时写入航迹日志。整个航次中,系统自动触发了3次偏航预警和1次浅水预警,均早于人工目视发现。
设备选型的核心不是追求单机参数最高,而是确认数据链是否打通。采购前要求供应商提供接口兼容性清单,并在实船环境中做至少一个航次的联调测试——这比任何样本手册都可靠。