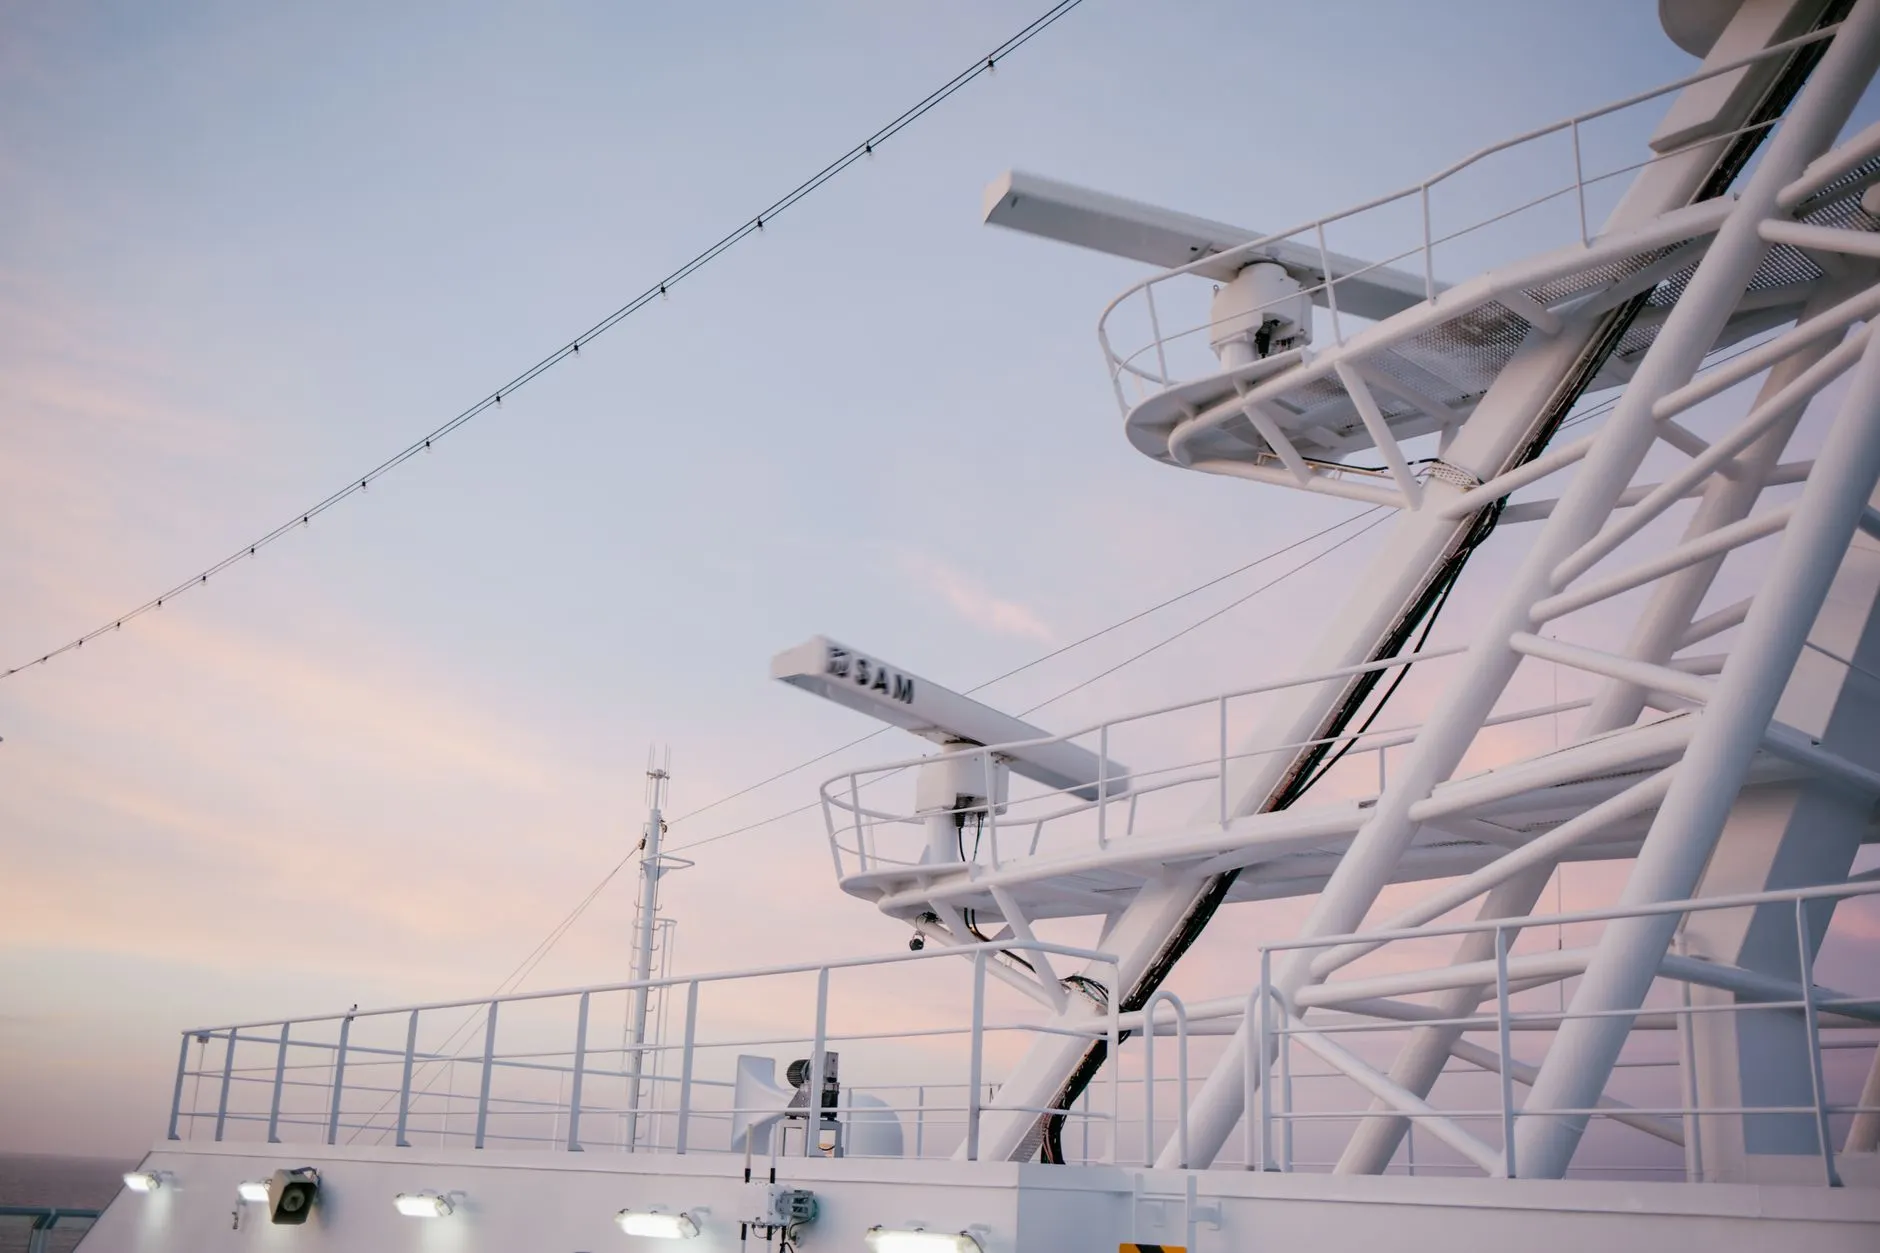
船用雷达与电子海图协同导航的技术原理与配置要点
日期:2026-10-19
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
在能见度不良或狭窄水道航行时,不少驾驶员仍习惯在雷达与电子海图两个屏幕间反复切换,靠肉眼完成目标与海图位置的"脑内叠加"。这种操作不仅增加工作负荷,还容易在关键时刻丢失态势感知。船用雷达与电子海图协同导航要解决的,正是让两套系统在同一坐标系下对话的问题。
从"并排显示"到"数据融合"的行业演进
早期船舶的导航台往往是设备堆叠:雷达独立成像,电子海图单独运行,GPS导航仪只提供船位数字。国际海事组织推动ECDIS强制配备后,行业逐步转向"雷达图像叠加海图"的显示方式。如今主流方案已进入矢量融合阶段——雷达目标回波与海图物标在同一地理参考系中关联,AIS、罗经、计程仪数据同步接入,形成统一的态势图层。
协同导航的核心技术环节
融合的精度取决于几个关键处理环节,任何一环失配都会导致叠加偏移:
- 坐标统一:将雷达极坐标回波转换到WGS-84大地坐标系,需补偿天线安装位置偏差与船艏向误差;
- 时间对齐:雷达扫描周期、GPS定位更新率、罗经输出频率不同,须做时间戳同步,否则高速航行时目标会"拖尾";
- 目标关联:雷达跟踪目标(TT)与AIS目标做属性匹配,剔除重复显示,降低误判风险;
- 安全参数联动:将测深仪实时水深接入海图安全等深线判断,浅水报警与雷达警戒区可统一触发。
实践中常见的偏移问题,多源于罗经校准误差或天线偏移量录入错误,而非软件本身。调试时建议以已知物标(如灯塔、浮标)做比对校验。
配置与使用要点
设备选型与参数设置直接影响协同效果。雷达量程与海图显示比例应保持合理对应,避免叠加后物标密集难以辨识;海图安全等深线、安全水深须按本船吃水与富余水深设定,并定期核对潮汐数据。融合显示模式下,建议保留雷达原始回波作为验证层,不盲目依赖叠加图像。日常维护中,GPS导航仪天线位置、罗经偏差、测深仪换能器状态都应纳入开航前检查清单。
随着多传感器融合算法与船端算力提升,雷达、海图、AIS与测深数据的深度耦合正成为综合驾驶台的标准配置。对船东而言,选择接口协议开放、支持后期功能扩展的船用导航设备,比单纯追求单机性能更具长期价值。