船用导航设备技术演进:从传统雷达到电子海图集成应用分析
日期:2026-11-21
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
从20世纪40年代第一台商用船用雷达装船,到如今驾驶台上多屏融合的综合导航系统,船舶导航技术的演进本质上是一场"信息整合"的革命。对航运从业者而言,理解雷达、电子海图、GPS导航仪、测深仪等船用导航设备之间的技术脉络,比单纯会操作某台设备更有价值。
一、从独立设备到系统集成:技术原理的变迁
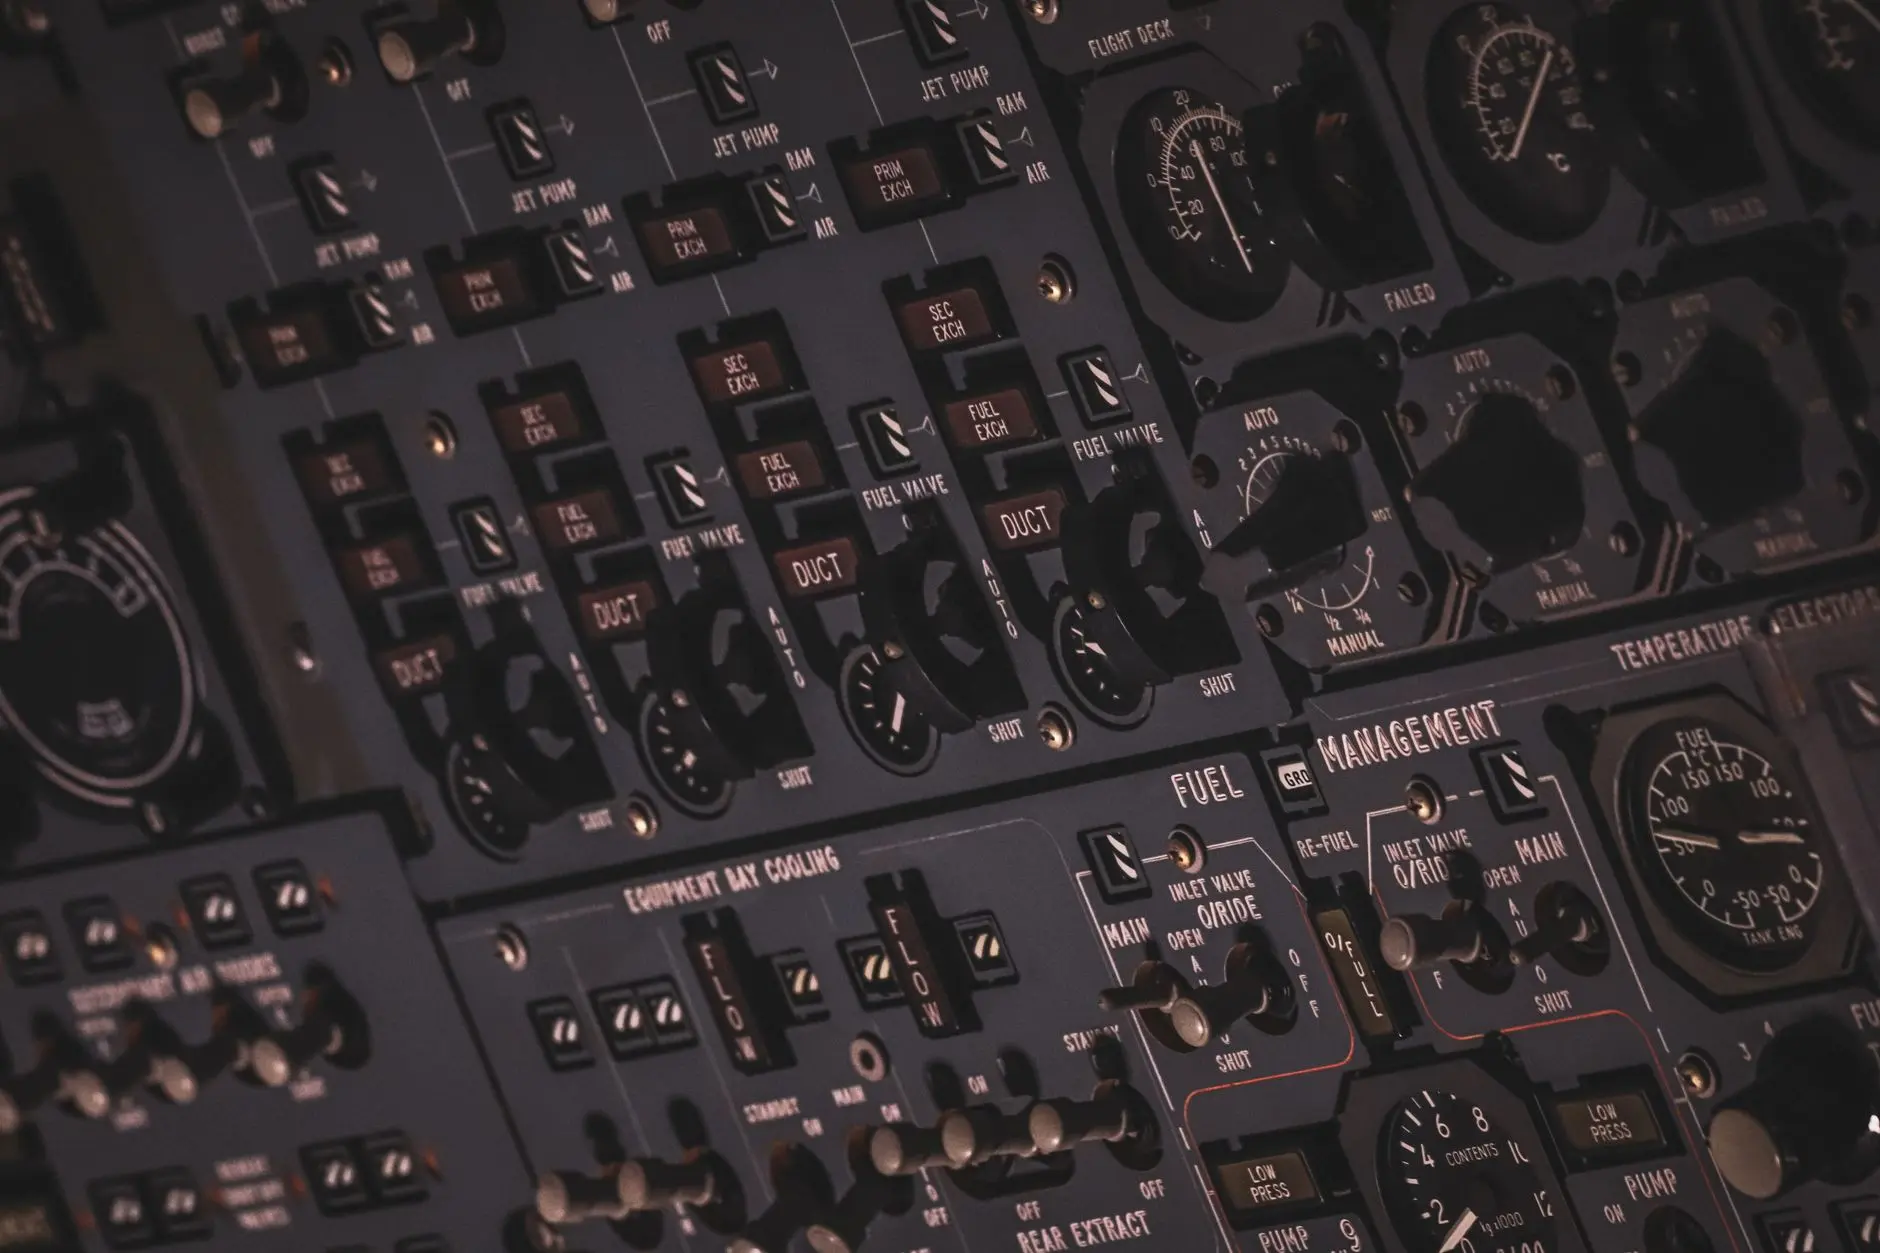
早期船舶驾驶台上,雷达、GPS导航仪、测深仪各自独立运行,船员需要在不同屏幕间反复切换、人工比对数据。传统脉冲雷达依靠磁控管发射电磁波,通过回波时延计算目标距离,其方位精度通常在±1°左右,但存在近距盲区和对小目标捕获能力弱的问题。固态雷达的普及改变了这一局面——采用调频连续波(FMCW)体制,发射功率大幅降低,却能做到无盲区覆盖,对浮标、小型渔船的探测距离提升明显。
电子海图(ECDIS)的引入则是另一条主线。它将纸质海图数字化,叠加GPS导航仪提供的船位、雷达目标、AIS信息与测深仪水深数据,形成统一的态势画面。关键在于,电子海图不是"电子版纸质图",而是具备航线监控、偏航报警、安全等深线校验等主动预警能力的系统。
二、集成应用中的实操要点
在实际部署中,设备集成并非简单接线。以下几个环节值得重点关注:
- 传感器校准优先级:GPS天线位置偏移、雷达天线与GPS天线基线距离、罗经偏差,三者需按序校准,否则电子海图上的叠加目标会出现系统性偏移。
- 数据融合的时延控制:雷达图像与电子海图叠加时,若AIS与雷达目标时戳不同步,高速航行状态下目标位置会出现"拖尾"。建议将融合刷新周期控制在1秒以内。
- 测深仪与海图基准面匹配:测深仪输出的是瞬时水深,需换算至海图基准面,否则在潮差大的海域容易误判富余水深。
三、集成前后的效能对比
以一艘5000吨级沿海货船的实际改造数据为例:集成前,驾驶员获取一次完整避碰态势平均需在3块屏幕间切换约40秒;集成后,单屏综合显示将这一时间压缩至10秒以内。雷达与电子海图叠加后,窄水道航行时的偏航报警响应时间从人工判断的分钟级缩短至秒级。测深仪数据接入海图后,富余水深监控由"定时读报"变为连续曲线预警,搁浅风险显著下降。
设备在变,底层逻辑没变:船用导航设备的价值不在于单机参数多高,而在于雷达、电子海图、GPS导航仪、测深仪之间数据链路的可靠性。选型时优先考察接口协议兼容性与融合算法的成熟度,往往比追逐单一设备的标称指标更务实。

