船用雷达与电子海图协同作业的导航精度提升方案解析
日期:2026-10-09
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
在能见度不足2海里的雾航环境中,仅依赖单一导航源判断船位,风险极高。船用导航设备之间的数据融合程度,直接决定了避碰决策的可靠性与时效性。
雷达与电子海图为何会出现「信息打架」
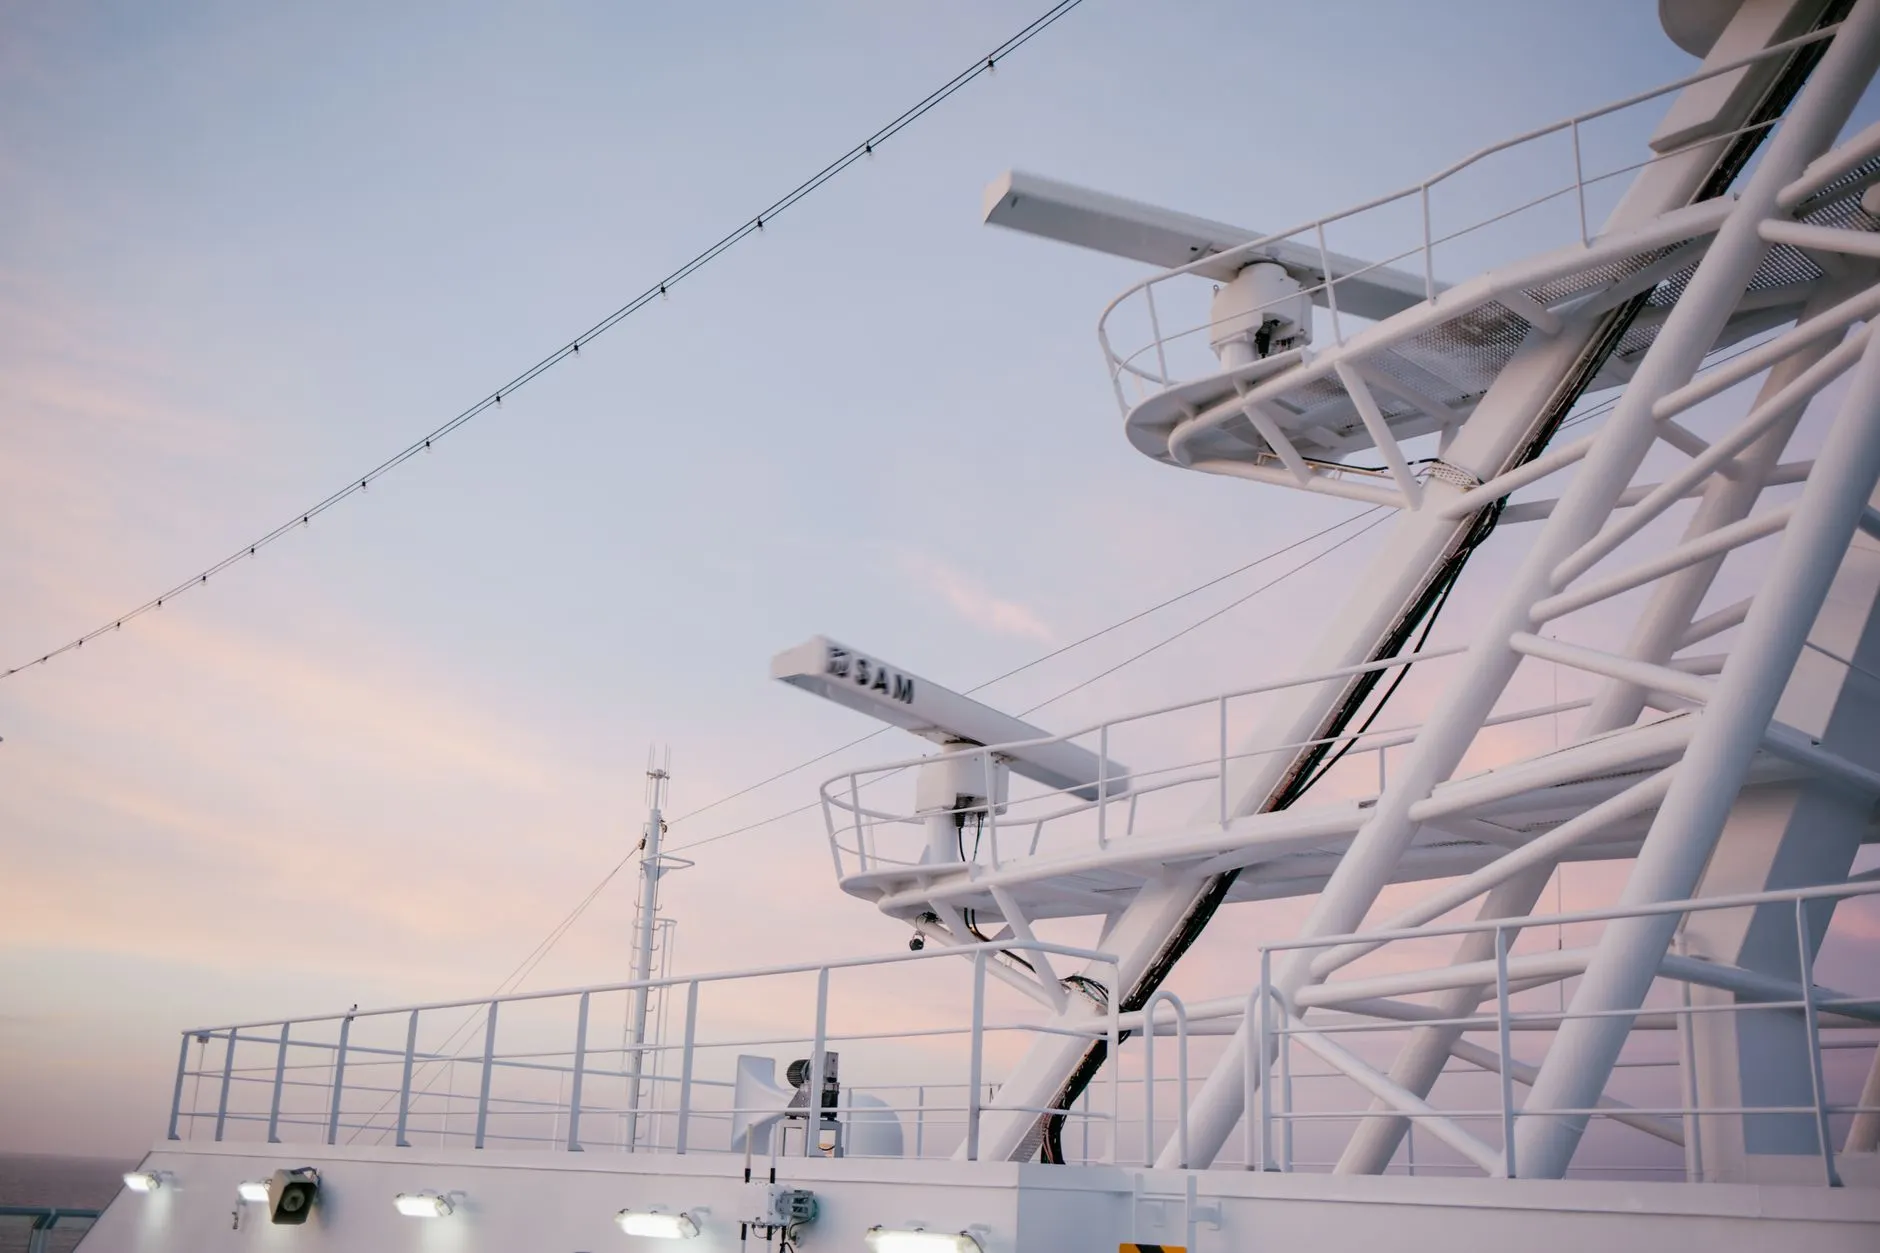
实际作业中,操作者常遇到一种情况:雷达捕获的目标回波显示本船与航道边缘距离充足,但电子海图上的本船符号却已逼近安全等深线。这种矛盾源于两类设备的时间基准与坐标基准不一致——雷达以天线位置为参考点,电子海图则依赖GPS导航仪输出的WGS-84坐标。若未做延迟补偿和天线偏移校正,差值在高速船工况下可达数十米。
更隐蔽的问题来自测深仪。当测深数据未与电子海图的水深属性做实时叠合时,驾驶台看到的仍是旧版海图水深,而实际龙骨下富余水深已在悄然收窄。
协同作业的核心技术逻辑
提升精度的关键,在于建立统一的时空参考框架。具体路径包括:
- 时间同步:将雷达视频信号、GPS导航仪定位数据、测深仪回波统一到同一时间戳,消除扫描延迟带来的位置漂移。
- 坐标归一:把雷达极坐标目标转换到电子海图的墨卡托投影平面,完成像素级配准。
- 传感器融合:对GPS、雷达、测深仪三源数据做卡尔曼滤波,抑制单源跳变。
这些步骤并非简单叠加,而是需要在数据链路层完成协议互通。目前主流方案采用NMEA 2000或以太网骨干网,将各船用导航设备接入同一总线。
可落地的精度校验方法
建议每航次开航前执行以下校验流程:
- 选取已知坐标的固定航标,比对雷达回波中心与电子海图标记点的偏差,若超过15米需重新校准天线偏移。
- 在平静水域做测深仪与海图水深的手动比对,记录系统差。
- 检查GPS导航仪的天线高度与基线长度参数是否与实际安装一致。
航行中若发现雷达与电子海图目标重合度下降,优先排查GPS的HDOP值是否突增,而非直接调整雷达增益。
随着IMO对E-Navigation框架的推进,雷达与电子海图的协同正从「人工目视比对」走向「自动融合预警」。青岛天下谷信息技术有限公司在船用导航设备集成领域持续跟进这一趋势,相关产品中心方案已支持多源传感器的即插即用与精度自检功能,帮助船舶管理者把导航误差控制在可量化、可追溯的范围内。