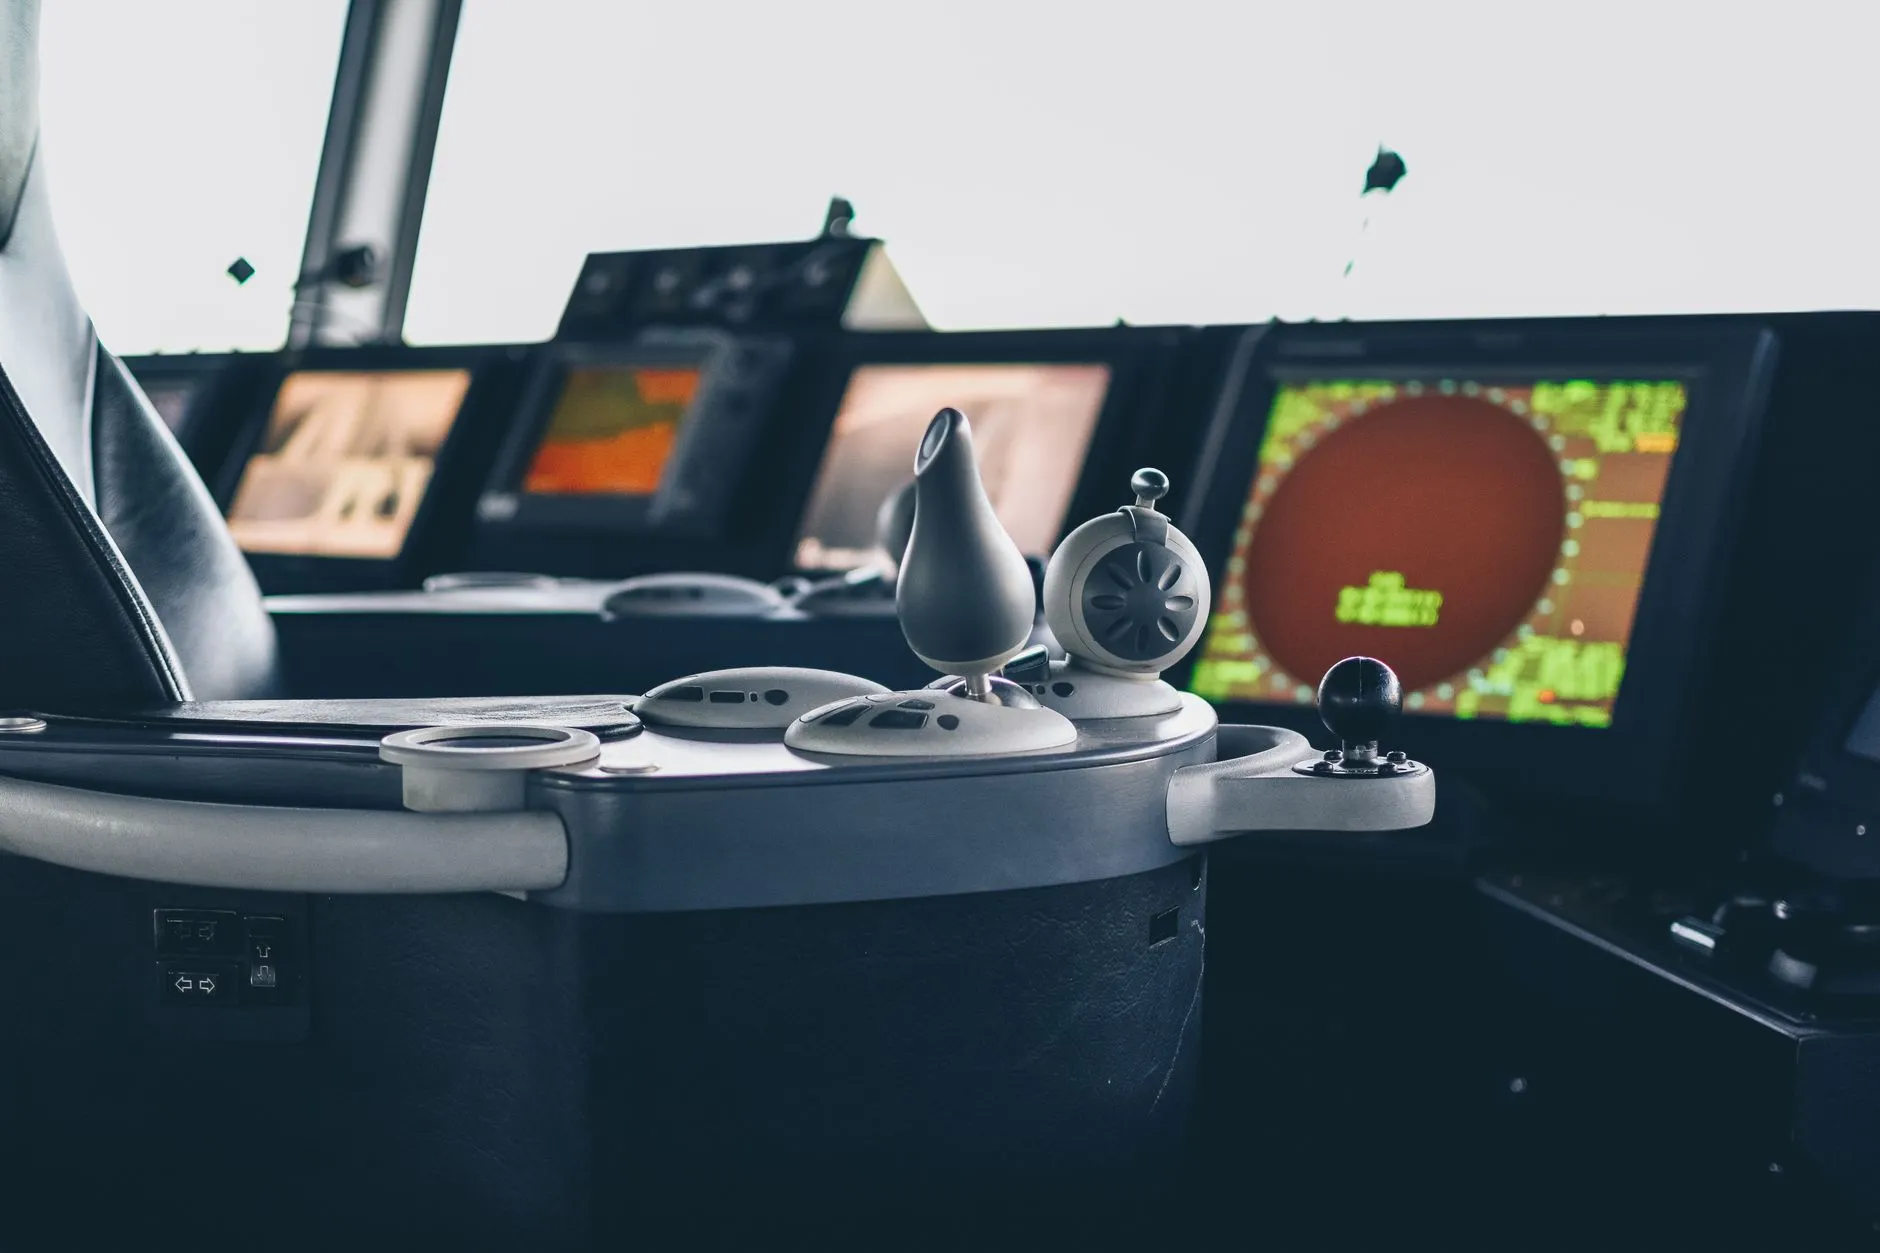
船舶导航系统升级指南:雷达与电子海图的协同应用解析
很多船东在升级船用导航设备时,最容易犯的错误是"单点替换"——雷达老化了换雷达,电子海图卡顿了升软件,却忽略了两者之间的协同校准。实际上,雷达与电子海图的深度融合,才是当前导航系统升级中投入产出比最高的环节。
一、雷达与电子海图协同的核心逻辑
雷达提供的是实时态势感知,电子海图提供的是静态地理基准。两者协同的本质,是让雷达回波目标叠加到电子海图坐标系中,形成"动态+静态"的统一视野。实现这一点的关键在于坐标配准精度——雷达天线位置与GPS导航仪天线位置之间存在物理偏移,如果这个偏移量没有正确录入系统,叠加后的目标位置可能出现数米甚至十几米的误差。
实际操作中,建议在升级时重点校准以下参数:
- 天线偏移量:GPS天线与雷达天线的三维距离(X/Y/Z轴),误差控制在0.5米以内
- 船首向偏差:罗经与GPS航迹向的夹角补偿
- 测深仪吃水修正:确保电子海图水深数据与测深仪读数在同一基准面上
二、升级中容易被忽视的三个技术细节
1. 雷达与海图的刷新率匹配。不少船用导航设备的雷达刷新率为2.5秒/圈,而电子海图在缩放操作时刷新频率远高于此。如果叠加层未做时间戳对齐,快速转向时会出现"目标拖尾"现象,影响避碰判断。
2. 电子海图S-57与S-100标准的过渡。目前主流电子海图仍基于S-57标准,但S-100已在逐步推广。升级时需要确认雷达叠加功能是否兼容新旧两种数据格式,否则可能出现部分海图要素无法在雷达界面上正常显示的问题。
3. GPS导航仪的更新率设置。GPS更新率通常为1Hz或10Hz。在雷达/海图叠加应用中,建议将GPS导航仪设为10Hz输出,否则高速航行时叠加目标会出现明显跳动。
三、一个典型的升级案例
以一艘3000吨级近海货船为例。该船原有雷达为老式X波段,电子海图系统独立运行,测深仪仅提供数字读数。升级方案为:保留雷达天线,更换处理器单元,将电子海图升级至支持雷达叠加的版本,同时更换GPS导航仪为10Hz双频接收机。
升级后,船长的反馈是:进出港时不再需要频繁切换屏幕,雷达目标直接显示在海图航道上,配合测深仪的实时水深曲线,对浅水区的判断效率明显提升。整个升级周期约3天,硬件成本控制在合理范围内。
船用导航设备的升级不必追求全套更换。雷达与电子海图的协同应用,核心在于校准精度和数据融合能力。把天线偏移量、刷新率匹配、GPS更新率这三个参数做到位,旧设备也能发挥出接近新系统的协同效果。