船用GPS导航仪与电子海图系统集成中的坐标校准技术要点
在实际船舶通导系统部署中,经常遇到一个现象:GPS导航仪显示的船位在电子海图上稳定偏移数十米,靠泊时尤为明显——屏幕上船位已经压在码头上,而驾驶台外目视船体离岸还有一段距离。这种偏差并非设备故障,多数情况是坐标校准环节没有做到位。GPS天线安装位置与船舶参考点(通常取驾驶台或船中)之间的空间矢量未正确补偿,或者电子海图坐标系与GPS输出基准不一致,都会造成上述偏移。
深入来看,问题的根源集中在两个层面。一是物理基线偏差:GPS天线不可能安装在船舶旋转中心,天线到参考点的纵向、横向和垂向距离在航向变化时会形成动态偏移量,尤其在低速靠泊和狭窄水道航行时影响突出。二是数据基准不统一:部分老旧电子海图仍采用WGS-84以外的本地基准,若GPS导航仪输出未做基准转换,偏移量可达百米级。此外,雷达图像叠加与测深仪数据融合时,若各自坐标系未统一到同一参考框架,综合显示的信息就会出现系统性错位。
坐标校准的三个技术要点
校准工作的核心在于建立统一的船舶坐标参考框架。具体实施中需要关注以下环节:
- 天线偏移量精确标定:使用全站仪或激光测距仪测量GPS天线相位中心至船舶参考点的三维矢量,录入GPS导航仪或集成控制单元,确保航向变化时船位解算实时补偿。
- 坐标基准一致性校验:核对电子海图所用基准与GPS输出基准,必要时在集成软件中启用基准转换参数,避免因基准差异引入系统性偏移。
- 多传感器空间对齐:雷达回波中心、测深仪换能器位置与GPS天线位置需统一归算至同一参考点,保证综合态势显示的空间一致性。
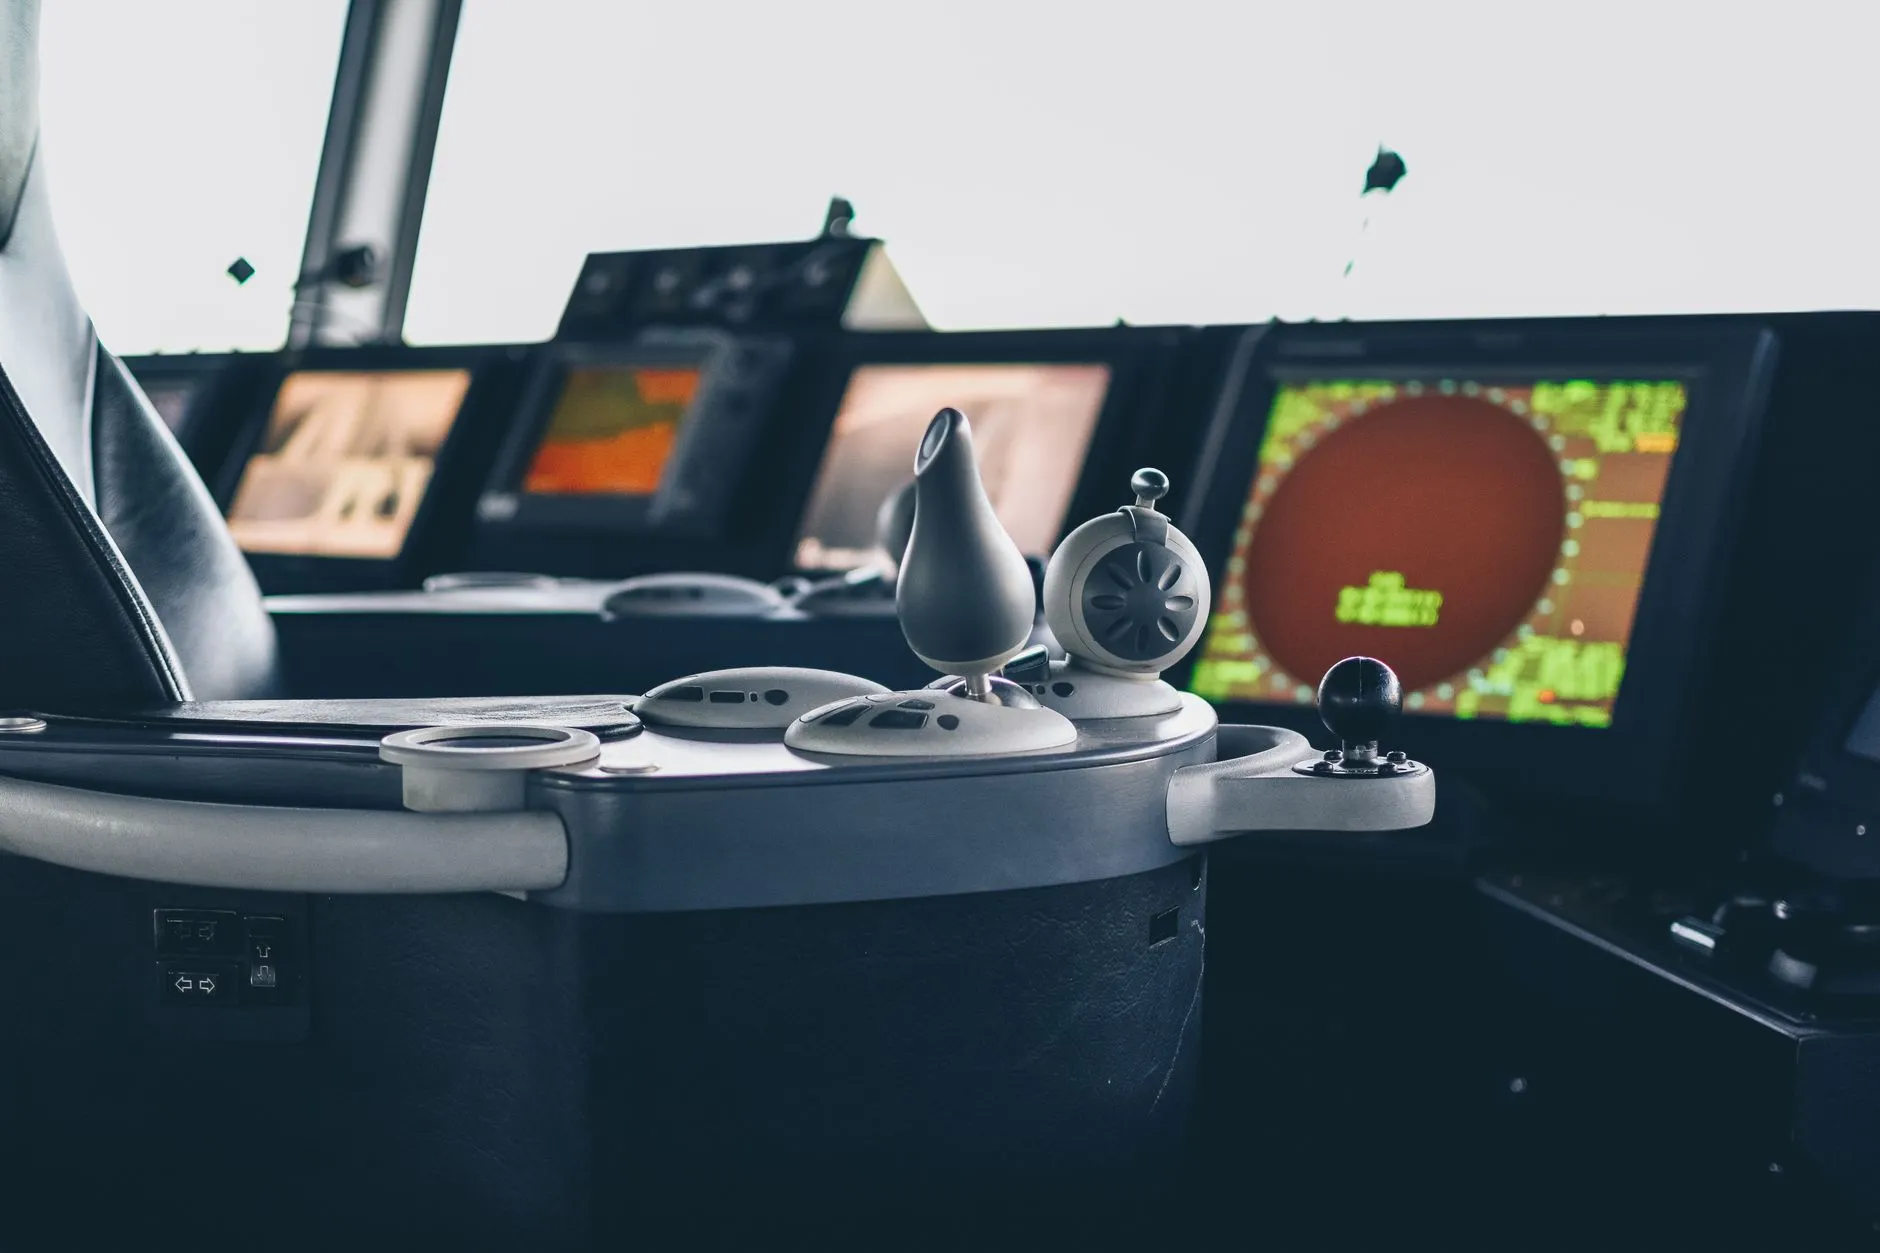
对比不同校准策略可以发现,仅依赖GPS导航仪内置的偏移补偿功能,精度通常只能达到米级,适用于一般航行场景;而采用外置集成单元进行多源数据融合校准,可将船位一致性控制在亚米级,满足靠泊和狭窄水域作业需求。值得注意的是一批中小型船舶仍采用手动输入偏移量的方式,航向变化后补偿误差会累积放大,这在电子海图叠加雷达图像时表现得尤为明显。
实施建议与趋势
建议在系统集成阶段就将坐标校准纳入验收流程,而非事后补救。具体做法包括:建立船舶参考点标定记录并随船存档;在电子海图系统中设置校准状态提示,便于驾驶员判断当前船位可信度;定期利用已知坐标的浮标或码头角点进行现场复核。随着船用导航设备向多源融合方向发展,GPS导航仪、雷达与测深仪的数据在统一坐标框架下的自动对齐能力正在成为集成系统的基本要求,提前规范校准流程,能有效降低后续运维成本。
青岛天下谷信息技术有限公司在船用导航设备集成与调试服务中,积累了大量坐标校准现场案例,可为船东和系统集成商提供针对性的技术方案支持。