船用雷达与电子海图协同应用:提升青岛海域航行安全的关键技术解析
在青岛港主航道,每年有超过20万艘次船舶进出,其中不乏30万吨级巨型油轮和超大型集装箱船。这片水域以浓雾频发、渔船密集、通航密度高著称,单靠一台船用导航设备已经很难应对复杂的会遇局面。船用雷达与电子海图的协同应用,正是在这种背景下成为保障航行安全的核心技术方案。
为什么单靠雷达或海图不够用
传统航行中,雷达负责捕捉目标的距离和方位,电子海图负责呈现静态的水深与碍航物信息,两者长期处于"各自为战"的状态。问题在于:雷达能看到前方有回波,却无法直接告诉你那个位置是不是航道边缘的浅点;电子海图能显示航线计划,却无法反映突然出现的渔船群。这种信息割裂在青岛前海锚地一带尤为突出——锚泊船与穿梭渔船交织,留给驾驶员的反应时间往往不到3分钟。
协同工作的底层逻辑
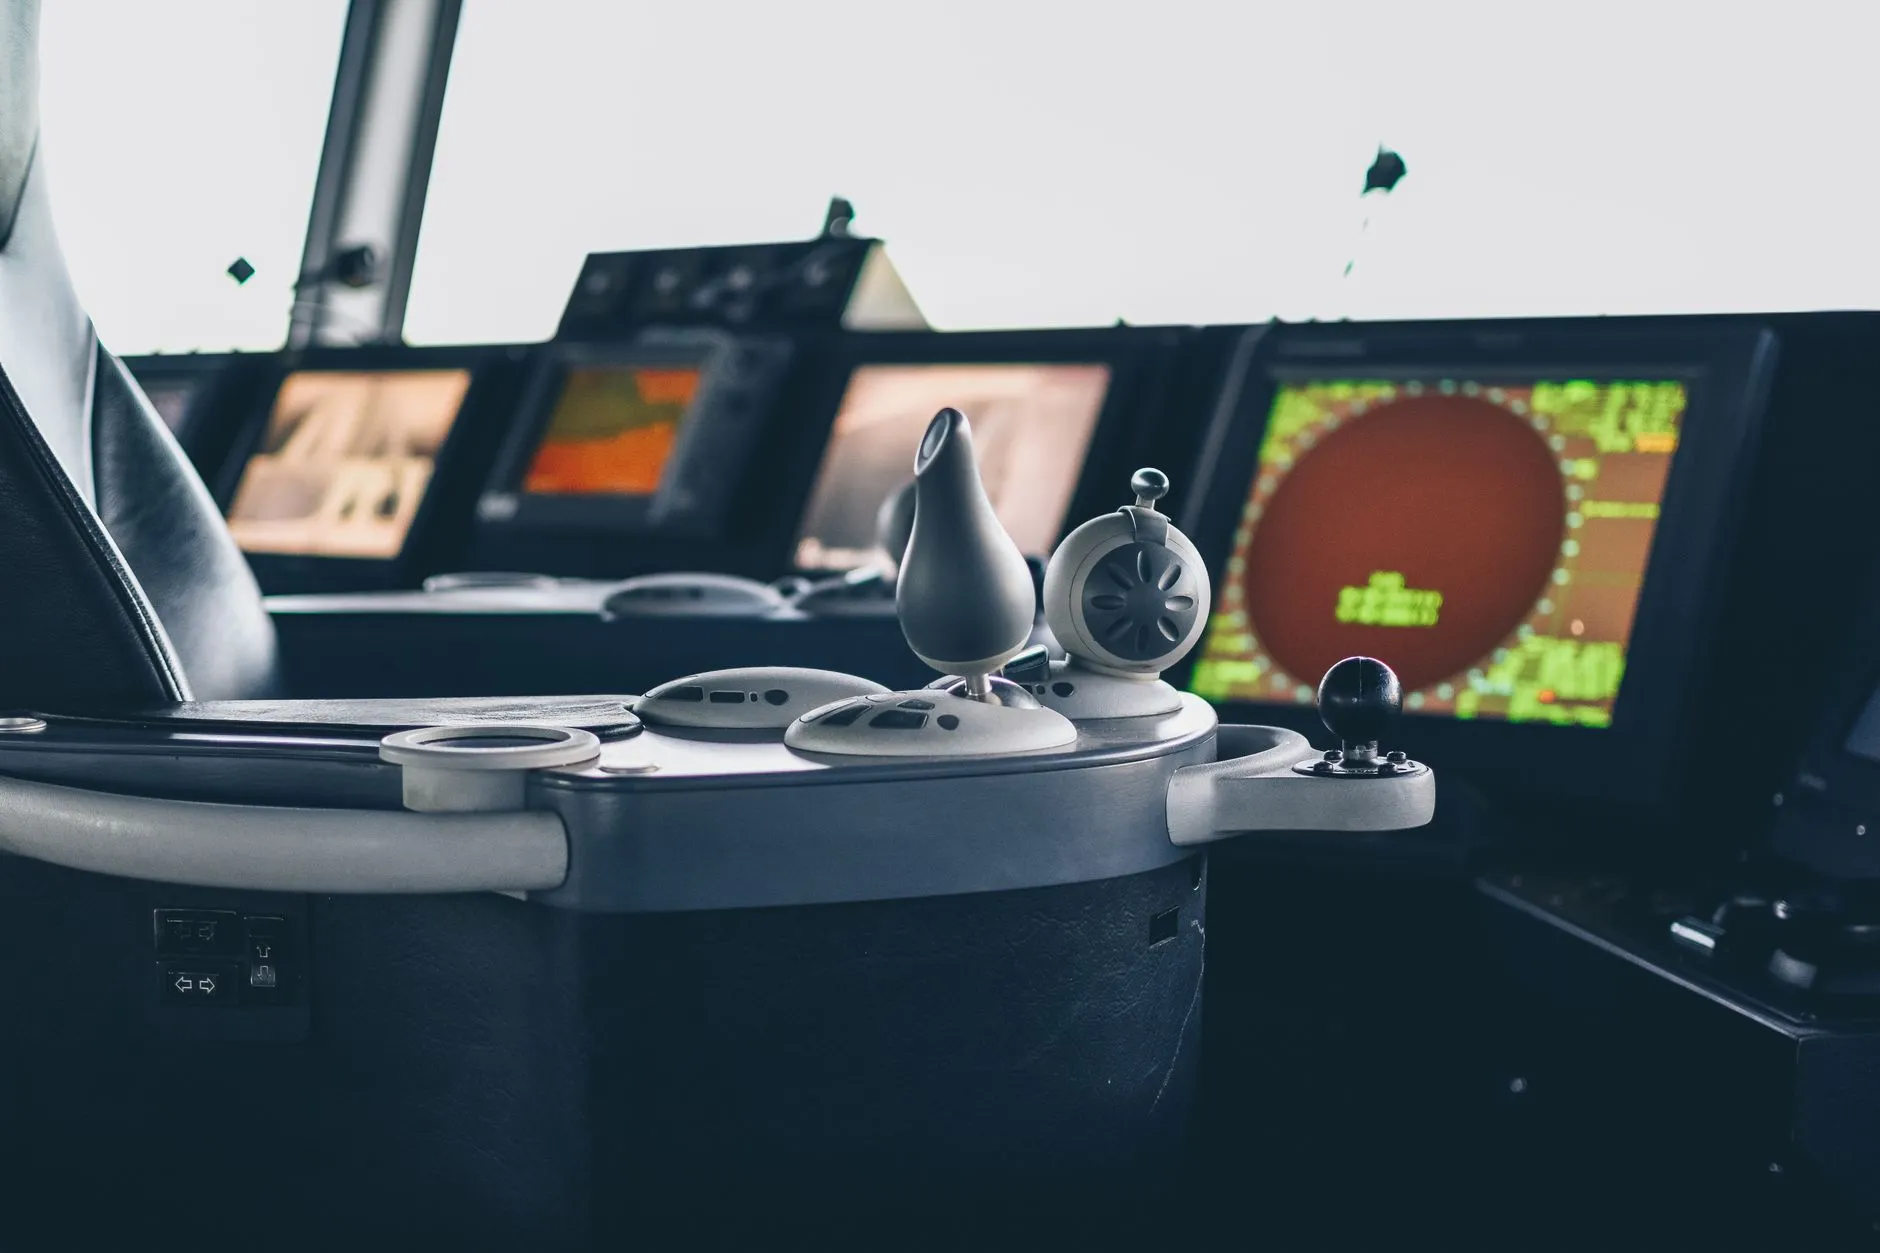
雷达与电子海图协同的核心,是通过ARPA(自动雷达标绘仪)将目标信息叠加到海图坐标系中。具体流程包括:
- 坐标统一:以本船GPS导航仪输出的WGS-84坐标为基准,将雷达极坐标下的目标位置转换为海图平面坐标;
- 数据融合:将ARPA捕获的目标航向、航速与电子海图上的航道边界、禁航区进行实时比对;
- 风险标注:当目标预计穿越航道分隔线或进入浅水区时,系统自动触发声光报警。
这一过程依赖于雷达与海图系统之间毫秒级的数据同步。目前主流方案采用NMEA 0183或高速以太网传输,延迟控制在50毫秒以内,基本满足20节航速下的避碰决策需求。
青岛海域的实践要点
在青岛港实际应用中,有几个细节值得注意。其一,测深仪的实时数据应同步接入海图系统,尤其在潮差超过4米的胶州湾入口段,海图标注水深与实际水深可能存在显著偏差。其二,雷达增益和雨雪抑制参数需根据季节调整——夏季平流雾期间,过度抑制会丢失小型渔船回波,建议保留原始视频信号作为辅助判断。其三,电子海图的更新周期应缩短至每周一次,青岛港部分航道疏浚工程频繁,官方ENC更新往往滞后。
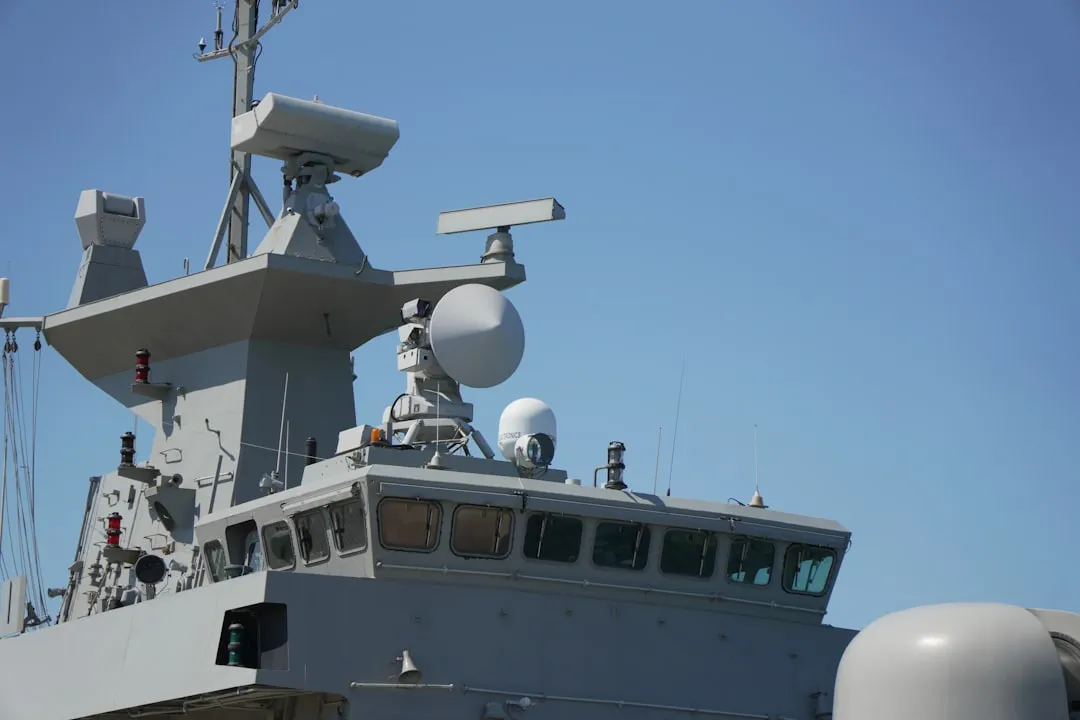
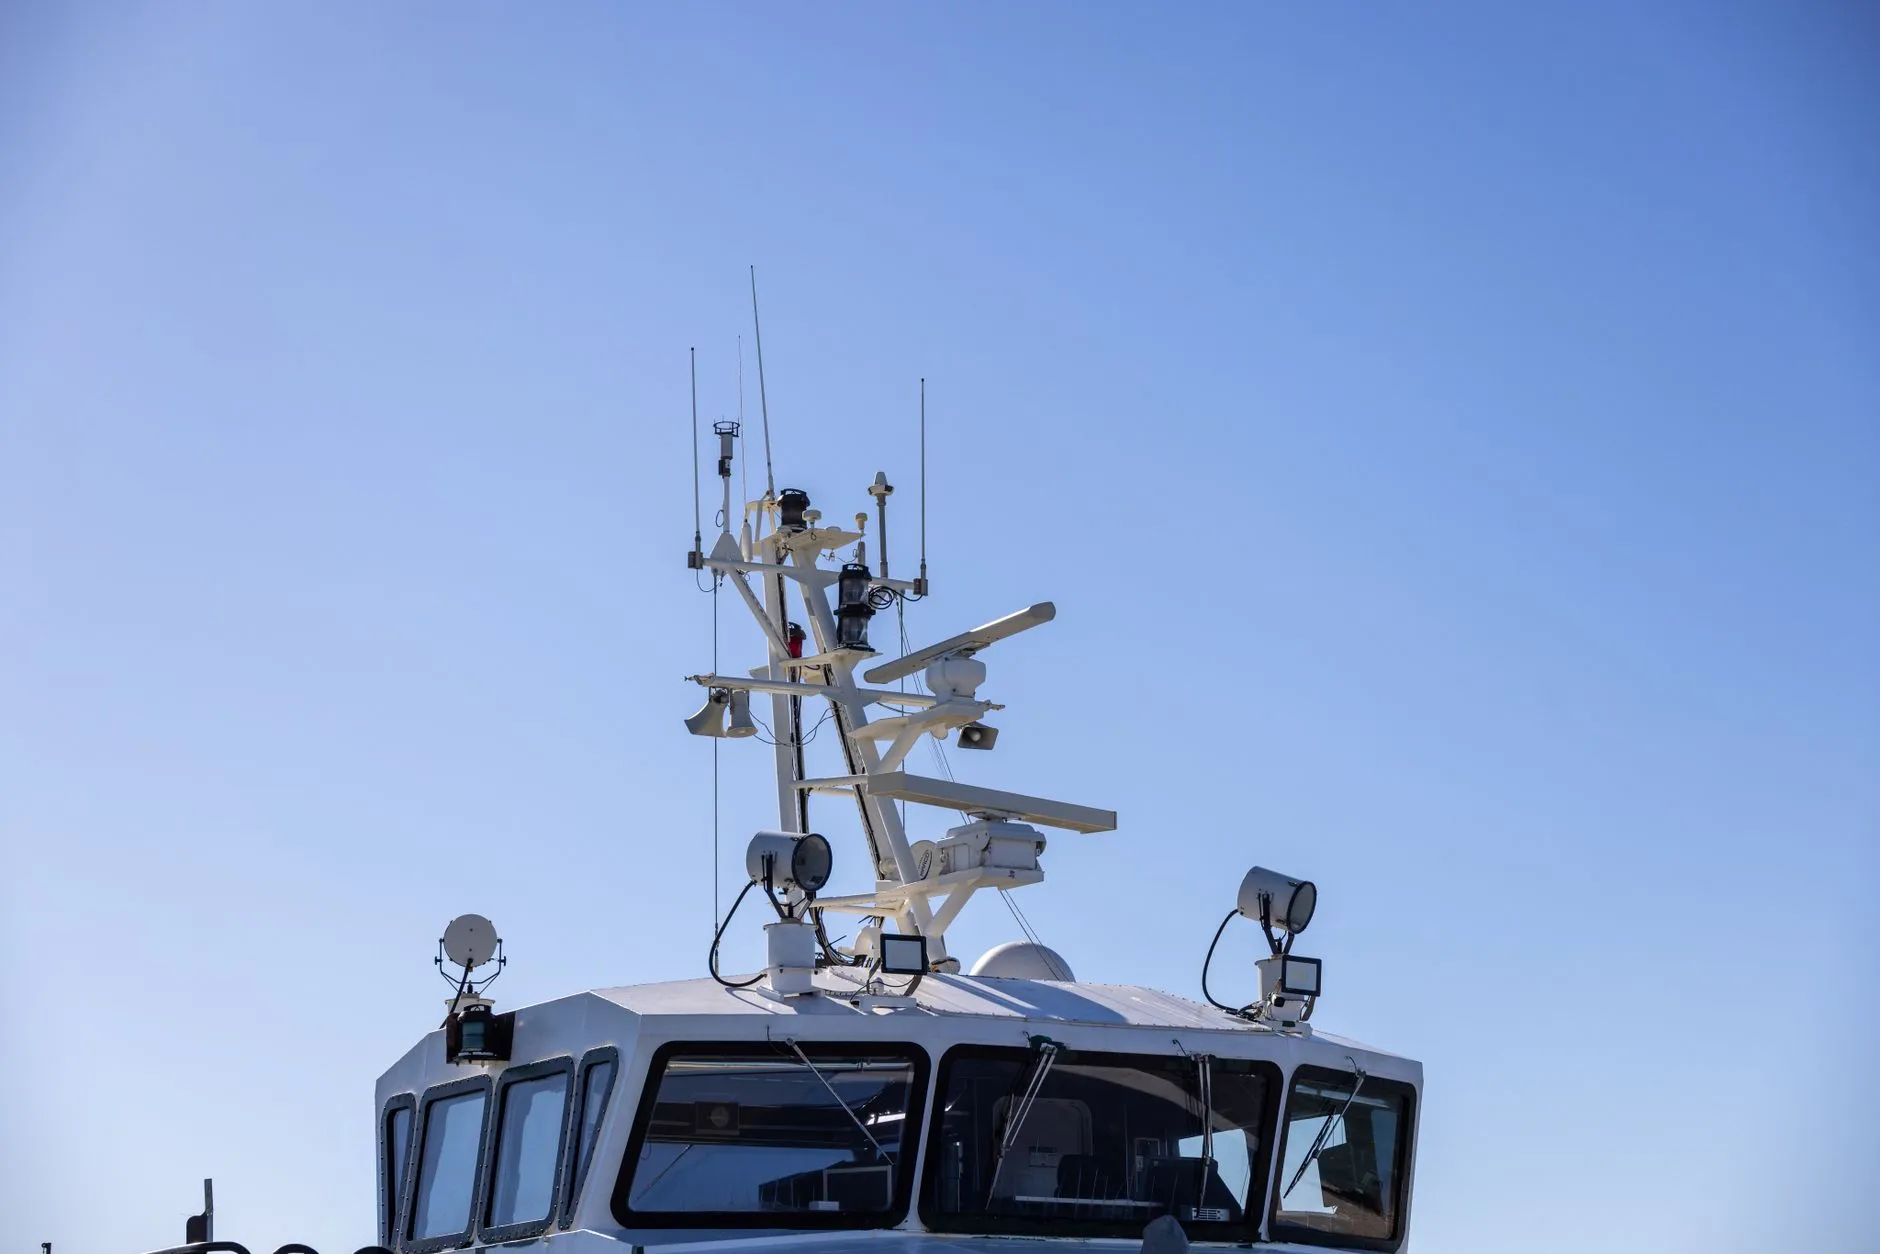
一套典型的协同导航配置通常包括:X波段雷达(9GHz)负责近距高精度探测,S波段雷达(3GHz)负责远距穿雾探测,双套GPS导航仪互为备份,电子海图系统通过IEC 61174认证,测深仪具备双频切换能力。整套船用导航设备的投入约在15万至40万元之间,视船舶吨位和冗余要求而定。
从技术趋势看,雷达与电子海图的融合正在向智能避碰方向演进。基于AIS与雷达的目标融合算法已经成熟,下一步的突破点在于利用历史航行数据训练避碰决策模型,让系统不仅报警,还能给出具体的转向角度和时机建议。对于经常跑青岛—釜山、青岛—上海航线的船东来说,这套协同方案带来的安全冗余,远比事后理赔更有价值。