船用雷达与电子海图系统集成方案的技术要点解析
在船舶通导设备领域,单一设备性能再强,如果缺乏有效的系统集成,也难以发挥应有价值。船用雷达与电子海图系统(ECDIS)的深度集成,正是当前船舶导航设备升级改造中的核心技术课题。一套成熟的集成方案,需要解决数据融合、目标关联、显示协调等多个层面的工程问题。
一、数据层融合:从NMEA到统一时基
雷达与电子海图的集成,第一步是数据层的打通。雷达提供ARPA目标信息(距离、方位、TCPA、CPA),电子海图提供本船位置、航向、计划航线,GPS导航仪输出船位与对地航速,测深仪则提供实时水深数据。这些数据通过NMEA 0183或NMEA 2000协议传输,但不同设备的时间戳精度和更新率差异很大。
实际工程中,我们通常建议采用统一时基对齐策略:以GPS的PPS脉冲作为基准,将雷达目标更新周期(约2.5秒)与电子海图渲染帧率进行同步插值处理。否则在高速航行场景下,ARPA目标在电子海图上的叠加位置会出现明显偏移。
二、目标关联与显示协调的关键参数
雷达目标与电子海图AIS目标的关联,是集成方案中最容易出问题的环节。两者基于不同传感器,同一物标可能出现“双目标”现象。技术要点包括:
- 空间关联门限:通常设置距离门限为50-100米,方位门限为2°-5°,根据航行区域密度动态调整
- 时间窗口匹配:AIS报告间隔与雷达扫描周期不同,需设置3-5秒的关联时间窗
- 优先级策略:在电子海图上,AIS目标与ARPA目标采用不同符号体系,关联后合并显示并标注数据来源
此外,GPS导航仪提供的本船位置需要与雷达视频图像进行坐标配准,这涉及天线安装偏移量的精确标定,误差超过0.5°就会导致远距离目标方位偏差过大。
三、集成方案中的工程实践要点
从实际项目经验看,以下几个细节往往决定集成方案的成败:
- 雷达视频与海图叠加的刷新率匹配:雷达视频扫描周期与海图重绘频率不一致时,会出现目标“跳动”现象,建议海图渲染采用双缓冲机制
- 测深仪数据的时空配准:水深数据需与GPS位置精确对应,尤其在浅水区,延迟超过1秒就可能导致搁浅预警失效
- 网络带宽与延迟控制:多传感器融合对船用网络交换机提出更高要求,建议采用千兆冗余环网架构
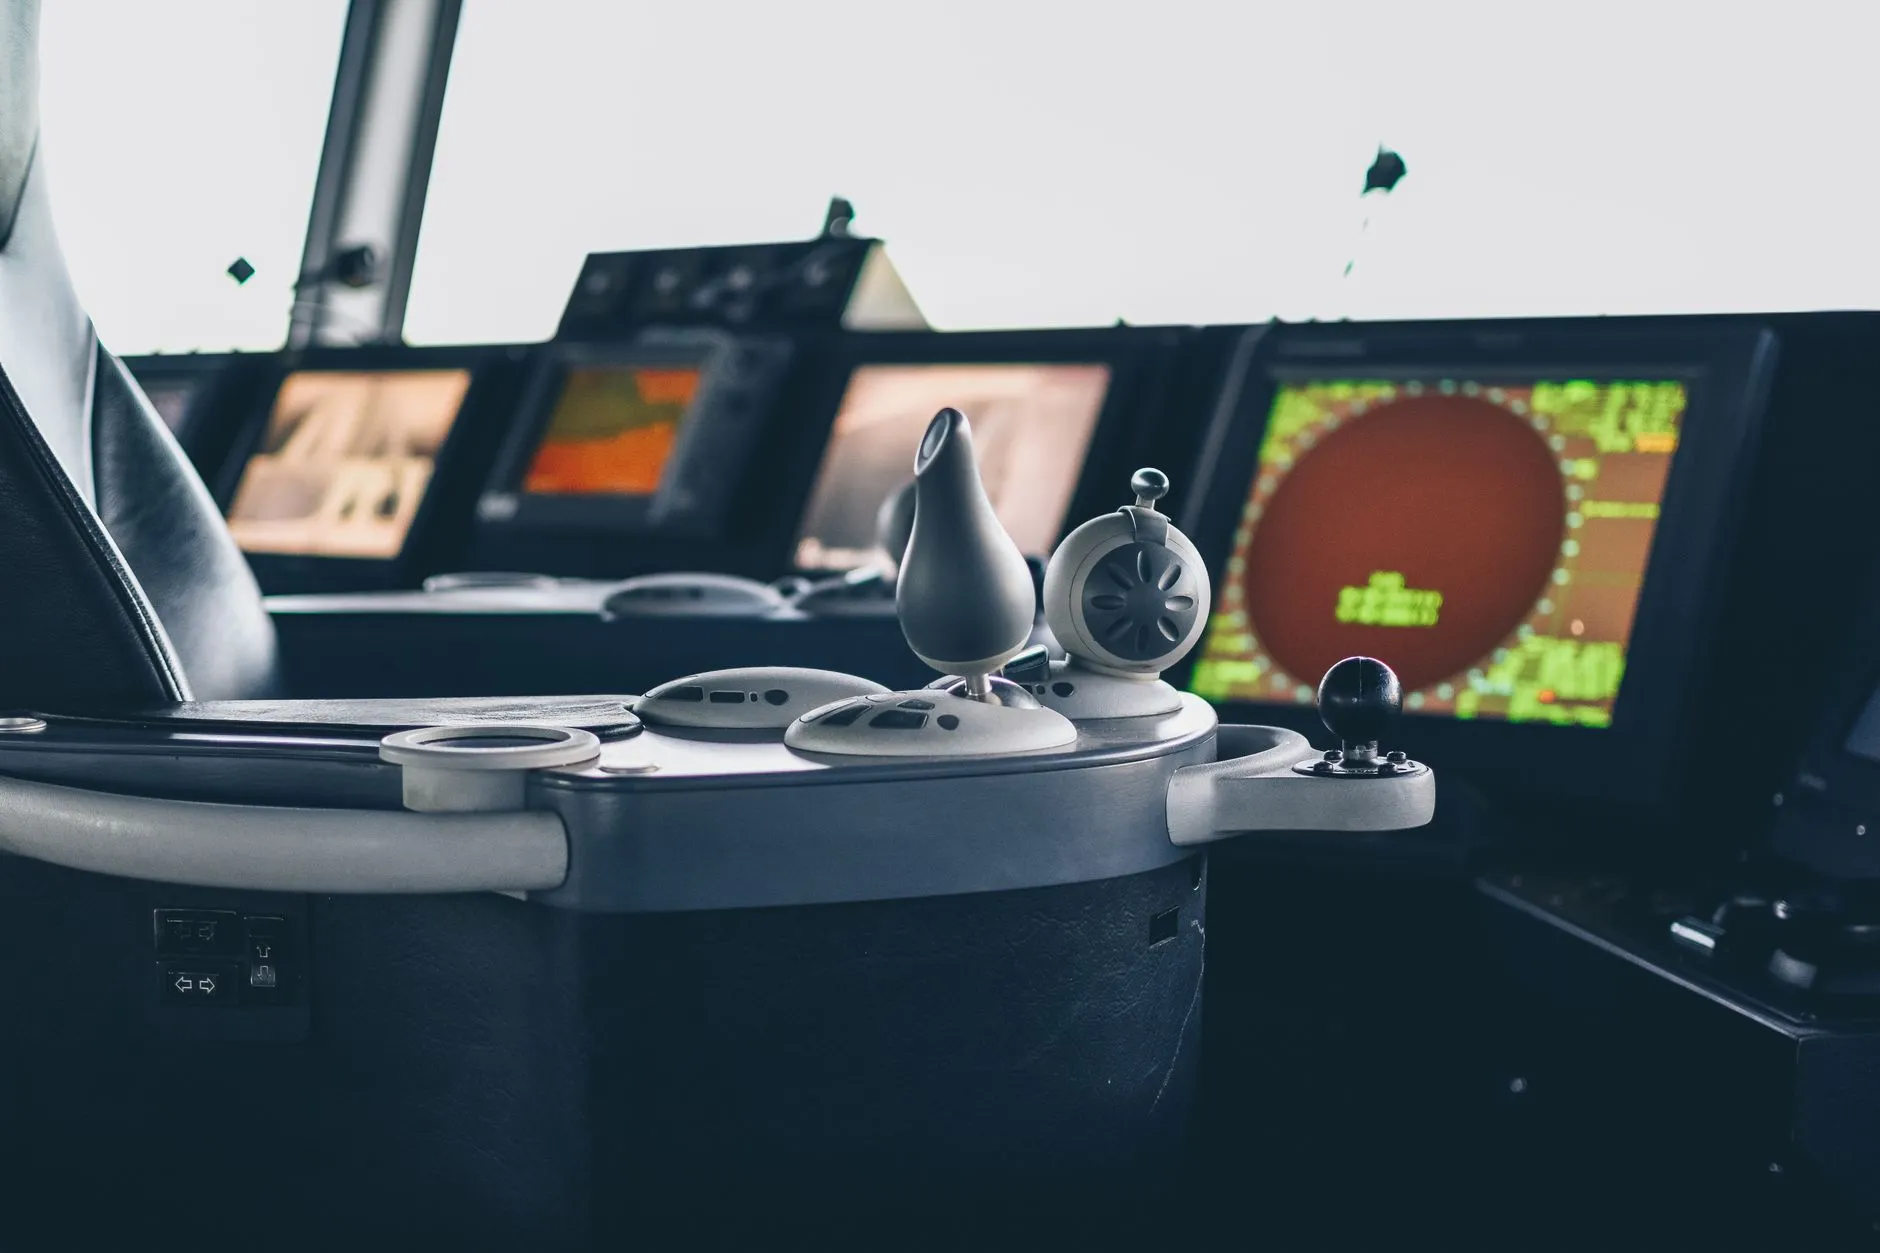
以某5000吨级散货船的改造项目为例,该船原有雷达和电子海图分属不同品牌,集成后出现了ARPA目标在海图上延迟约4秒的问题。经排查,根源在于雷达视频处理单元的输出缓冲设置过大。调整缓冲深度并优化NMEA语句优先级后,延迟降至0.8秒以内,满足IMO对集成导航系统(INS)的性能要求。
船用导航设备的集成不是简单的接口对接,而是涉及数据融合算法、实时性保障、人机交互设计的系统工程。雷达、电子海图、GPS导航仪、测深仪各司其职,只有做到时空基准统一、数据关联可靠、显示逻辑清晰,才能真正减轻驾驶员负担,提升航行安全水平。