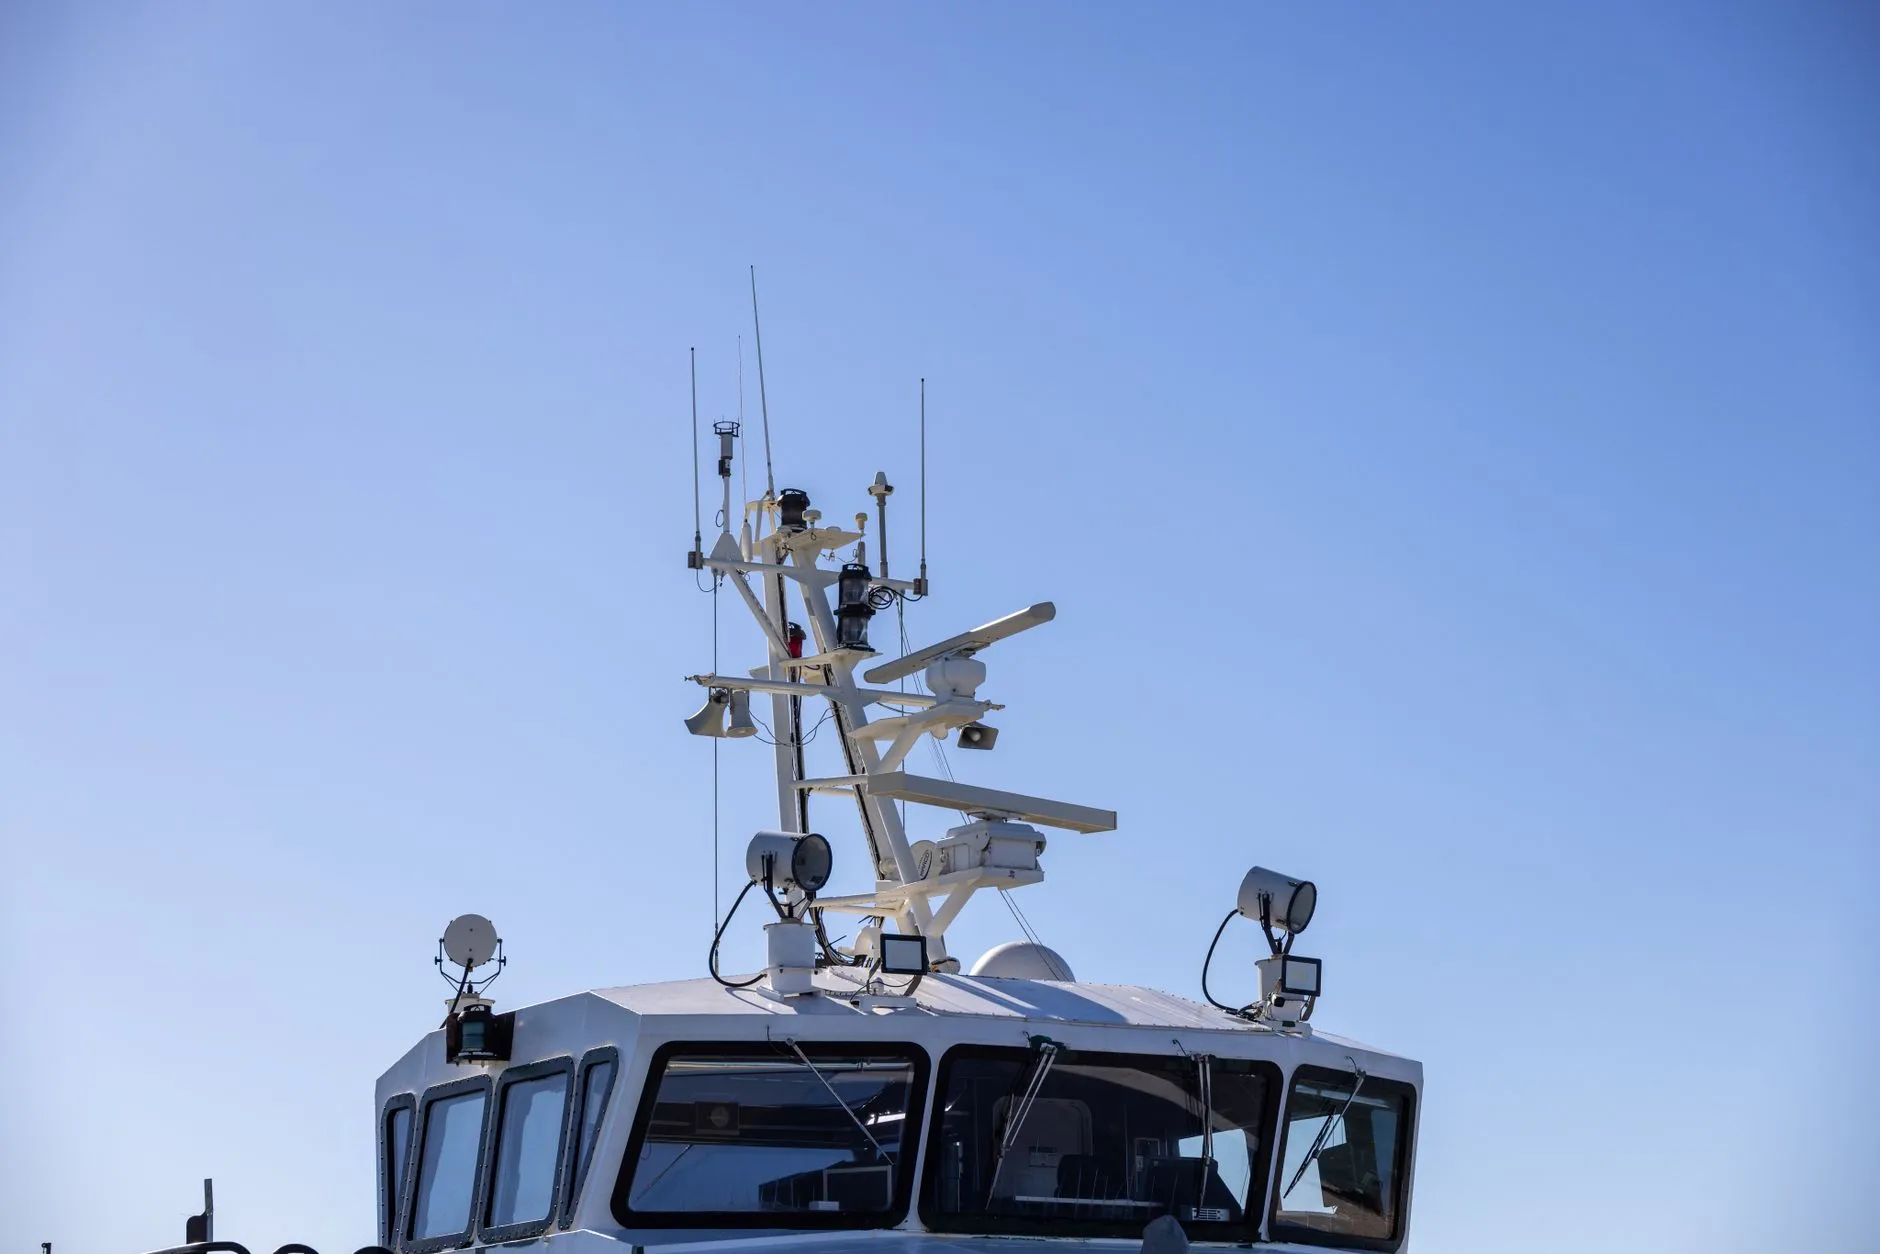
船用雷达与电子海图集成方案:提升船舶导航精度的技术要点解析
在能见度不良或狭窄水道航行时,不少船长都遇到过这样的窘境:雷达屏幕上目标回波清晰,电子海图上船位却与雷达回波存在明显偏差,两套系统各说各话。这种"信息打架"的根源,往往不是设备本身精度不够,而是船用导航设备之间缺乏深度集成。船用雷达与电子海图的融合质量,直接决定了导航决策的可靠性。
行业现状:从"各自为政"到"数据融合"
早期船舶上,雷达、电子海图、GPS导航仪与测深仪多为独立运行,船员需要在不同屏幕间反复比对。随着IEC 61174与IMO MSC.232(82)等规范推进,ECDIS与雷达叠加(Radar Overlay)逐渐成为主流配置。但目前市场上仍有不少集成方案停留在"画面拼接"层面——雷达视频与海图坐标未做统一时空基准对齐,导致叠加误差在1:50000比例尺下可能放大到数十米。
核心技术:三个必须打通的环节
真正意义上的集成,需要解决坐标、时间与误差补偿三个层面的问题。
- 坐标基准统一:雷达回波基于极坐标(方位+距离),电子海图基于WGS-84大地坐标。集成时需通过雷达天线位置偏移量(Antenna Offset)进行实时换算,否则船首向变化时叠加层会出现"漂移"。
- 时间同步:GPS导航仪输出的UTC时间戳需与雷达扫描周期对齐,建议采用PPS秒脉冲同步,将时间误差控制在10ms以内。
- 运动补偿:船舶横摇、纵摇会引入雷达方位误差,需接入电罗经与姿态传感器数据做实时修正,尤其在恶劣海况下这一环节不可省略。
测深数据的协同价值
很多方案忽略了测深仪的融合价值。将实时水深与电子海图标注水深做差值比对,可动态校验船位可靠性——当测深数据与海图水深持续偏差超过阈值时,系统应提示船员核查GPS定位或海图版本。这一"交叉验证"机制在浅水区航行时尤为实用。
实践方法:集成方案落地的关键动作
设备选型阶段,应确认雷达与ECDIS是否支持标准化的航迹线(TT)与雷达视频传输协议,避免依赖厂商私有接口。安装调试时,重点校准以下参数:
- 雷达天线相对于GPS天线的三维偏移量;
- 船首向与雷达扫描起始方位的零点对齐;
- 海图基准面与测深仪换能器吃水的修正值。
调试完成后,建议在开阔水域用已知坐标的浮标做叠加验证,误差应控制在雷达量程的1%以内。
应用前景:向智能避碰演进
随着AIS、雷达与电子海图的数据融合度提升,集成方案正从"显示叠加"走向"决策辅助"。基于融合数据的碰撞风险预测、航线偏离预警等功能,已在部分新建船舶上落地。对船东而言,选择具备开放接口的船用导航设备组合,是为后续智能化升级预留空间的关键一步。青岛天下谷信息技术有限公司在导航设备集成与调试方面积累了多船型实施经验,可为不同吨位船舶提供适配方案。