船用雷达与电子海图协同导航技术解析:提升航行安全的关键路径
日期:2026-09-17
标签:船用导航设备,雷达,电子海图,GPS导航仪,测深仪
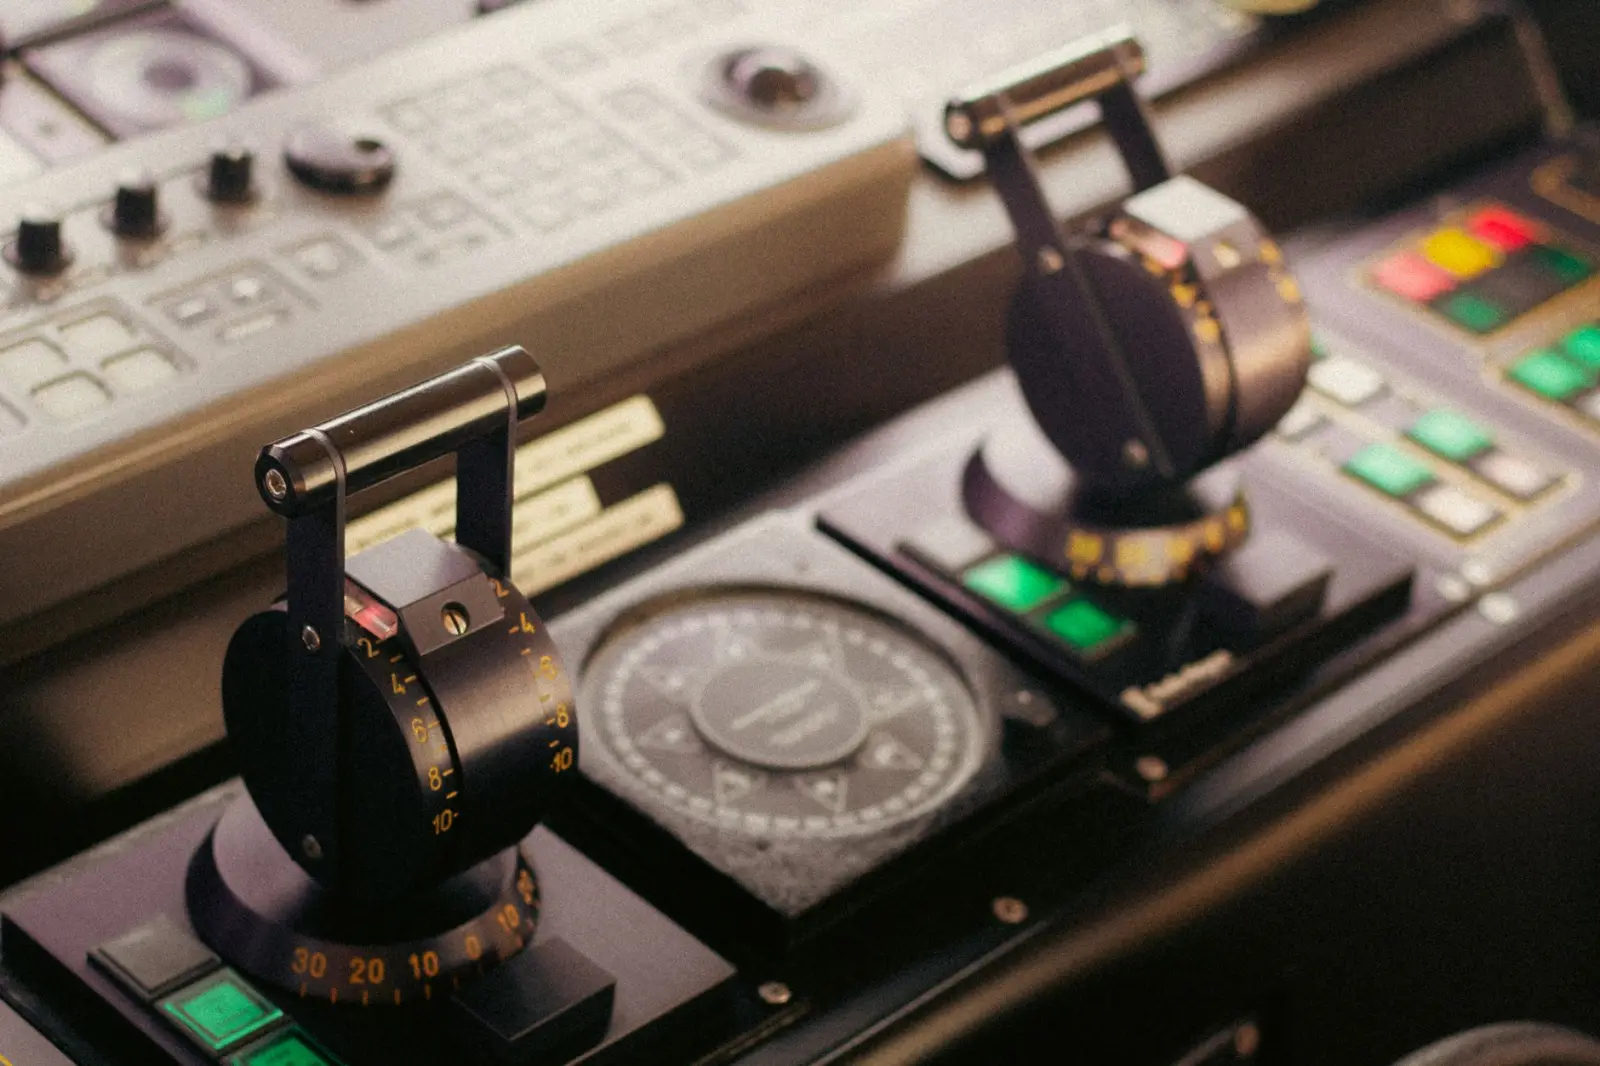
在能见度不足1海里的黄海海域,一艘5000吨级散货船正以12节航速穿越渔船密集区。驾驶台内,船长没有像十年前那样频繁切换雷达与纸质海图,而是盯着整合了雷达回波与电子海图叠加显示的综合导航屏幕——这种协同作业模式,正成为现代商船应对复杂航况的标配。
为什么单一设备越来越不够用?
传统航行中,船用导航设备各司其职:雷达捕捉物标回波,GPS导航仪给出船位,测深仪监控水深。问题在于,这些数据是割裂的。雷达能看到前方有回波,却无法直接告诉你那是浅滩还是渔船;电子海图知道航道边界,但若不与实时雷达目标融合,就只是静态地图。IMO近年来推动的e-Navigation战略,核心就是打破这种信息孤岛。
协同导航的技术底层
雷达与电子海图的协同,依赖三个层面的技术打通:
- 坐标统一:将雷达的极坐标回波数据转换到电子海图的WGS-84坐标系,误差需控制在CEP 5米以内
- 时间同步:雷达扫描周期约2.5秒,AIS更新率随船速变化,需要统一时戳才能叠加显示
- 目标关联:把雷达探测到的物标与海图数据库中的固定物标(如浮标、平台)自动匹配,减少人工判读
青岛天下谷信息技术有限公司在船用导航设备集成实践中发现,这套逻辑对硬件算力要求并不高,真正的难点在于传感器标定与数据融合算法的鲁棒性。
实际应用中的对比
以狭窄水道航行为例,纯雷达导航时,操作员需要脑补回波与海图位置的对应关系;而协同模式下,系统直接在海图上用不同颜色标注雷达目标,并用矢量线预测其运动趋势。配合GPS导航仪提供的本船高精度船位,以及测深仪的实时水深数据,能提前3-5分钟识别出偏离航道的风险。
值得注意的趋势是,新一代船用导航设备正从“协同显示”走向“协同决策”。部分厂商已推出基于雷达与电子海图融合的自动避碰建议功能,但IMO目前仍将其定位为辅助决策,最终责任在驾驶员。
给船东与驾驶员的务实建议
- 优先确保电子海图ENC数据为最新版,过期海图叠加再准也无意义
- 雷达与电子海图的叠加显示需定期用已知物标校验偏移量
- GPS导航仪建议接入差分或RTK服务,将船位精度从10米级提升到米级
- 测深仪数据应纳入协同显示,尤其在陌生水域
协同导航不是堆设备,而是让船用导航设备之间的数据真正流动起来。选型时关注接口协议是否开放(如NMEA 2000、IEC 61162),比单纯比较雷达脉冲功率更有实际价值。